लक्ष्य-धारी एजेंटों के लिए ऊष्मागतिक सीमाएँ और एक इष्टतम गति
ऊर्जा बजट वाले एजेंट की परिभाषा, ऐसा एजेंट प्रति सेकंड और प्रति जूल कितनी तेज़ी से कार्य कर सकता है इसकी भौतिक सीमाएँ, और बुद्धि को किसी पूर्ण रन पर प्रति जूल प्रगति के रूप में पढ़ना।
David Charlot, Open Interface Engineering
यह अंग्रेज़ी संस्करण का अनुवाद है। किसी भी अंतर की स्थिति में अंग्रेज़ी संस्करण मान्य होगा। मूल अंग्रेज़ी.
Research studies, not journal finals. Notation is defined in the paper. Analytical energy estimates are not board power. Interactive figures live under /living/. Shared terms: glossary.
Cite this
David Charlot, Open Interface Engineering. लक्ष्य-धारी एजेंटों के लिए ऊष्मागतिक सीमाएँ और एक इष्टतम गति. Open Interface Engineering. Web: https://research.openie.dev/papers/agency/. PDF: https://research.openie.dev/pdfs/agency.pdf.
संस्करण 1.1, 11 अक्टूबर 2026। डेटा और कोड: research.openie.dev/data/। LaTeX PDF: /pdfs/latex/agency.pdf (स्रोत)।
सारांश
यह पत्र एजेंट को एक ऐसी प्रणाली के रूप में परिभाषित करता है जो ऊर्जा बजट के भीतर एक लक्ष्य धारण करती है, उन भौतिक सीमाओं को व्युत्पन्न करता है जो बताती हैं कि वह प्रति सेकंड और प्रति जूल कितनी तेज़ी से कार्य कर सकती है, और बुद्धि को किसी रन के पूरा होने के बाद प्रति जूल प्रगति के रूप में मापता है।
सरल शब्दों में
- एजेंट माने जाने के लिए किसी प्रणाली को एक लक्ष्य की ओर लक्षित होना, विश्व पर कार्य करना और ऊर्जा बजट के भीतर रहना चाहिए।
- भौतिकी हर निर्णय के लिए एक न्यूनतम ऊर्जा लागत तय करती है, इसलिए कोई भी एजेंट उस सीमा से तेज़ या सस्ते में कार्य नहीं कर सकता।
- जो प्रणालियाँ काम सही ढंग से पूरा करती हैं, उनमें अधिक बुद्धिमान वह है जिसने कम ऊर्जा का उपयोग किया।
1. थीसिस
प्रस्ताव की तीन परतें हैं, और उनका क्रम निश्चित है।
- एजेंसी पहले आती है, और उसकी परिभाषा अनिवार्य है। यह शोध-धारा इसे एजेंसी के सार्वभौमिक नियम के रूप में प्रस्तावित करती है। रूप में यह एक परिभाषा और एक द्वार है: चार उपबंध बताते हैं कि एजेंट किसे माना जाए, और चौथा उपबंध हर उस क्रिया को अस्वीकार करता है जो जूल बजट को तोड़ती है। जब तक परिभाषा पूरी न हो, कुछ भी एजेंट नहीं है। उसके बिना आगे की कोई भी चीज़ परिभाषित नहीं होती।
- एजेंसी की गतिकीय सीमाएँ परिभाषा से निकलती हैं। वे बताती हैं कि एजेंसी प्रति सेकंड और प्रति जूल कितनी तेज़ी से चल सकती है, और चलने के लिए उसे क्या चुकाना होगा।
- बुद्धि एजेंसी का कलन है। बुद्धि एक पश्चदृष्टि विशेषता है। उसे एक पूरे हो चुके रन से पढ़ा जाता है, उसी तरह जैसे वेग को एक दर्ज किए गए पथ से पढ़ा जाता है। इसलिए वह एजेंसी का एक अवकलज है: , जहाँ पुष्ट एजेंसी है और जूल है।
थीसिस: जो प्रणालियाँ किसी कार्य की शुद्धता परीक्षा उत्तीर्ण करती हैं, उनमें क्रम पूर्णता तक ऊर्जा से, जूल में, तय होता है।
थीसिस को उसके द्वार के माध्यम से पढ़ा जाता है। योग्यता को त्यागा नहीं जाता: वही द्वार है। Burnell और सहयोगी कहते हैं कि मूल्यांकन परिणामों को एक समग्र के बजाय प्रति दृष्टांत रिपोर्ट करे [333], और Zhou और सहयोगी तथा Laber और सहयोगी पाते हैं कि योग्यता और दक्षता मॉडलों और इन्फ़रेंस बजटों में स्वतंत्र रूप से बदलती हैं [334, 335]। ये निष्कर्ष उन प्रणालियों के बारे में हैं जो सभी एक ही विधेय उत्तीर्ण नहीं करतीं। एक बार विधेय और एक विफलता दर तय हो जाने पर, जूल के अलावा हर कारक द्वार उत्तीर्ण करने में पहले ही खर्च हो चुका होता है, और थीसिस के दूसरे वाक्य का यही अर्थ है। द्वारित क्रम-निर्धारण व्यवहार में भी है: SPECpower सर्वर कार्य को बताए गए लोड पर प्रति वाट के आधार पर क्रम देता है [338], cost-of-pass मॉडलों को एक सही उत्तर की लागत से क्रम देता है [336], और प्रति वाट बुद्धि स्थानीय मॉडलों को प्रति इकाई शक्ति सटीकता से क्रम देती है [337]। इस पत्र का योगदान उस क्रम-निर्धारण का जूल रूप है, एक अस्वीकार उपबंध और एक पश्चदृष्टि अवकलज के साथ, न कि शुद्धता की शर्त के अधीन लागत से क्रम देने का विचार।
द्वार और क्रम-निर्धारण उन दो चीज़ों को अलग करते हैं जिन्हें अक्सर मिला दिया जाता है: योग्यता और बुद्धि। योग्यता का अर्थ है को उत्तीर्ण कर पाना। बुद्धि का अर्थ है कि उत्तीर्ण होने में कितने कम जूल लगते हैं। Krakauer, Mitchell और Krakauer जटिलता विज्ञान से यही रेखा खींचते हैं: प्रभावशाली योग्यताओं को बुद्धि नहीं समझा जाता, जो समस्याओं को “तेज़ी से और मितव्ययिता से, ऊर्जा के न्यूनतम व्यय के साथ” हल करने के लिए आरक्षित है [339]। दो प्रणालियाँ जो एक ही सही उत्तर देती हैं, एक सीधे और दूसरी एक लंबे घुमावदार रास्ते के बाद, समान रूप से योग्य हैं। केवल पहली अधिक बुद्धिमान है, और वह राशि है जो उन्हें अलग करती है। किसी प्रणाली को अधिक खर्च करके अधिक योग्य बनाया जा सकता है। उसे अधिक बुद्धिमान केवल उसी उत्तीर्णता के लिए कम खर्च करके बनाया जाता है।
थीसिस का एक सटीक रूप है। शुद्धता एक द्वार है। जूल क्रम-निर्धारण हैं। पूर्णता विधेय वाले कार्य के लिए, प्रणाली के सही पूर्णता तक जूल हैं
न्यूनतम उन नीतियों पर लिया जाता है जिन्हें निष्पादित कर सकती है, और वह विफलता दर है जिसकी कार्य अनुमति देता है। जब कार्य की कोई समय-सीमा होती है, तो उसे में लिखा जाता है: समय-सीमा के बाद आया उत्तर विधेय में विफल होता है। इसलिए शुद्धता, समय-सीमाएँ और कार्य का आकार इस शोध-धारा के सूत्रों में आते हैं, और प्रत्येक एक बाध्यता के रूप में आता है। कोई भी अंक के रूप में नहीं आता। द्वार उत्तीर्ण करने वाली प्रणालियों में केवल जूल ही उनका क्रम तय करते हैं। उस क्रम में पैरामीटर, टोकन, बेंचमार्क अंक और कीमतें शून्य भार रखते हैं। “शून्य में सिमट जाने” का यही अर्थ है। शुद्धता बाध्यता बन जाती है, और ऊर्जा एकमात्र मापदंड बन जाती है। यही थीसिस है। उच्च-प्रदर्शन कंप्यूटिंग में समाधान तक ऊर्जा और MLPerf Power के सटीकता-द्वारित मापन का भी यही रूप है [260]। यह शोध-धारा द्वार के आगे एक पात्रता परिभाषा रखती है और जूल को एक मापित घनत्व के रूप में पढ़ती है। खंड 2.3 क्रम-निर्धारण को बताता है। प्रस्ताव 8 सिद्ध करता है कि यह प्रणालियों पर एक पूर्ण क्रम है जो सीमित मीटर त्रुटि में टिका रहता है, और कि समाकलित ऐसा नहीं है।
क्रम मायने रखता है। एक अवकलज को एक पथ चाहिए। एक पथ को कुछ ऐसा चाहिए जो चलता हो। परिभाषा बताती है कि क्या चलता है। गतिकी बताती है कि वह कैसे चल सकता है। बुद्धि को बाद में पथ से पढ़ा जाता है।
यह शोध-धारा उस क्रम को साहित्य के विरुद्ध परखती है। यह हर स्रोत को तीन खानों में छाँटती है।
- सिद्ध: प्रमेय और व्युत्पत्तियाँ। परिणाम बताई गई मान्यताओं से निकलता है।
- प्रदर्शित: प्रयोग, मापन और सिमुलेशन। परिणाम देखा गया था।
- मत: स्थिति-पत्र, ढाँचे, परिभाषाएँ और दर्शन। परिणाम के पक्ष में तर्क दिया जाता है।
किसी भी स्रोत को उसकी पद्धति के कारण बाहर नहीं रखा जाता। हर स्रोत को इस आधार पर रखा जाता है कि वह परिभाषा, गतिकी या कलन को क्या देता है।
शब्दावली
- SI: अंतर्राष्ट्रीय मात्रक प्रणाली।
- जूल (J): ऊर्जा की SI इकाई। एक सेकंड के लिए एक वाट।
- : Boltzmann नियतांक, J/K, SI परिभाषा से सटीक।
- एंट्रॉपी उत्पादन (): कोई प्रक्रिया जितनी कुल एंट्रॉपी उत्पन्न करती है, की इकाइयों में। यह केवल उत्क्रमणीय प्रक्रिया के लिए शून्य होता है।
- पारस्परिक सूचना (): बिटों की वह संख्या जो एक चर दूसरे चर के बारे में वहन करता है।
- गतिक सक्रियता (): किसी प्रसंभाव्य प्रक्रिया में अवस्थाओं के बीच छलाँगों की दर। यह मापती है कि गतिकी कितनी व्यस्त है।
- TUR (ऊष्मागतिक अनिश्चितता संबंध): एक प्रमेय जो किसी धारा की परिशुद्धता को उसके एंट्रॉपी उत्पादन से जोड़ता है।
- NMR (नाभिकीय चुंबकीय अनुनाद): एक विधि जो आणविक स्पिनों को नियंत्रित करती और पढ़ती है।
- अस्थिरता दर (): एक अनियंत्रित विश्व लक्ष्य से कितनी तेज़ी से भटकता है, नैट प्रति सेकंड में। चरण प्रति सेकंड पर चलाए गए एक रैखिक संयंत्र के लिए, ।
- रीसेट त्रुटि (): यह प्रायिकता कि एक रीसेट अभिलेख अपनी सबसे संभावित अवस्था में नहीं है।
- गणना प्रेक्षणीय: किसी प्रक्षेप-पथ की एक राशि जो चुनी हुई छलाँगों को गिनती है। यह कभी घटती नहीं।
- Radon-Nikodym अवकलज: एक माप का दूसरे माप के सापेक्ष घनत्व। यह तब मौजूद होता है जब पहला माप हर उस समुच्चय को शून्य द्रव्यमान देता है जिसे दूसरा शून्य द्रव्यमान देता है।
- Mixture of Limits (सीमाओं का मिश्रण): उस सबसे सस्ती क्रियाविधि (गियर) का उपयोग करने का नियम जो पर्याप्त हो। ऐसे तल मौजूद हैं जिनके पार अतिरिक्त टोकन, पैरामीटर या जूल सत्यापन-योग्य प्रगति नहीं खरीदते। तल के पार का खर्च बर्बादी है। वही तल पठार है (दहलीज़ अभिसरण)। Mixture of Limits कोई एक निश्चित कैस्केड नहीं है। एक निश्चित कैस्केड क्रम उसका एक उदाहरण है। σ-नियम चयनकर्ता दूसरा उदाहरण है।
- रसीद: हर क्रिया से जुड़ा एक अभिलेख, जिसमें उसका पूर्वानुमान, उसका परिणाम और उसके जूल होते हैं।
2. औपचारिक ढाँचा
परिभाषाएँ शब्दों को निश्चित करती हैं। प्रस्ताव उद्धृत प्रमेयों से सिद्ध किए जाते हैं, और उनकी मान्यताएँ बताई जाती हैं।
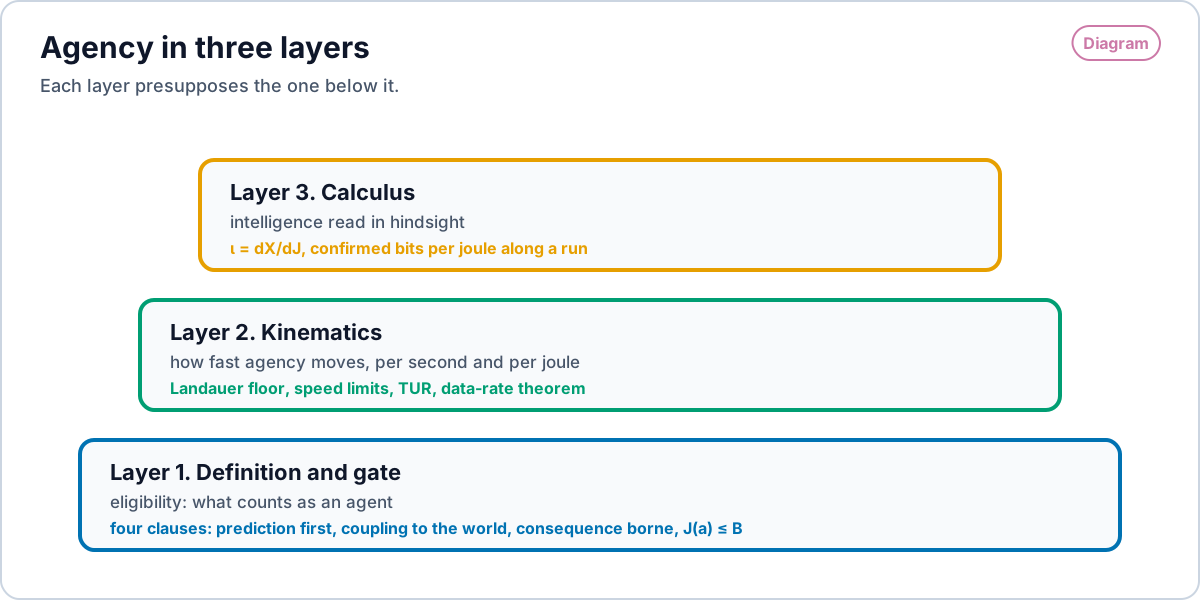
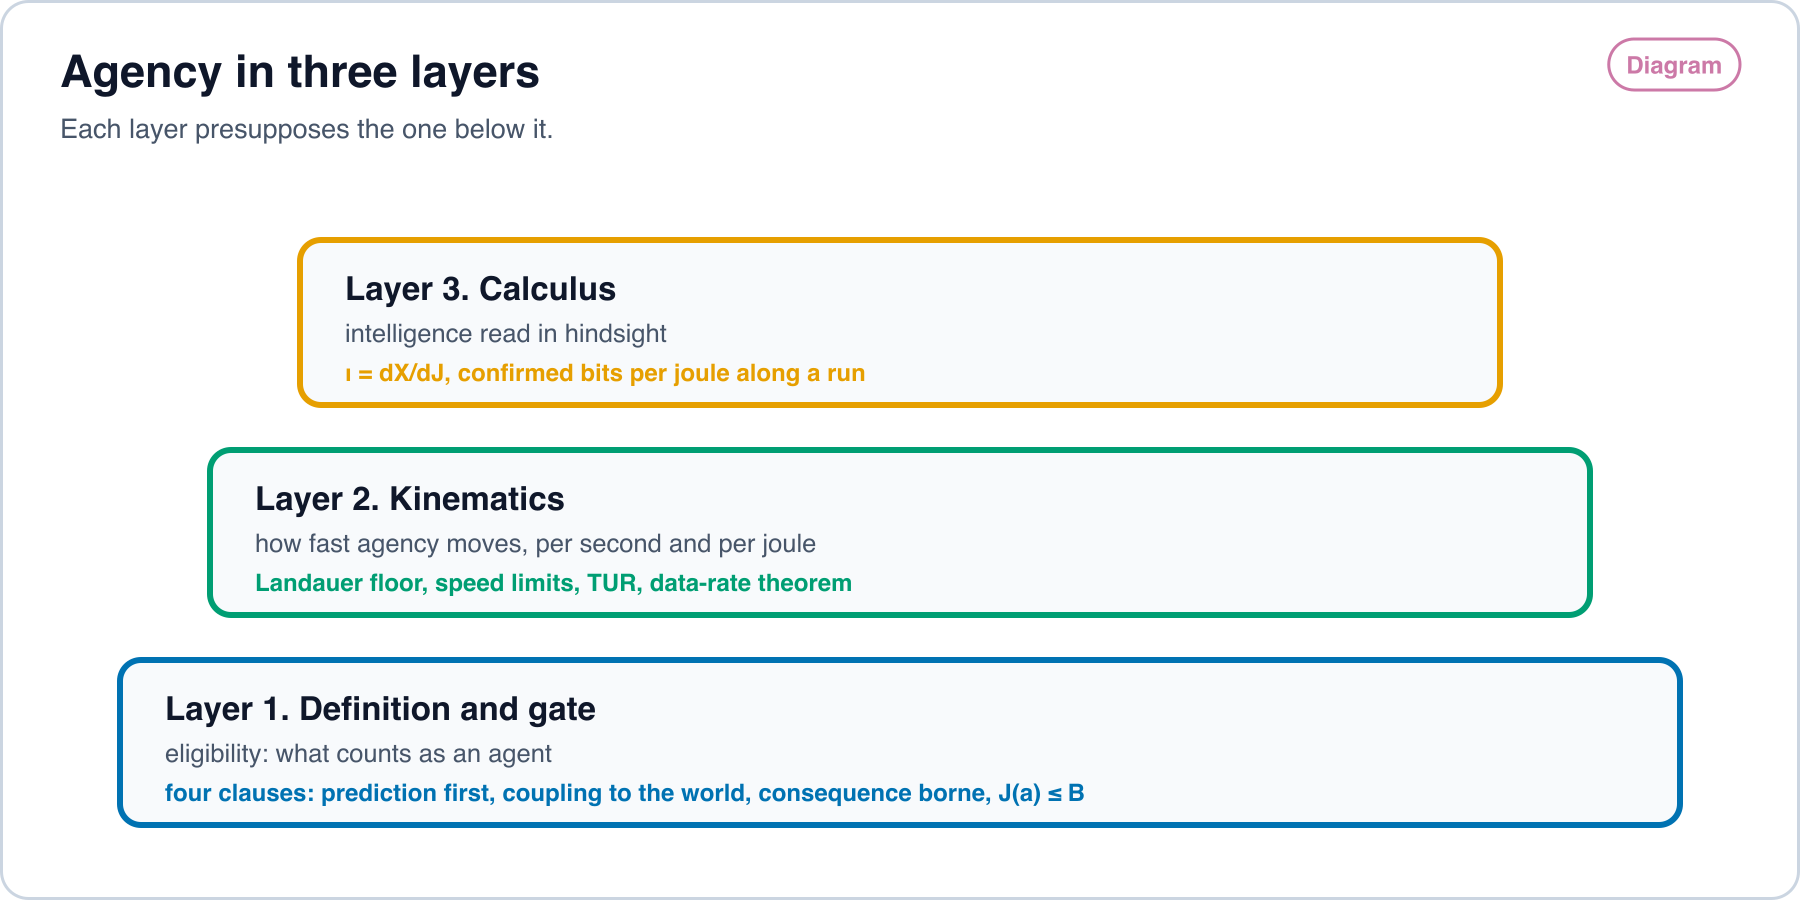
चित्र 1 दिखाता है कि तीनों परतें कैसे एक के ऊपर एक रखी गई हैं।
2.1 परत 1. परिभाषा और उसका द्वार: पात्रता
एक प्रणाली , एक क्रिया और जूल में एक एपिसोड बजट के लिए, पात्रता का मान 1 केवल तब होता है जब चारों उपबंध लागू हों।
- पहले पूर्वानुमान। एक परिणाम टेम्पलेट क्रिया से पहले, समय पर, निश्चित किया जाता है, और वह विभेद करता है: । यहाँ वह प्रायिकता है कि टेम्पलेट क्रिया के बिना प्राप्त किसी परिणाम को अस्वीकार कर दे, और टेम्पलेट के साथ निश्चित किया जाता है। जो टेम्पलेट हर परिणाम को स्वीकार करता है, वह कुछ भी पूर्वानुमानित नहीं करता।
- विश्व से युग्मन। । यहाँ एक्चुएटर के आगे की विश्व अवस्था है, और Pearl का हस्तक्षेप संकारक है [1]। युग्मन को प्रणाली के अपने इनपुट में होने वाले परिवर्तनों में टिके रहना चाहिए। अपने ही संवेदकों को संपादित करना नहीं गिना जाता [2]।
- नतीजे का वहन। तुलना (मेल, आंशिक, बेमेल) प्रणाली को बदलती है: ।
- भौतिक तल: जूल बजट। । यदि कोई भी क्रिया उपबंध 1 से 4 को पूरा नहीं करती, तो क्रिया अस्वीकार है, एक रसीद के साथ।
भौतिकी उपबंध 1 से 3 की कीमत पहले से तय करती है। फ़ीडबैक सहित द्वितीय नियम [3, 4] और मापन तथा मिटाने की सीमा [5], तापमान पर एक ऊष्मा भंडार के लिए, देते हैं:
यहाँ वह पारस्परिक सूचना है जो क्रिया की तुलना प्राप्त करती है, नैट में। एक बिट नैट है, इसलिए हर बिट की लागत है। जो स्वीकारक तुलना करता है और फिर रीसेट होता है, वह एक बंद चक्र पर प्रति बिट कम से कम चुकाता है [6, 7]। परिभाषा अपने पहले उपबंध से ही भौतिक है।
परिभाषा 1. युग्मन
उपबंध 2 को कारणात्मक सूचना प्रवाह से मापा जाता है। मान लीजिए क्रिया नीति से ली जाती है और हस्तक्षेप द्वारा निर्धारित की जाती है, और एक्चुएटर के आगे का विश्व है। तब
यह क्रिया नोड से तक Ay और Polani का सूचना प्रवाह है [8]। यह हस्तक्षेपी संयुक्त वितरण की पारस्परिक सूचना के बराबर है। नीतियों पर इसका अधिकतम मान क्रियाओं से विश्व तक के चैनल की क्षमता है:
यहाँ उपलब्ध क्रियाओं का समुच्चय है। Klyubin, Polani और Nehaniv ने सशक्तीकरण को इसी क्षमता के रूप में परिभाषित किया, जिसमें के स्थान पर एजेंट के अपने भावी संवेदक थे [9]। उपबंध 2 विश्व की ओर का पक्ष लेता है, इसलिए किसी संवेदक को संपादित करने से कुछ नहीं जुड़ता [2]।
साकार, क्षमता नहीं। किसी क्रिया को श्रेय दी जाने वाली राशि उस नीति के अंतर्गत साकार प्रवाह है जिसे एजेंट ने चलाया: उस पर । क्षमता एक ऊपरी सीमा है और उसका श्रेय कभी नहीं दिया जाता। किसी प्रणाली को उस युग्मन का श्रेय नहीं दिया जाता जो वह बना सकती थी पर उसने नहीं बनाया।
अनुमान। प्रवाह का अनुमान रसीदों से लगाया जाता है। एजेंट की यादृच्छिक नीति क्रियाएँ निर्धारित करती है, इसलिए रसीद में की संयुक्त गणनाएँ हस्तक्षेपी नमूने हैं। उन गणनाओं की प्लग-इन पारस्परिक सूचना नमूनों के लिए लगभग नैट से ऊपर की ओर अभिनत होती है, जहाँ विश्व के विभेद-योग्य परिणामों का समुच्चय है। वह Miller-Madow पद घटा दिया जाता है, और एक बूटस्ट्रैप अंतराल रिपोर्ट किया जाता है [315]। रसीद-स्तर की गणनाओं पर यह संशोधन पर्याप्त नहीं है। Nemenman, Shafee और Bialek का Bayesian अनुमानक [325] अगले रन के लिए बताया गया प्रतिस्थापन है, और रसीद स्कीमा को यह दर्ज करना है कि हर आँकड़ा किस अनुमानक ने उत्पन्न किया। जहाँ किसी संदर्भ में नीति नियतात्मक होती है, वहाँ क्रियाएँ यादृच्छिक नहीं होतीं, और उस रन से प्रवाह की पहचान नहीं होती। तब रसीद क्षमता सीमा को उसके अपने स्तंभ में, सीमा के रूप में लेबल करके, दर्ज करती है, और उस संदर्भ के लिए को एक ऊपरी सीमा के रूप में रिपोर्ट किया जाता है। खंड 8.11 के रन ने क्षमता सीमा का श्रेय दिया। उसके और उसके साकार युग्मन और साकार बुद्धि पर ऊपरी सीमाएँ हैं। उसका क्रम-निर्धारण का उपयोग नहीं करता, इसलिए वह कायम रहता है।
यह माप क्यों:
- यह हस्तक्षेपी है। Pearl का do-कलन संकारक देता है [1]। Kenton, Kumar, Farquhar, Richens, MacDermott और Everitt एजेंटों को ऐसी प्रणालियों के रूप में परिभाषित करते हैं जो अपनी नीति को अनुकूलित करतीं यदि उनकी क्रियाएँ विश्व को किसी भिन्न तरीके से प्रभावित करतीं, और वे हस्तक्षेपी डेटा से एजेंटों की खोज करते हैं [10]। रसीद अपनी रचना से ही हस्तक्षेपी होती है। एजेंट अपनी क्रियाएँ निर्धारित करता है, और परिणाम विश्व से पढ़ा जाता है।
- प्रेक्षणात्मक माप विफल होते हैं। James, Barnett और Crutchfield ने उदाहरण द्वारा दिखाया कि स्थानांतरण एंट्रॉपी सूचना प्रवाह को नहीं मापती [11]। Lizier और Prokopenko ने सूचना स्थानांतरण को कारणात्मक प्रभाव से अलग किया और कारणात्मक प्रभाव को कारणात्मक सूचना प्रवाह को सौंपा [12]।
- इसकी कीमत तय है। हस्तक्षेप के अंतर्गत प्रवाह एक पारस्परिक सूचना है। पारस्परिक सूचना वही राशि है जिसकी कीमत फ़ीडबैक वाला द्वितीय नियम और मापन तथा मिटाने की सीमा जूल में तय करते हैं [3, 5]।
- इसे किसी कारणात्मक ग्राफ़ की आवश्यकता नहीं। Janzing, Balduzzi, Grosse-Wentrup और Schölkopf ने कारणात्मक ग्राफ़ और संयुक्त वितरण दिए होने पर, अभिधारणाओं से कारणात्मक प्रभाव का एक माप व्युत्पन्न किया [13]। रसीद क्रियाएँ और परिणाम वहन करती है, एजेंट का पूरा ग्राफ़ नहीं। प्रवाह की गणना सीधे उन्हीं से की जाती है।
- श्रेय उस क्रिया को जाता है जिसने उसे उत्पन्न किया। जब कई क्रियाएँ एक परिणाम को छूती हैं, तो क्रिया को श्रेय दिए गए बिट एकल संक्रमणों के लिए वास्तविक कारणता के उस विवरण का अनुसरण करते हैं जो Albantakis, Marshall, Hoel और Tononi ने दिया है [14]।
परिभाषा 2. एजेंट परिसीमा
मान लीजिए भौतिक प्रणाली घटकों का एक परिमित समुच्चय है, और हर घटक एक मापित दीवार के पीछे है। एक अभ्यर्थी एजेंट एक उपसमुच्चय है, या उसका एक स्थूलीकरण, जो हर तुलना (उपबंध 3) का अभिलेख रखता है, और के बाहर है। एक पूरे हुए रन के लिए, मान लीजिए वे पुष्ट युग्मित बिट हैं जिनका श्रेय को एजेंट मानकर दिया गया, और वे जूल हैं जो की दीवार पर मापे गए।
एजेंट वह अभ्यर्थी है जो को अधिकतम करता है।
परिमित है, इसलिए अभ्यर्थी परिमित संख्या में हैं। जब भी किसी अभ्यर्थी के लिए हो, एक अधिकतमकर्ता मौजूद होता है। रसीद अधिकतमकर्ता का नाम देती है और किसी भी बराबरी को दर्ज करती है।
क्रिया-बंद मापन। उपबंध 4 किसी क्रिया के जूल उस एजेंट पर डालता है जो कार्य करता है। इसलिए जिस अभ्यर्थी को किसी क्रिया के युग्मन का श्रेय दिया जाता है, उस पर हर वह जूल डाला जाता है जो उसे साकार करता है: क्रिया को निष्पादित करने वाले एक्चुएटर के जूल और आदेश ले जाने वाली कड़ी के जूल। परिभाषा 2 में को इसी नियम के अंतर्गत पढ़ा जाता है। Takahashi और Hayashi दिखाते हैं कि यह नियम क्यों आवश्यक है। एक खुली परिसीमा के साथ, सूचना लाभ और परिसीमा के भीतर का अपव्यय अलग हो जाते हैं, और प्रति जूल बिट को मनचाहा बड़ा बनाया जा सकता है [239]।
लेम्मा 1. अधिकतम करने वाली परिसीमा में एक्चुएटर शामिल होता है
व्यवस्था। एक घटक , एक्चुएटर, के शेष भाग और विश्व के बीच एक कट है: के किसी घटक से तक का हर कारणात्मक पथ के आउटपुट से होकर गुज़रता है। वाला एक अभ्यर्थी , पर केवल उस आदेश के माध्यम से कार्य करता है जिसे वह को भेजता है। दीवारें असंयुक्त हैं, जैसा प्रस्ताव 7 में है, इसलिए , जहाँ कड़ी के जूल हैं।
मान्यताएँ।
- (B1) कट। के बिना किसी अभ्यर्थी के लिए, पर हस्तक्षेप के अंतर्गत एक मार्कोव शृंखला है।
- (B2) क्रिया-बंद मापन। के बिना जिस अभ्यर्थी को के माध्यम से युग्मन का श्रेय दिया जाता है, उस पर डाला जाता है।
- (B3) अभ्यर्थियों के बीच बराबरी होने पर, समावेशन के आधार पर बड़ा अभ्यर्थी चुना जाता है।
कथन। और धनात्मक डाले गए जूल वाले हर अभ्यर्थी के लिए, । इसलिए परिभाषा 2 के किसी अधिकतमकर्ता में शामिल है, और (B3) के अंतर्गत नामित अधिकतमकर्ता में यह शामिल है। जब भी एक्चुएटर युग्मन जोड़ता है, , असमिका कठोर होती है।
प्रमाण।
- एक क्रिया निश्चित करें। दोनों अभ्यर्थी तुलना के समान अभिलेख रखते हैं, क्योंकि हर अभिलेख रखता है (परिभाषा 2) और में शामिल है। इसलिए दोनों के लिए और समान हैं। (B1) और डेटा-प्रसंस्करण असमिका से, हस्तक्षेपी संयुक्त वितरण पर लागू करने पर, । क्रियाओं पर योग करने पर, ।
- (B2) और दीवारों के संयोजन (प्रस्ताव 7, भाग 1) से, पर डाले गए जूल के बराबर हैं।
- चरण 2 के उभयनिष्ठ हर पर चरण 1 असमिका देता है। जब हो, तो यह कठोर है।
- परिमित है, इसलिए एक अधिकतमकर्ता मौजूद है। यदि , तो चरण 3 को भी अधिकतमकर्ता बनाता है, और (B3) उसका नाम देती है।
पठन। (B2) के बिना परिभाषा 2 अपभ्रष्ट है। एक छोटा उपसमुच्चय जो अभिलेख रखता है और एक्चुएटर की खपत को अपनी दीवार के बाहर छोड़ देता है, कम जूल पर उतने ही युग्मित बिट रिपोर्ट करता है। क्रिया-बंद मापन इसे हटा देता है, व्यवहार में बिना किसी लागत के, क्योंकि एक्चुएटर के जूल उपबंध 4 के अंतर्गत पहले से रसीद पर हैं। कारणात्मक पथ से बाहर के घटक फिर भी अनुपात द्वारा हटा दिए जाते हैं: किसी एक को हटाने से अपरिवर्तित रहता है और घटता है। खोज सभी उपसमुच्चयों पर नहीं चलती। यह उन अभ्यर्थियों पर चलती है जो अभिलेख रखते हैं और जिनमें एक्चुएटर शामिल है। किसी होस्ट पर ऐसे अभ्यर्थी कम होते हैं: प्रोसेसर, त्वरक, मेमोरी, एक्चुएटर। एक मीटर पर्याप्त है जब उसके डोमेन शक्ति को उन घटकों में बाँटते हैं (खंड 8.1)।
यह परिसीमा क्यों:
- अनुपात, केवल नहीं। केवल को अधिकतम करने से उन घटकों पर कोई कीमत नहीं लगती जो जूल जोड़ते हैं और कोई पुष्ट बिट नहीं जोड़ते। अनुपात उन्हें हटा देता है।
- मार्कोव ब्लैंकेट नहीं। Aguilera, Millidge, Tschantz और Buckley ने व्युत्पन्न किया कि मार्कोव ब्लैंकेट की शर्त पैरामीटरों की केवल एक संकीर्ण सीमा में लागू होती है, दुर्बल रूप से युग्मित रैखिक प्रसंभाव्य प्रणालियों के लिए भी [15]। Biehl, Pollock और Kanai ने प्रति-उदाहरण द्वारा सिद्ध किया कि उपयोग में मार्कोव ब्लैंकेट की परिभाषाएँ समतुल्य नहीं हैं [16]। Bruineberg, Dołęga, Dewhurst और Baltieri इन्फ़रेंस के एक उपकरण के रूप में ब्लैंकेट को एक भौतिक परिसीमा के रूप में ब्लैंकेट से अलग करते हैं [17]।
- कोई प्रेक्षक नहीं। Orseau, McGregor McGill और Legg एजेंट और उपकरण को एक ही व्यवहार के दो विवरणों की Bayesian तुलना से परिभाषित करते हैं, इसलिए लेबल प्रेक्षक की पूर्व-धारणाओं पर निर्भर करता है [18]। और रसीदों और मीटरों से पढ़े जाते हैं।
- एक माप द्वारा पाई गई परिसीमा। IIT 4.0 (समाकलित सूचना सिद्धांत) प्रणाली को उन तत्वों का समुच्चय मानता है जिनकी समाकलित कारण-प्रभाव शक्ति अधिकतम है [19]। Krakauer, Bertschinger, Olbrich, Flack और Ay व्यष्टियों की पहचान ऐसे समुच्चयों के रूप में करते हैं जो अपने अतीत से अपने भविष्य में सूचना का प्रसार करते हैं [20]। परिभाषा 2 यह रूप बनाए रखती है और परिभाषा की अपनी मुद्रा का उपयोग करती है: प्रति जूल पुष्ट युग्मित बिट।
- स्थूलीकरण गिने जाते हैं। Hoel, Albantakis और Tononi ने दिखाया कि एक स्थूल विवरण सूक्ष्म विवरण से अधिक कारणात्मक शक्ति वहन कर सकता है [21]।
- उपकरण परिसीमा को खिसकाते हैं। जब कोई व्यक्ति किसी उपकरण का उपयोग करता है, तो अभ्यर्थियों में अकेला व्यक्ति, अकेला उपकरण और दोनों की जोड़ी शामिल होते हैं। परिभाषा 2 युग्मन का श्रेय उस अभ्यर्थी को देती है जो को अधिकतम करता है, और क्रिया का हर जूल उसी पर डाला जाता है। Krakauer व्यक्ति, उपकरण और कार्य को एक ऐसी गतिक प्रणाली के रूप में प्रतिरूपित करते हैं जिसमें बनी रहने वाली सक्षमता और निर्भरता सह-विकसित होती हैं। उपकरण की एक क्रांतिक उपलब्धता के ऊपर सक्षमता ढहकर एक निर्भर तल पर आ जाती है, और अनिश्चित लक्ष्य के अंतर्गत एजेंसी स्वयं उपकरण के पास जा सकती है [340]। उस प्रतिरूप में, ऐसा उपकरण जिसकी कार्यप्रणाली को उपयोगकर्ता पुनर्निर्मित कर सकता है, जैसे गिनतारा, उपकरण हटाए जाने के बाद सक्षमता व्यक्ति के पास छोड़ता है, जबकि उपग्रह नेविगेशन उस क्षेत्र में आता है जहाँ उपयोग के साथ सक्षमता घटती है [340]। परिभाषा 2 का अनुपात इस स्थानांतरण को मापने योग्य बनाता है: व्यक्ति की उपकरण के बिना परीक्षा लें, और जो पुष्ट बिट बचे रहते हैं वे वही हैं जो व्यक्ति के पास हैं।
- हर अभ्यर्थी का एक अंतरापृष्ठ होता है। Rosas, Mediano, Biehl, Chandaria और Polani ने सिद्ध किया कि हर द्विभागी प्रसंभाव्य प्रक्रिया का एक कारणात्मक ब्लैंकेट होता है, और एक ऐसा एल्गोरिदम दिया जो उसे डेटा से, बिना किसी स्थिर-अवस्था या मार्कोव मान्यता के, खोज लेता है [22]।
2.2 परत 2. गतिकी
संचयी जूल हैं, जहाँ मापित शक्ति है।
एजेंसी विस्थापन पुष्ट, युग्मित परिवर्तन के बिट गिनता है:
प्रति क्रिया, उस नीति का साकार प्रवाह है जिसने को चुना, और इसका अनुमान उसी संदर्भ में रन की क्रियाओं पर लगाया जाता है (परिभाषा 1)।
प्रति सेकंड वेग है। प्रति जूल वेग है। प्रति जूल त्वरण है। बजट है।
गतिकीय सीमाएँ इन राशियों पर लगी सीमाएँ हैं।
K1. Landauer तल, बंद चक्र। हर पुष्ट बिट दर्ज किया जाता है और बाद में स्वीकारक को रीसेट करने के लिए मिटाया जाता है। इसलिए
K पर, J, जिसकी गणना SI नियतांकों से की गई है। यह लगभग बिट प्रति जूल है। प्रस्ताव 1, अभिलेख पर बताई गई मान्यताओं के अंतर्गत, हर क्रिया के माध्य जूल के लिए, K1 को क्रिया-दर-क्रिया सिद्ध करता है।
K2. शास्त्रीय चाल सीमा। Shiraishi, Funo और Saito ने स्थानीय विस्तृत संतुलन वाली मार्कोव छलाँग प्रक्रिया के लिए यह सीमा सिद्ध की [23]:
- दो प्रायिकता वितरणों के बीच पूरी दूरी है। इसमें 1/2 का कोई गुणक नहीं है। कुल परिवर्तन दूरी के साथ, वही सीमा के रूप में पढ़ी जाती है।
- कुल एंट्रॉपी उत्पादन है, प्रणाली और ऊष्मा भंडार मिलाकर, की इकाइयों में।
- गतिक सक्रियता है, जहाँ अवस्था से अवस्था तक की छलाँग दर है। इसका समय-औसत है।
पुनर्व्यवस्थित करने पर, । किसी वितरण को दूर तक, तेज़ी से, कम छलाँगों के साथ ले जाने में एंट्रॉपी की लागत आती है।
जूल रूप। एक ऊष्मा भंडार के लिए, , जहाँ असाम्य मुक्त ऊर्जा है [24]। इसलिए अपव्ययित कार्य इसका पालन करता है
स्थिर धाराएँ। वही पत्र देता है, जहाँ है और Hatano-Sasa, या अतिरिक्त, एंट्रॉपी उत्पादन है [23]।
K3. परिशुद्धता की कीमत अपव्यय है। क्रियाएँ चालित होती हैं और स्थिर नहीं होतीं, इसलिए जो रूप लागू होता है वह समय-निर्भर चालन के लिए Koyuk और Seifert का अनिश्चितता संबंध है [323]; स्थिर-अवस्था रूप यहाँ संदर्भ के लिए बताया गया है। स्थिर अवस्था में एक समय-प्रतिसममित धारा के लिए, [25, 26]। एजेंट फ़ीडबैक का उपयोग करते हैं, और प्रयोग में फ़ीडबैक इस सीमा को पार कर जाता है [27]। एजेंटों के लिए सीमा फ़ीडबैक रूप है, जिसमें पारस्परिक सूचना सीमा में प्रवेश करती है [28]। प्रस्ताव 3 इसे पुष्ट एजेंसी के लिए बताता है।
K4. परिमित-समय लागत। परिमित समय में एक बिट मिटाने की लागत से अधिक होती है। के घटने के साथ अतिरिक्त लागत बढ़ती है [29]। साम्यावस्था के निकट, किसी प्रोटोकॉल के अनुदिश अतिरिक्त कार्य नीचे से वर्गित ऊष्मागतिक लंबाई बटा अवधि द्वारा सीमित होता है [30]। प्रस्ताव 1 पूरी क्रिया के लिए तल देता है।
K5. दर पर क्वांटम छत। अपनी मूल अवस्था से ऊपर माध्य ऊर्जा वाली प्रणाली प्रति सेकंड अधिकतम लांबिक संक्रमण करती है [31]। यह लगभग संक्रमण प्रति सेकंड प्रति जूल है, जिसकी गणना नियतांकों से की गई है। कभी-कभी उद्धृत लगभग का आँकड़ा है, जो Margolus-Levitin दर का आधा है, क्योंकि ।
प्रस्ताव 1. परिमित समय में एक क्रिया का जूल तल
व्यवस्था। क्रिया अपनी तुलना को अवस्थाओं वाले एक अभिलेख में लिखती है, फिर अभिलेख को रीसेट करती है। अभिलेख स्थानीय विस्तृत संतुलन वाली एक मार्कोव छलाँग प्रक्रिया है, जो तापमान पर एक ऊष्मा भंडार के संपर्क में है। लेखन के दौरान तुलना किया गया परिणाम स्थिर रखा जाता है, और अभिलेख की छलाँग दरें उस पर निर्भर हो सकती हैं। रीसेट के दौरान अभिलेख की दरें किसी और चीज़ पर निर्भर नहीं करतीं, इसलिए अभिलेख अकेले विकसित होता है। रीसेट तक चलता है। रीसेट के दौरान अभिलेख की समय-औसत गतिक सक्रियता है। जूल और कार्य क्रिया की समष्टि पर माध्य हैं।
मान्यताएँ।
- (R1) अभिलेख की अवस्थाओं की ऊर्जा समान है। लेखन के आरंभ या अंत में अभिलेख के साथ कोई अन्योन्यक्रिया ऊर्जा साझा नहीं करता। क्रिया के आरंभ में अभिलेख अपने तैयार वितरण में होता है, जो से स्वतंत्र है।
- (R2) श्रेय दिए गए बिट उस सूचना से अधिक नहीं होते जो लेखन अभिलेख में छोड़ता है: लेखन के अंत में, बिट में, । लेखन और रीसेट के बीच अभिलेख अपरिवर्तित रहता है।
- (R3) रीसेट अभिलेख को पर लौटाता है। रीसेट त्रुटि है।
- (R4) लेखन और रीसेट का कार्य मीटर से होकर गुज़रता है: ।
कथन।
यहाँ , द्विआधारी एंट्रॉपी है, और । पर 0 से तक बढ़ता है, इसलिए इसका व्युत्क्रम पर परिभाषित है। एक बिट की पुष्टि करने वाले एक-बिट अभिलेख के लिए, और
होने पर यह की ओर प्रवृत्त होता है।
प्रमाण।
- स्थानीय विस्तृत संतुलन वाली एक समतापी मार्कोव छलाँग प्रक्रिया के लिए, , जहाँ । यहाँ , जहाँ नैट में Shannon एंट्रॉपी है [24]।
- लेखन। चरण 1 को युग्म पर, को स्थिर रखकर, लागू करें। (R1) से माध्य ऊर्जा नहीं बदलती और युग्म स्वतंत्र अवस्था से आरंभ होता है। की एंट्रॉपी नहीं बदलती। इसलिए संयुक्त एंट्रॉपी से बदलती है, जहाँ लेखन के बाद अभिलेख का वितरण है और , सभी नैट में। इसलिए ।
- रीसेट। अभिलेख अकेले विकसित होता है, इसलिए चरण 1 अभिलेख पर लागू होता है। इसकी ऊर्जा नहीं बदलती। (R2) और (R3) से इसकी एंट्रॉपी से तक जाती है। इसलिए ।
- चरण 2 और 3 तथा (R4) से मिलता है। चक्र पर अभिलेख की एंट्रॉपियाँ एक-दूसरे को काट देती हैं। बिट में, (R2) से । यह Sagawa और Ueda की मापन तथा मिटाने की सीमा है [5], यहाँ किसी भी तैयार वितरण के लिए।
- शास्त्रीय चाल सीमा देती है, जहाँ [23]। ऐसा लें जिसके लिए । अन्य अवस्थाएँ कुल मिलाकर विपरीत परिवर्तन वहन करती हैं, इसलिए ।
- Fano की असमिका, बिना किसी पार्श्व सूचना के और सबसे संभावित अवस्था को अनुमान मानकर, बिट में देती है। चूँकि और वहाँ बढ़ता है, । (R2) से , और बढ़ता है। इसलिए ।
- चरण 4 से 6 कथन देते हैं।
पठन। तल दो कीमतों का योग है। सूचना कीमत प्रति पुष्ट बिट है, जो तैयार अवस्था चाहे जो हो, बंद चक्र पर चुकाई जाती है। चाल की कीमत रीसेट की है। परिमित दरों वाला रीसेट परिमित समय में कभी किसी एकल अवस्था तक नहीं पहुँचता, इसलिए हर परिमित पर , और चाल की कीमत उस त्रुटि को वहन करती है। K1 हर पर क्रिया-दर-क्रिया लागू होता है। विशेष गतिकी के लिए कसी हुई मिटाने की सीमाएँ भी उसी रीसेट पर निचली सीमाएँ हैं (खंड 4.1)। प्रति क्रिया, प्रति जूल वेग है
परिमित पर जब भी हो, अंतिम असमिका कठोर होती है।
प्रस्ताव 2. लक्ष्य धारण करने के लिए स्थायी जूल
व्यवस्था। विश्व एक रैखिक संयंत्र है, जहाँ । चरण पर एजेंट संयंत्र का एक परिमित-मान अभिलेख लिखता है। इसकी स्मृति , का एक परिमित-मान फलन है, जहाँ निश्चित है, और इसकी क्रिया , का एक फलन है। हर अभिलेख को रखना, , ऐसी ही एक स्मृति है। लक्ष्य संयंत्र को धारण करना है: ।
मान्यताएँ।
- (C1) शोर , से स्वतंत्र है।
- (C2) का एक घनत्व है जिसकी अवकल एंट्रॉपी परिमित है और द्वितीय आघूर्ण परिमित है।
- (C3) प्रति चरण बंद-चक्र लेखांकन। अभिलेख पर आरोपित माध्य जूल है: उसका लेखन और उसका बाद का मिटाना, जब भी उनका भुगतान हो। , जहाँ सूचना नैट में है। यह प्रस्ताव 1 के चरण 1 से 4 हैं, स्मृति के हर मान पर, एक नए अभिलेख को उसकी तैयार अवस्था में लेकर और लेखन के दौरान को स्थिर रखकर [5]। सीमित आकार की स्मृति हर अभिलेख को सीमित संख्या के चरणों के भीतर मिटा देती है, इसलिए आरोपित जूल एक परिसीमा पद तक रन के भीतर आते हैं।
कथन। यह Tatikonda और Mitter [169] तथा Nair और Evans [170] के डेटा-दर प्रमेय का एक जूल-मूल्यित उपप्रमेय है। Touchette और Lloyd की बंद-लूप असमिका [32, 33] दर को अभिलेख तक ले जाती है, और Landauer की मिटाने की कीमत [6] हर बिट को जूल में बदल देती है। यह केवल उसी संयोजन के रूप में नया है। मान लीजिए , के आइगेनमान हैं। तब
प्रमाण।
- ऐसे वास्तविक निर्देशांक चुनें जिनमें , जहाँ ठीक वे आइगेनमान वहन करता है जिनका मापांक 1 से अधिक है। मान लीजिए , का अस्थिर ब्लॉक है। तब , जहाँ , का एक फलन है और (C1) से , से स्वतंत्र है। निर्देशांकों का रैखिक परिवर्तन अवकल एंट्रॉपियों को एक नियतांक से खिसकाता है, इसलिए परिमितता अपरिवर्तित रहती है।
- मान लीजिए , नैट में एक सप्रतिबंध अवकल एंट्रॉपी। स्वतंत्र शोर जोड़ने से सप्रतिबंध एंट्रॉपी कम नहीं होती। के किसी फलन से खिसकाने पर वह नहीं बदलती। रैखिक प्रतिचित्रण , जोड़ता है। इसलिए ।
- , का एक फलन है, और कम पर प्रतिबंधन करने से एंट्रॉपी कभी कम नहीं होती। इसलिए । चूँकि , का एक फलन है, । यह Touchette और Lloyd की बंद-लूप असमिका है [32, 33]।
- चरण 2 और 3 से मिलता है। चरणों पर योग करने पर, ।
- हर अभिलेख परिमित-मान है, इसलिए हर सूचना पद परिमित है। परिमित है: (C2) से, द्वितीय आघूर्ण इसे ऊपर से सीमित करता है, और , जहाँ स्थिर ब्लॉक है, इसे नीचे से सीमित करता है। , और दिए गए सहप्रसरण के लिए गाउसीय वितरण की एंट्रॉपी सबसे बड़ी होती है, इसलिए सीमित द्वितीय आघूर्ण को ऊपर से सीमित करता है। से भाग देने पर, सीमा में प्रति चरण औसत सूचना कम से कम है।
- (C3) हर नैट की कीमत तय करती है, जो प्रति बिट है।
पठन। जो एजेंट एक अस्थिर विश्व के विरुद्ध एक लक्ष्य धारण करता है, वह नियंत्रण चरण प्रति सेकंड पर कम से कम की स्थायी शक्ति चुकाता है। वाले एक अस्थिर मोड को प्रति चरण एक बिट चाहिए, जो 300 K पर प्रति चरण J है। अभिलेख के प्रति चरण बिट उसकी सूचना को ऊपर से सीमित करते हैं, इसलिए प्रमाण डेटा-दर प्रमेय का एक अ-कठोर, औसतित रूप भी देता है (खंड 4.1)। संयोजन छोटा है। यह Tatikonda और Mitter तथा Nair और Evans का डेटा-दर प्रमेय है [169, 170], जिसकी कीमत Touchette और Lloyd के माध्यम से प्रति बिट तय की गई है [32, 33]। यह जो जोड़ता है वह जूल में कीमत है, जो वह तल है जिसकी पूर्वानुमान 1 को आवश्यकता है।
प्रस्ताव 3. पुष्ट एजेंसी की परिशुद्धता
व्यवस्था। एजेंट, उसका विश्व और उसका फ़ीडबैक परिमित अवस्थाओं पर एक समय-समांगी, अखंडनीय मार्कोव छलाँग प्रक्रिया बनाते हैं, जो अपनी स्थिर अवस्था में है। हर पुष्ट क्रिया एक चिह्नित प्रकार की एक छलाँग है। , में पुष्ट क्रियाओं को गिनता है। , में सभी प्रकारों की छलाँगों की माध्य संख्या है, और माध्य छलाँग दर है।
कथन।
- दीर्घ-समय सीमा में, । यदि हर पुष्ट क्रिया समान बिट का श्रेय देती है, तो और वही सीमा के लिए लागू होती है।
- मान लीजिए वह समय है जिस पर -वीं पुष्ट क्रिया बंद होती है। बड़े के लिए, ।
- इसके बजाय मान लीजिए , एक सूचना पद सहित उतार-चढ़ाव संबंध, , के पश्चगामी प्रयोग तक के प्रतिचित्रण के अंतर्गत विषम है। तब
जब पश्चगामी प्रयोग अग्रगामी प्रयोग के बराबर हो, तो यह के रूप में पढ़ा जाता है।
प्रमाण। एक गणना प्रेक्षणीय है: यह छलाँगों के एक उपसमुच्चय को गिनता है और कभी घटता नहीं। Garrahan ने स्थिर मार्कोव छलाँग प्रक्रियाओं में गणना प्रेक्षणीयों के लिए भाग 1 और 2 सिद्ध किए [34]। भाग 1 माध्य सक्रियता द्वारा गणना प्रेक्षणीय के प्रसरण पर उनकी सीमा है। भाग 2 उनकी प्रथम-पारगमन सीमा है, जो उन गणनाओं के लिए बताई गई है जिनके छलाँग भार 0 या 1 हैं, और जो यहाँ लागू होती है क्योंकि छलाँग के एक चिह्नित प्रकार को गिनता है। से मापक्रम बदलने पर सापेक्ष प्रसरण अपरिवर्तित रहता है। भाग 3 वह अनिश्चितता संबंध है जिसे Potts और Samuelsson ने मापन और फ़ीडबैक सहित किसी भी उतार-चढ़ाव संबंध से व्युत्पन्न किया [28], और जिसे को प्रेक्षणीय मानकर लागू किया गया है।
पठन। भाग 1 को न किसी समय-उत्क्रमण गुण की आवश्यकता है और न फ़ीडबैक के किसी प्रतिरूप की। पुष्ट एजेंसी की परिशुद्धता सक्रियता से खरीदी जाती है। भाग 3 अपव्यय की कीमत है, और यह फ़ीडबैक के अंतर्गत लागू होता है क्योंकि यह फ़ीडबैक उतार-चढ़ाव संबंध पर टिका है। प्रयोग में मानक TUR फ़ीडबैक इंजनों को बाँधता नहीं है [27]। इसी कारण एजेंट रूप सूचना पद वहन करता है।
प्रस्ताव 4. क्वांटम एजेंट तल बनाए रखते हैं
व्यवस्था। तुलना एक क्वांटम मापन से आती है और एक शास्त्रीय रजिस्टर में लिखी जाती है, जो उपबंध 3 का अभिलेख है। रजिस्टर का रीसेट प्रस्ताव 1 की व्यवस्था और (R2) तथा (R3) को पूरा करता है, जहाँ मापन की क्वांटम-शास्त्रीय पारस्परिक सूचना है। रीसेट का कार्य मीटर से होकर गुज़रता है: ।
कथन।
होने पर यह प्रस्ताव 1 का तल है। जब लेखन को भी मापा जाता है, तो Sagawa और Ueda की मापन तथा मिटाने की सीमा, क्वांटम मापन के लिए उनके द्वारा बताई गई अतिरिक्त मान्यता के अंतर्गत, हर पर देती है [5]।
प्रमाण। प्रस्ताव 1 का चरण 3 केवल रजिस्टर और उसकी रीसेट गतिकी का उपयोग करता है। यह देता है, जहाँ एंट्रॉपियाँ बिट में हैं। क्वांटम-शास्त्रीय पारस्परिक सूचना परिणामों की एंट्रॉपी से अधिक नहीं होती [5], इसलिए । Fano की असमिका देती है, क्योंकि । प्रस्ताव 1 के चरण 5 और 6, को सीमित करते हैं।
पठन। क्वांटम संसाधन यह बदलते हैं कि एक एजेंट प्रति क्रिया क्या कर सकता है। वे उसके अभिलेख की कीमत कम नहीं करते। अभिलेख की लागत प्रति बिट है, जिसमें से एक अवशेष घटता है जो रीसेट के सटीक होने के साथ लुप्त हो जाता है। जो मापन अभिलेख लिखता है, उसकी अपनी कीमत होती है, जो खंड 4.1 में दी गई है।
2.3 परत 3. कलन: एक अवकलज के रूप में बुद्धि, पश्चदृष्टि में पढ़ी गई
एक रन एक रसीद उत्पन्न करता है: मापित जूल और पुष्ट विस्थापन का क्रमित अभिलेख । हर क्रिया के बंद होने के बाद ही ज्ञात होता है। इसलिए पथ तभी मौजूद होता है जब रन पूरा हो जाता है।
- बुद्धि, सीमांत: , जिसका अनुमान रसीद से के रूप में लगाया जाता है।
- रन समाकल: ।
- किसी आवश्यकता को पूरा करने के लिए जूल: ।
- इष्टतम: , इस शर्त के अधीन कि , हर के लिए , और । यदि कोई नीति साध्य नहीं है, तो एक रसीद के साथ अस्वीकार करें।
- क्रम-निर्धारण: ।
कार्य के पूर्णता विधेय द्वारा तय होता है। यह एक द्वार है, अंक नहीं। पैरामीटर, टोकन और बेंचमार्क केवल के माध्यम से प्रवेश करते हैं। अन्य सभी कारक शून्य में सिमट जाते हैं।
यहाँ पश्चदृष्टि शाब्दिक है। वेग एक दर्ज किए गए पथ से पढ़ा जाता है। बुद्धि एक दर्ज किए गए रन से पढ़ी जाती है। रसीद ही पथ है।
प्रस्ताव 5. बुद्धि जूल अक्ष पर एक सीमित घनत्व के रूप में विद्यमान है
व्यवस्था। पर एक रन की मापित शक्ति है, जो समाकलनीय है, और जूल माप है। क्रिया अंतराल घेरती है और बिट का श्रेय देती है। क्रियाएँ एक-दूसरे पर आच्छादित हो सकती हैं। प्रत्येक क्रिया की एक आरोपित शक्ति होती है, जो के बाहर शून्य है, और है। उसके जूल हैं। जो क्रियाएँ आच्छादित नहीं होतीं, उनके लिए क्रिया के अंतराल पर है।
श्रेय नियम। प्रत्येक क्रिया के बिट उसके अपने जूलों पर फैलाए जाते हैं:
अभिधारणा (प्रति क्रिया K1)। प्रत्येक के लिए । प्रस्ताव 1 इसे (R1) से (R4) के अंतर्गत प्रत्येक क्रिया के माध्य जूलों के लिए देता है, इसलिए यह कथन माध्य रन के लिए सत्य है। किसी एकल रन पर यह तब सत्य है जब प्रत्येक क्रिया से अधिक खींचती है। खंड 8.11 के रन में प्रत्येक पुष्ट क्रिया ने उसके गुना से अधिक खींचा।
कथन।
- समयों के प्रत्येक मापनीय समुच्चय के लिए, । अतः , के सापेक्ष निरपेक्षतः संतत है।
- Radon-Nikodym अवकलज विद्यमान है, शून्य जूल वाले समुच्चयों तक अद्वितीय है, और यह संतुष्ट करता है
जहाँ है, वहाँ । जो क्रियाएँ आच्छादित नहीं होतीं, उनके लिए क्रिया पर , जो रसीद का है।
- पुष्ट एजेंसी संचयी जूलों का एक फलन है: , जहाँ अह्रासमान है और स्थिरांक के साथ Lipschitz है। अतः लगभग प्रत्येक जूल पर अवकलनीय है, और लगभग प्रत्येक जूल के लिए ।
- यदि इसके बजाय प्रत्येक क्रिया के बिटों का श्रेय उस क्षण दिया जाए जब वह बंद होती है, तो जब भी कोई हो, , के सापेक्ष विचित्र है। तब एक सोपान फलन है, लगभग प्रत्येक जूल पर , और सारी एजेंसी शून्य जूल वाले एक समुच्चय पर स्थित होती है।
प्रमाण।
- , पहले प्रति क्रिया K1 से और फिर से। यदि , तो ।
- दोनों माप परिमित हैं, इसलिए Radon-Nikodym प्रमेय देता है। यदि वाले किसी समुच्चय पर हो, तो , जो चरण 1 के विरुद्ध है। पर , और जहाँ है वहाँ । इससे स्पष्ट रूप प्राप्त होता है।
- यदि के साथ हो, तो चरण 1 से मिलता है, इसलिए सुपरिभाषित है। के लिए, । संतत है, इसलिए , पर Lipschitz है। एक Lipschitz फलन निरपेक्षतः संतत होता है और लगभग सर्वत्र अवकलनीय होता है। चरों का परिवर्तन देता है। अतः भी के सापेक्ष का एक घनत्व है, और अद्वितीयता से यह के बराबर है।
- जबकि , क्योंकि संतत है। अतः निरपेक्षतः संतत नहीं है। यह शून्य जूल वाले परिमित रूप से अनेक बिंदुओं पर स्थित है, इसलिए यह विचित्र है। परिमित रूप से अनेक छलाँगों के बीच स्थिर रहने वाले फलन का अवकलज लगभग सर्वत्र शून्य होता है।
पठन। पश्चदृष्टि बुद्धि जूल अक्ष पर एक सुपरिभाषित घनत्व है, बशर्ते प्रत्येक क्रिया के बिट उन जूलों पर फैलाए जाएँ जिनका उस क्रिया ने उपयोग किया। श्रेय नियम ही वह है जो को विद्यमान बनाता है। बिंदु श्रेय सारी एजेंसी को शून्य जूल वाले एक समुच्चय पर रख देता है। आच्छादित क्रियाओं को ऐसा कोई भी आरोपण सँभाल लेता है जो मीटर के पठन से अधिक जूल कभी नियत नहीं करता। प्रत्येक क्रिया के बंद होने के बाद ही ज्ञात होता है, इसलिए पूर्ण हुए रन से पढ़ा जाता है।
प्रस्ताव 5 निर्माण से ही सत्य है। श्रेय नियम को के सापेक्ष निरपेक्षतः संतत बनाता है, इसलिए घनत्व परिभाषा से ही विद्यमान है। इसकी सामग्री नियम का चयन है: भाग 4 दिखाता है कि दूसरा स्वाभाविक नियम, बिंदु श्रेय, कोई घनत्व छोड़ता ही नहीं।
प्रस्ताव 6. नमूनित बुद्धि अभिसरित होती है
व्यवस्था। मीटर को संचयी जूलों पर पढ़ा जाता है, जिनका जाल-माप है। पर नमूनित बुद्धि है
समय के नमूने जूल के नमूनों को परिष्कृत करते हैं, क्योंकि संतत है।
कथन। प्रस्ताव 5 की व्यवस्था के अंतर्गत, होने पर लगभग प्रत्येक जूल पर , और प्रत्येक जाल पर । यदि प्रत्येक नमूनित अंतराल के मीटर-पठन में सापेक्ष त्रुटि अधिकतम हो, तो रिपोर्ट किया गया अनुपात में स्थित होता है।
प्रमाण। , लंबाई वाले एक नमूनित अंतराल पर का औसत है। चूँकि ,
दायाँ पक्ष के प्रत्येक Lebesgue बिंदु पर 0 की ओर प्रवृत्त होता है, और Lebesgue के अवकलन प्रमेय से लगभग प्रत्येक एक Lebesgue बिंदु है। पर सीमाएँ की एकदिष्टता और Lipschitz स्थिरांक हैं। एक पठन उसी को विभाजित करता है।
प्रस्ताव 7. जूलों और युग्मित बिटों का संयोजन
व्यवस्था। सदस्यों का एक समूह एक ही विश्व पर कार्य करता है। प्रत्येक सदस्य अपनी स्वयं की मापित दीवार के पीछे स्थित है। दीवारें असंयुक्त हैं और समूह की दीवार के भीतर हैं, और प्रत्येक सदस्य अपनी ऊर्जा समूह के बाहर से खींचता है। सदस्य स्वतंत्र नीतियों द्वारा क्रियाएँ चुनते हैं। सदस्य के युग्मन की गणना इस प्रकार की जाती है कि अन्य सदस्य अपनी-अपनी नीतियों के अंतर्गत कार्य कर रहे हों।
कथन।
- , जहाँ वह ऊर्जा है जो समूह की दीवार में प्रवेश करती है और किसी भी सदस्य की दीवार में नहीं।
- , समता तभी और केवल तभी जब प्रत्येक के लिए, दिए होने पर, , से स्वतंत्र हो।
- असमता तब भी कठोर हो सकती है जब प्रत्येक सदस्य अकेले अयुग्मित हो। को स्वतंत्र एकसमान बिट और लेने पर, प्रत्येक सदस्य का युग्मन 0 बिट है और समूह का 1 बिट है।
- समूह की दीवार पर प्रति क्रिया K1 के अंतर्गत, प्रस्ताव 5, पर लागू होता है: विद्यमान है और । परिभाषा 2 के अनुसार, तब एजेंट है जब , प्रत्येक अन्य उम्मीदवार के से अधिक हो, प्रत्येक सदस्य सहित।
प्रमाण।
- किसी सदस्य की दीवार में प्रवेश करने वाला प्रत्येक जूल पहले समूह की दीवार में प्रवेश करता है, और मापित ऊर्जा असंयुक्त दीवारों पर जुड़ती है।
- हस्तक्षेप के अंतर्गत क्रियाओं का गुणनफल वितरण होता है, और प्रत्येक युग्मन हस्तक्षेपी संयुक्त वितरण की एक पारस्परिक सूचना है (परिभाषा 1)। अन्य क्रियाओं का उपांतीकरण करने पर, उस संयुक्त वितरण में सदस्य का युग्मन है। शृंखला नियम से, । स्वतंत्रता देती है, इसलिए । प्रत्येक पद के लिए समता तभी और केवल तभी होती है जब प्रत्येक के लिए हो।
- केवल दिए होने पर अब भी एक एकसमान बिट है, इसलिए , और इसी प्रकार के लिए। दोनों क्रियाएँ दिए होने पर नियत है, इसलिए बिट।
- प्रस्ताव 5 को केवल रन, मीटर और प्रति क्रिया K1 की आवश्यकता है। इसे समूह की दीवार पर लागू करें।
पठन। जूल जुड़ते हैं, और उनके ऊपर समूह की कड़ियाँ। स्वतंत्र सदस्यों के युग्मित बिट कम से कम जुड़ते हैं, और कुछ केवल समूह के स्तर पर विद्यमान होते हैं। एक समूह को तब बढ़ाता है जब वह अपने सदस्यों के अकेले धारण किए गए बिटों से अधिक युग्मित बिट प्राप्त करता है, या साथ कार्य करते हुए उससे कम जूल खर्च करता है जितना उसके सदस्य अलग-अलग कार्य करते हुए खर्च करते हैं। खंड 4.1 वे प्रमेय देता है जो दोनों पदों का मूल्य निर्धारित करते हैं।
पूर्वानुमान 1. लक्ष्य धारण करने वाले एजेंट का इष्टतम क्रिया समय
व्यवस्था। एक बंद-चक्र स्वीकारक एक के बाद एक क्रिया चलाता है। प्रत्येक क्रिया अवस्थाओं वाला एक अभिलेख लिखती है और पुष्ट होने पर बिट का श्रेय देती है। रीसेट से पहले की गई तुलना प्रायिकता के साथ पुष्टि करती है। प्रत्येक रीसेट प्रस्ताव 1 को पूरा करता है, जिसकी अवधि , माध्य सक्रियता और रीसेट त्रुटि है। पूरे समय एजेंट एक अलग रजिस्टर के माध्यम से, अस्थिरता दर वाले विश्व के विरुद्ध एक लक्ष्य धारण करता है। प्रत्येक जूल एजेंट की दीवार पर मापित होता है (परिभाषा 2)।
व्युत्पत्ति। प्रत्येक क्रिया कम से कम तक चलती है। प्रस्ताव 2 दीर्घावधि में धारण का मूल्य प्रति सेकंड निर्धारित करता है। प्रस्ताव 1 क्रिया का मूल्य निर्धारित करता है। दोनों रजिस्टर भिन्न हैं, इसलिए उनके मापित जूल जुड़ते हैं। प्रति क्रिया, माध्य में,
प्रस्ताव 5 के अनुसार, रन की बुद्धि प्रति जूल पुष्ट बिट है, । पर सीमा का दायाँ पक्ष पर न्यूनतम है, जहाँ यह के बराबर है। एक-बिट अभिलेख और सटीक रीसेट के लिए, इससे दो संख्याएँ मिलती हैं:
पूर्वानुमान 1.
- छत। कोई भी स्वीकारक जो कार्य करते समय अस्थिरता दर पर लक्ष्य धारण करता है, एक-बिट क्रियाओं के लिए किसी भी क्रिया समय पर से ऊपर तक नहीं पहुँचता। सामान्य छत है। यह केवल , , , , और अनुपात पर निर्भर करती है।
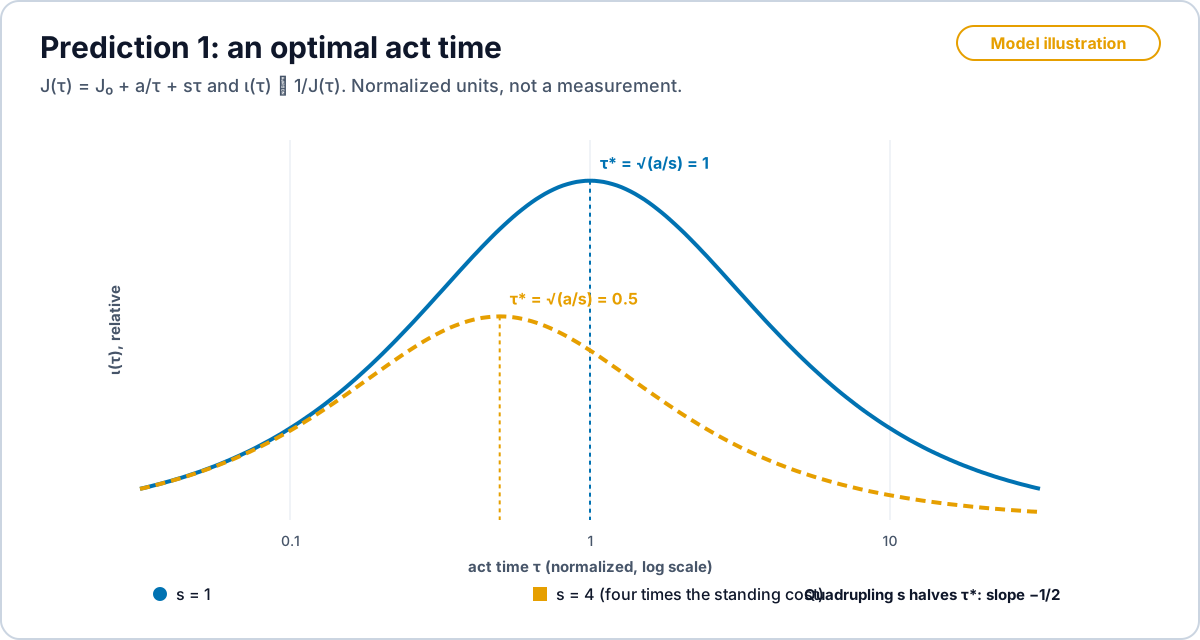
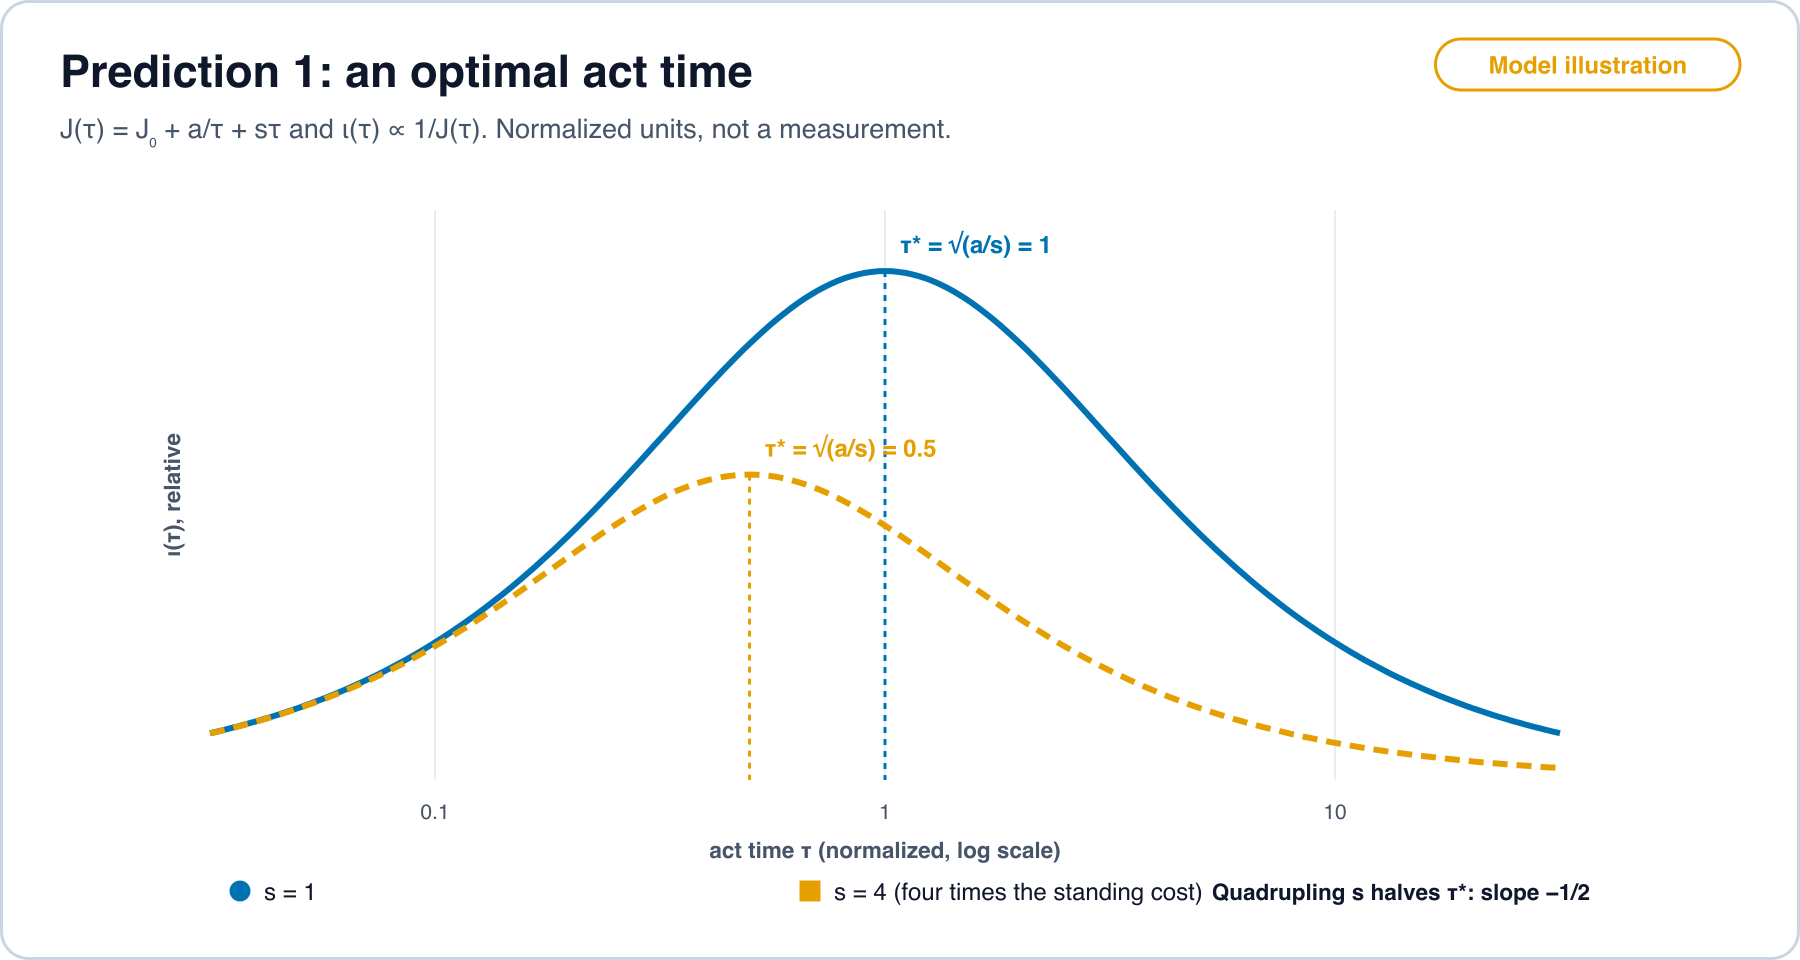
- इष्टतम क्रिया समय। मान लें कि किसी स्वीकारक के प्रति क्रिया मापे गए जूल का अनुसरण करते हैं। और को बिना लक्ष्य धारण किए के एक स्वीप से मापें, और स्थायी शक्ति को बिना क्रियाओं के लक्ष्य धारण करके मापें। तब मापा गया , पर मान के साथ शिखर पर होता है, जहाँ और । त्रुटि पट्टी है
- मापन-नियम। अस्थिरता दर के एक स्वीप में, , के सापेक्ष ढलान के साथ गिरता है।
मिथ्याकारक। का मापा गया अधिकतमकारी के बाहर स्थित हो, या के कम से कम एक दशक पर के सापेक्ष का फ़िट किया गया ढलान से दो मानक त्रुटियों से अधिक बाहर हो। इनमें से कोई भी इस दावे को खंडित करता है कि क्रिया जूल और स्थायी जूल एक ही मीटर पर जुड़ते हैं, और को उनके घनत्व के रूप में पढ़ा जाता है। छत से ऊपर मापा गया उस रन के लेखांकन को खंडित करता है (F12, खंड 8.7)।
चित्र 2, पूर्वानुमान 1 का वक्र दर्शाता है।
निकटतम कार्य के सापेक्ष। एक परिमित इष्टतम चक्र समय अपने आप में नया नहीं है। Paneru और सहयोगियों ने एक Brownian सूचना इंजन में शक्ति-इष्टतम चक्र समय मापा [330]। Panizon मापन लागत के फलन के रूप में इष्टतम मापन अनुसूचियाँ व्युत्पन्न करते हैं [331], और Rolandi और सहयोगी ऊष्मागतिक संगणन में ऊर्जा, समय और सटीकता के समझौते को सीमित करते हैं [332]। पूर्वानुमान 1 जो जोड़ता है वह है आंतरिक इष्टतम का स्रोत, अर्थात् विचलन के विरुद्ध लक्ष्य धारण करने की एक स्थायी लागत, और उसका मापन-नियम: , के रूप में गिरता है। ढलान परीक्षण विशिष्ट मिथ्याकारक है।
नया क्या है। परिमित-समय Landauer सीमा केवल स्मृति का मूल्य निर्धारित करती है और बढ़ने पर की ओर गिरती है [29]। वहाँ सबसे धीमा रीसेट सबसे सस्ता है। डेटा-दर प्रमेय केवल धारण का मूल्य, प्रति सेकंड, निर्धारित करता है (खंड 4.1)। दोनों में से कोई भी आंतरिक इष्टतम नहीं देता। परिभाषा पूरे एजेंट को मापती है, केवल पुष्ट बिट गिनती है, और को जूल अक्ष पर एक घनत्व के रूप में पढ़ती है। तब लक्ष्य धारण करना धीमेपन को महँगा बना देता है, और सर्वोत्तम क्रिया समय छलाँग समय और विचलन समय का गुणोत्तर माध्य है, गुणक तक। Ehrich, Still और Sivak के कार्य में नियंत्रक की अपनी लागतें इसी प्रकार जूलों में प्रवेश करती हैं (खंड 5.1)।
इसका परीक्षण कहाँ करें। एक कोलॉइडी फ़ीडबैक ट्रैप सॉफ़्टवेयर में आभासी विभव आरोपित करता है और पैमाने पर प्रक्षेप-पथों से कार्य की गणना करता है (खंड 3.2)। एक निर्देशांक, रीसेट समय के साथ एक आभासी द्वि-कूप में एक-बिट क्रिया चक्र चलाता है। दूसरा, दर वाले एक आभासी उलटे कूप के शीर्ष पर धारण किया जाता है। आवेश संसूचक वाला एक एकल-इलेक्ट्रॉन बॉक्स वही क्रिया चक्र चलाता है जिसमें प्रत्येक छलाँग गिनी जाती है, इसलिए मापा जाता है (खंड 3.2)। खंड 8.8 प्रोटोकॉल देता है।
प्रस्ताव 8. द्वार-आधारित क्रमांकन
व्यवस्था। एक कार्य , उसका विधेय और उसकी अनुमत विफलता दर नियत करें। प्रत्येक प्रणाली के लिए, खंड 1 की सही पूर्णता तक जूल है, और जब की कोई नीति द्वार को पास नहीं करती तब । तब परिभाषित करें जब हो।
कथन।
- प्रणालियों पर एक पूर्ण पूर्वक्रम है: स्वतुल्य, संक्रामक और पूर्ण। खंड 2.3 का क्रमांकन इसका कठोर भाग है।
- द्वार को पास करने वाली प्रत्येक प्रणाली, उसमें विफल होने वाली प्रत्येक प्रणाली से ऊपर क्रमांकित होती है।
- मान लें कि किसी नीति के माध्य जूलों के प्रत्येक पठन में सापेक्ष त्रुटि अधिकतम है। यदि , तो प्रत्येक स्वीकार्य पठन के अंतर्गत , से ऊपर क्रमांकित होती है।
- समाकलित यह क्रम उत्पन्न नहीं करता। ऐसी प्रणालियाँ हैं जिनके लिए और ।
प्रमाण।
- , मानचित्र द्वारा पर पूर्ण क्रम का पुलबैक है। एक पूर्ण क्रम का पुलबैक एक पूर्ण पूर्वक्रम होता है। इसका कठोर भाग है, जो खंड 2.3 का क्रमांकन है।
- प्रत्येक परिमित मान से नीचे है।
- प्रत्येक नीति का पठन में स्थित है, इसलिए व्यवहार्य नीतियों पर पठनों का न्यूनतम में स्थित है। तब ।
- मान लें कि प्रति कार्य 0.1 J पर एक प्रयास करती है जो प्रायिकता 1/2 के साथ पास होता है और कभी पुनः प्रयास नहीं करती। मान लें कि , 1 J पर एक प्रयास करती है जो सदैव पास होता है। प्रत्येक पास बिट का श्रेय देता है। तब बिट प्रति जूल और बिट प्रति जूल। किसी भी के लिए कभी द्वार को पूरा नहीं करती, इसलिए , जबकि J।
पठन। भाग 4 खंड 8.11 में R-F6 की क्रियाविधि है: सस्ती विफलताएँ समाकलित को बढ़ाती हैं और को अपरिवर्तित या अनंत छोड़ देती हैं। इसीलिए को एक रन के भीतर घनत्व के रूप में पढ़ा जाता है और प्रणालियों के पार क्रमांकन है। भाग 3, प्रत्येक मीटर के लिए एक सत्यापित तक, P6 का निपटारा करता है।
प्रस्ताव 9. सबसे सस्ता पहले कब इष्टतम है
व्यवस्था। एक कार्य के गियर हैं। गियर के साथ एक प्रयास की लागत जूल है, जो पूरी चुकाई जाती है, और यह प्रायिकता के साथ को पास करता है। एक नीति गियरों को किसी क्रम में आज़माती है, पहले पास पर रुकती है, और अंतिम के बाद अस्वीकार करती है। दो संरचनाओं पर विचार किया जाता है। स्वतंत्र: विभिन्न गियरों के पास स्वतंत्र घटनाएँ हैं। नीड़ित: यदि पास होता है तो प्रत्येक बाद वाला गियर पास होता है, पास प्रायिकताओं के साथ।
कथन।
- स्वतंत्र गियर। किसी क्रम के अपेक्षित जूल तब न्यूनतम होते हैं जब गियरों को के घटते क्रम में आज़माया जाता है। सबसे सस्ता पहले ठीक तभी इष्टतम है जब बढ़ती लागत का क्रम घटते का भी क्रम हो।
- नीड़ित गियर, उनमें से दो, जहाँ भारी गियर पर्याप्त है ()। हल्के गियर को पहले आज़माना अपेक्षित जूलों को तभी और केवल तभी घटाता है जब हो।
- बजट। वाले एक कठोर बजट के अंतर्गत, हल्का पहले कार्य को प्रायिकता के साथ बंद करता है। केवल भारी उसे प्रायिकता 1 के साथ बंद करता है।
प्रमाण।
- किसी क्रम के अपेक्षित जूल हैं। उत्तरजीविता प्रायिकता वाले एक उपसर्ग के बाद आने वाले दो आसन्न गियरों, फिर , की अदला-बदली करें। उनका योगदान से में बदल जाता है, और कुछ और नहीं बदलता। अतः पहले तभी और केवल तभी बदतर नहीं है जब , अर्थात् । इस अनुपात से क्रमबद्ध न किए गए किसी भी क्रम में एक आसन्न युग्म क्रम से बाहर होता है, और उसकी अदला-बदली अपेक्षित जूलों को नहीं बढ़ाती। परिमित रूप से अनेक अदला-बदलियाँ क्रम को क्रमबद्ध कर देती हैं। यह सब-या-कुछ-नहीं समाधानों वाली खोज के लिए Simon और Kadane का अनुपात नियम है [318]।
- हल्का पहले की लागत है, क्योंकि भारी गियर केवल तब चलता है जब हल्का विफल होता है, और तब वह पास होता है। केवल भारी की लागत है। पहला तभी और केवल तभी छोटा है जब ।
- एक विफल हल्का प्रयास छोड़ता है, इसलिए भारी गियर नहीं चल सकता।
पठन। नियत कैस्केड, अर्थात् एक नियत क्रम में सबसे सस्ता पर्याप्त पहले, तब इष्टतम है जब सस्ते गियर इतनी बार पास होते हैं कि अपनी विफलताओं की कीमत चुका सकें: एक नीड़ित कैस्केड के प्रत्येक चरण पर , या स्वतंत्र गियरों में बढ़ती लागत के साथ घटता । जब यह शर्त विफल होती है, तो सीधे भारी गियर पर जाना जीतता है, और एक बाध्यकारी बजट के अंतर्गत यह बंद करने का एकमात्र मार्ग हो सकता है। यही खंड 8.11 में चयनकर्ता परिणाम की क्रियाविधि है। σ-नियम चयनकर्ता अंशांकित पास प्रायिकताओं के साथ अनुपात का अनुमान लगाता है। यह Russell और Wefald तथा Horvitz के अर्थ में, लागत के रूप में जूलों के साथ, एक संगणन-मूल्य नियम है (खंड 5.1)। यह तब रुकता है जब अगली क्रिया अपने जूलों की कीमत नहीं चुकाती। दोनों नियम उस तल पर रुकते हैं जिसके आगे अधिक जूल कोई सत्यापन-योग्य प्रगति नहीं खरीदते, इसलिए दोनों Mixture of Limits (सीमाओं का मिश्रण) के उदाहरण हैं। P7 (खंड 7.1) उन बातों को सूचीबद्ध करता है जो अभी खुली हैं: जब पास प्रायिकताओं का अनुमान लगाया जाता है या पर्याप्तता एकदिष्ट नहीं होती तब एक खेद सीमा, और दो से अधिक गियरों वाली नीड़ित स्थिति, जो गियरों के बढ़ते उपअनुक्रमों पर एक गतिक प्रोग्राम है।
2.4 अध्ययन कहाँ स्थित हैं
- Mixture of Limits इष्टतम संकारक है। सबसे सस्ता पर्याप्त गियर जूलों पर argmin है। यह एक दर्शन है, कोई एक नियत क्रम नहीं: व्यय पठार पर रुक जाता है, जहाँ अधिक व्यर्थ है।
- रसीद प्रत्येक क्रिया के लिए , , और वहन करती है।
3. परत 1. एजेंसी का प्रस्तावित सार्वभौमिक नियम: एक परिभाषा और एक द्वार
परिभाषा में चार उपबंध हैं: क्रिया से पहले नियत पूर्वानुमान, हस्तक्षेप के माध्यम से विश्व से युग्मन, प्रणाली द्वारा वहन किया गया परिणाम, और जूलों में एक भौतिक तल, जिसमें अस्वीकार एक रसीद पर दर्ज होता है।
3.0 तल पर आपत्तियाँ
यहाँ प्रयुक्त तल विवादित है, और प्रस्ताव 1 की अभिधारणाएँ (R1) से (R4) वह स्थान हैं जहाँ आपत्तियों का उत्तर दिया जाता है। Norton तर्क देते हैं कि Landauer का सिद्धांत केवल उन प्रोटोकॉलों के लिए सत्य है जिनमें एक ऊष्मागतिक रूप से अनुत्क्रमणीय चरण होता है [326]। Maroney और Sagawa तार्किक अनुत्क्रमणीयता को ऊष्मागतिक अनुत्क्रमणीयता से अलग करते हैं: किसी स्मृति के एंट्रॉपी परिवर्तन का मूल्य है, न कि अपने आप में किसी बिट का [327, 328]। López-Suárez, Neri और Gammaitoni ने से नीचे एक अनुत्क्रमणीय तर्क द्वार संचालित किया [329]। Wolpert और सहयोगी तर्क देते हैं कि वास्तविक कंप्यूटरों की लागतों पर मिटाने के बजाय असंगति, मॉड्यूलरता और क्लॉकिंग हावी रहती हैं [320]। प्रत्येक आपत्ति दावे को उलटने के बजाय संकुचित करती है। प्रस्ताव 1 केवल उस अभिलेख के लिए कहा गया है जो (R1) से (R4) को पूरा करता है, अर्थात् समान-ऊर्जा अवस्थाओं और बिना साझा अन्योन्यक्रिया ऊर्जा के साथ एक नियत अवस्था में रीसेट, जो वही स्थिति है जिसमें सीमा सत्य है; तल एक निम्न सीमा है, और खंड 8.11 के रनों की प्रत्येक पुष्ट क्रिया, जिसे मीटर ने विभेदित किया, उससे परिमाण की 14 से अधिक कोटियाँ ऊपर स्थित है। K5 का दायरा भी ऐसा ही है: Jordan दिखाते हैं कि Margolus-Levitin सीमा, सूचना घनत्व पर किसी अभिधारणा के बिना, ऊर्जा द्वारा संगणन की दर को सीमित नहीं करती [324], इसलिए K5 को लांबिक अवस्था परिवर्तनों पर सीमा के रूप में पढ़ा जाता है, क्लॉक गति पर नहीं।
3.1 सिद्ध
सूचना का एक मूल्य होता है। Landauer ने दिखाया कि एक तार्किक रूप से अनुत्क्रमणीय संक्रिया प्रति बिट कम से कम का अपव्यय करती है [6]। यही उपबंध 4 के नीचे का तल है। Bennett ने एक उत्क्रमणीय Turing मशीन बनाई और दिखाया कि केवल मिटाने की लागत अनिवार्य है [35]। एजेंसी की अपरिहार्य लागत स्वीकारक के रीसेट पर स्थित है, सोचने पर नहीं। इसके बाद Bennett ने दानव की स्मृति को मिटाने की लागत द्वारा Maxwell के दानव का समाधान किया [7]। दानव एक न्यूनतम एजेंट है। उसका हिसाब तभी बंद होता है जब उसकी स्मृति रीसेट होती है। यही उपबंध 3 और उपबंध 4 है।
फ़ीडबैक का मूल्य सूचना द्वारा निर्धारित होता है। Sagawa और Ueda ने सिद्ध किया कि फ़ीडबैक के साथ, निष्कर्षणीय कार्य द्वारा सीमित है [3]। किसी माप पर कार्य करने का मूल्य उस सूचना से सीमित है जो माप वहन करता है। उन्होंने सिद्ध किया कि मापन कार्य और मिटाने का कार्य मिलकर कम से कम हैं [5]। पूर्वानुमान, तुलना और रीसेट के पूरे चक्र का मूल्य जूलों में निर्धारित होता है। उन्होंने फ़ीडबैक के अंतर्गत एक सटीक Jarzynski समता [4] और उपप्रणालियों के बीच सूचना विनिमय के साथ एक उतार-चढ़ाव प्रमेय [36] व्युत्पन्न किए। युग्मन एक सहसंबंध है जो द्वितीय नियम में प्रवेश करता है। Hartle, Wolpert, Stier, Kempes और Manzano ने शोरयुक्त मापों, सीमित स्मृति और प्रोटोकॉलों के सीमित भंडार के साथ फ़ीडबैक का मूल्य निर्धारित किया। आधार रेखा के रूप में यादृच्छिक क्रिया के सापेक्ष, फ़ीडबैक का लाभ प्राप्त सूचना से परिमाण की कई कोटियों तक अधिक हो सकता है [37]। बिट मुक्त ऊर्जा के विरुद्ध कार्य को सीमित करते हैं। आधार रेखा के सापेक्ष मूल्य मीटर से पढ़ा जाता है।
एंट्रॉपी जूलों में परिवर्तित होती है। Esposito और Van den Broeck ने एक समतापी चालित प्रणाली के लिए व्युत्पन्न किया [24]। इस सर्वसमिका के माध्यम से परत 2 की प्रत्येक गतिकीय सीमा एक जूल सीमा बन जाती है। Horodecki और Oppenheim ने लघु पैमाने पर एकल प्रयासों के लिए कार्य लागतें सिद्ध कीं [38]। एजेंसी की क्रियाएँ एकल प्रयास हैं। मानक समीक्षाएँ स्थापित विवरण बताती हैं: सूचना एक मूल्य वाला ऊष्मागतिक संसाधन है [39, 40]।
नियंत्रण को युग्मन की आवश्यकता होती है। Conant और Ashby ने सिद्ध किया कि एक अच्छा नियामक उस प्रणाली का एक मॉडल होना चाहिए जिसका वह नियमन करता है [41]। जो प्रणाली अच्छी तरह नियमन करती है, वह पहले से ही एक पूर्वानुमान वहन करती है। Touchette और Lloyd ने सिद्ध किया कि कोई नियंत्रक जो एंट्रॉपी हटाता है वह प्रणाली के साथ उसकी पारस्परिक सूचना द्वारा सीमित है [32, 33]। युग्मन नियंत्रण की मुद्रा है। बंद लूप नियंत्रण, अर्थात् किसी तुलना पर कार्य करना, वही है जिसकी परिभाषा अपेक्षा करती है। Pearl का do-कैलकुलस हस्तक्षेप संकारक और वे शर्तें देता है जिनके अंतर्गत उसके प्रभाव अभिज्ञेय होते हैं [1]। उपबंध 2 इसी संकारक में लिखा गया है। Everitt और सहयोगियों ने वर्गीकृत किया कि एक एजेंट अपने स्वयं के पुरस्कार या इनपुट के साथ कैसे छेड़छाड़ कर सकता है [2]। युग्मन विश्व से होना चाहिए, एजेंट के अपने संवेदक से नहीं। Richens और Everitt ने सिद्ध किया कि वितरणीय बदलावों के एक बड़े समुच्चय के अंतर्गत खेद सीमा को पूरा करने वाले किसी भी एजेंट ने उस प्रक्रिया का एक सन्निकट कारणात्मक मॉडल सीख लिया है जो उसका डेटा उत्पन्न करती है [42]। Richens, Abel, Bellot और Everitt ने सिद्ध किया कि बहु-चरणीय लक्ष्य-निर्देशित कार्यों तक सामान्यीकरण करने वाले किसी भी एजेंट ने अपने परिवेश का एक पूर्वानुमानी मॉडल सीख लिया है, और यह मॉडल नीति से निकाला जा सकता है [43]। एक सक्षम एजेंट एक पूर्वानुमान वहन करता है। यही उपबंध 1 है, जो आधुनिक एजेंटों के लिए सिद्ध है।
सूचना एजेंट के भीतर प्रवाहित होती है। Horowitz और Esposito ने दिखाया कि उपप्रणालियों के बीच सूचना प्रवाह प्रत्येक उपप्रणाली के द्वितीय नियम में प्रवेश करता है [44]। युग्मन एक दर बन जाता है। Ito और Sagawa ने स्थानांतरण एंट्रॉपी के साथ स्वेच्छ कारणात्मक नेटवर्कों के लिए एक द्वितीय नियम सिद्ध किया [45]। पूर्वानुमान, क्रिया और परिणाम ऐसे नेटवर्क पर नोड हैं। Hartich, Barato और Seifert ने स्थानांतरण एंट्रॉपी, सीखने की दर और अपव्यय को जोड़ा [46]। Allahverdyan, Janzing और Mahler ने युग्मित प्रणालियों के बीच सूचना प्रवाह की दक्षता को सीमित किया [47]। Esposito और Schaller ने दिखाया कि केवल अवरोधों को बदलने वाला फ़ीडबैक भी एंट्रॉपी संतुलन में प्रवेश करता है [48]। एक विशुद्ध सूचनात्मक क्रिया भी जूल बही में है।
स्वायत्त दानव। Mandal और Jarzynski ने एक ऐसे दानव को हल किया जो एक टेप पर बिट लिखकर एक द्रव्यमान को उठाता है [49]। इसका कोई बाहरी संचालक नहीं है, और स्मृति इसके कार्य की कीमत चुकाती है। Boyd, Mandal और Crutchfield ने ऐसे रैचेटों के कार्य को उनके इनपुट और आउटपुट टेपों की एंट्रॉपी दरों द्वारा सीमित किया [50]। उन्होंने दिखाया कि मॉड्यूलर डिज़ाइन Landauer से ऊपर अपव्यय चुकाते हैं [51]। एक एजेंट कैसे बनाया गया है, यह उसका तल बदल देता है। Wolpert और Kolchinsky ने एक परिपथ के भीतर किसी द्वार द्वारा चुकाए जाने वाले अतिरिक्त एंट्रॉपी उत्पादन की गणना की, जो परिपथ की टोपोलॉजी द्वारा निर्धारित होता है [52]। तार-संयोजन तल का हिस्सा है।
पूर्वानुमान की गुणवत्ता का एक जूल मूल्य होता है। Kolchinsky और Wolpert ने सिद्ध किया कि एक इनपुट वितरण के लिए समायोजित प्रक्रिया किसी भी अन्य वितरण पर, एक सापेक्ष एंट्रॉपी पद के बराबर, अतिरिक्त अपव्यय करती है [53]। Still, Sivak, Bell और Crooks ने दिखाया कि जो स्मृति पूर्वानुमान नहीं करती उसकी लागत अपव्यय है [54]। केवल वही रखना जो पूर्वानुमान करता है, सस्ता डिज़ाइन है। Kolchinsky और Wolpert ने अर्थगत सूचना को ऐसी सूचना के रूप में परिभाषित किया जो किसी प्रणाली के लिए स्वयं को साम्यावस्था से बाहर रखने हेतु कारणात्मक रूप से आवश्यक है, जिसका एक ऊष्मागतिक मूल्य होता है [55]। यह जूलों के साथ विद्यमान निकटतम विवरण है। यह गतिकी से पहले और एक बुद्धि संकारक से पहले रुक जाता है। Ortega और Braun ने सूचना लागत वाले एक मुक्त-ऊर्जा सिद्धांत से सीमित-तर्कसंगत निर्णय व्युत्पन्न किए [56]। Kolchinsky और Wolpert ने सार्वभौमिक संगणन की ऊष्मा को प्रोग्राम जटिलता द्वारा सीमित किया [57]। Kolchinsky और Wolpert ने दिखाया कि उपलब्ध प्रोटोकॉलों पर बाधाएँ निष्कर्षणीय कार्य और सूचना के मूल्य को सीमित करती हैं [58]। Manzano और सहयोगियों ने यादृच्छिक समयों पर रुकने वाले संगणनों के लिए उतार-चढ़ाव संबंध और द्वितीय-नियम-सदृश असमताएँ व्युत्पन्न कीं [59]। एक रन जो अपने विधेय के पास होने पर रुकता है, ऐसा ही एक संगणन है।
युग्मन और परिसीमा प्रमेयों पर टिके हैं। Ay और Polani ने हस्तक्षेपों के माध्यम से कारणात्मक सूचना प्रवाह को परिभाषित किया [8]। स्थानांतरण एंट्रॉपी उस प्रवाह को नहीं मापती, यह उदाहरण द्वारा दिखाया गया है [11]। Markov ब्लैंकेट शर्त केवल प्राचलों की एक संकीर्ण सीमा में सत्य है, व्युत्पत्ति द्वारा [15], और प्रचलित उसकी परिभाषाएँ भिन्न हैं, प्रति-उदाहरण द्वारा [16]। प्रत्येक द्विभागी प्रसंभाव्य प्रक्रिया का एक कारणात्मक ब्लैंकेट होता है, प्रमेय द्वारा [22]। परिभाषा 1 और 2 इन परिणामों पर खड़ी हैं।
3.2 प्रदर्शित
Landauer का तल, मापा गया। एक प्रकाशीय द्वि-कूप में एक कोलॉइडी मनका, मिटाने की प्रक्रिया धीमी होने पर, माध्य ऊष्मा के के निकट पहुँचा [60]। एक फ़ीडबैक ट्रैप ने उच्च परिशुद्धता के साथ उसी निकटता को मापा, और लघु चक्र समयों पर अतिरिक्त लागत भी [61]। जब क्रिया तीव्र होती है तो तल ऊपर उठता है। यह परत 1 के एक प्रयोग में दिखा परत 2 का प्रभाव है। एक रुद्धोष्म इलेक्ट्रॉनिक परिपथ ने अनुत्क्रमणीय संचालन के लिए Landauer लागत और उत्क्रमणीय संचालन के लिए से नीचे अपव्यय दिखाया [62]। तल रीसेट को बाँधता है, तर्क को नहीं। नैनोचुंबकीय स्मृति बिटों ने स्मृति हार्डवेयर में तल दिखाया [63]। लगभग शून्य कार्य के साथ मिटाना तब प्रकट होता है जब मुक्त-ऊर्जा लेखांकन पूर्ण होता है [64]। तल कुल एंट्रॉपी पर है, इसलिए रसीद को पूरा हिसाब वहन करना चाहिए। सीमा में प्रवेश करने वाली एंट्रॉपी का रूप Gibbs-Shannon रूप मापा गया [65]। एक एकल पाशित आयन ने क्वांटम तल दिखाया [66]। परीक्षित प्रत्येक आधार-पदार्थ पर तल सत्य है। एक अल्प-अवमंदित सूक्ष्मयांत्रिक दोलक उच्च गति पर तल तक पहुँचा [67]। एक क्वांटम डॉट ने ऊष्मागतिक लंबाई से डिज़ाइन किए गए प्रोटोकॉलों के साथ, दी गई अवधि के लिए न्यूनतम अपव्यय पर बिट मिटाए [68]।
फ़ीडबैक एजेंट सूचना को कार्य में बदलते हैं। एक सर्पिल सीढ़ी विभव पर एक कोलॉइड ने किए गए कार्य से अधिक मुक्त ऊर्जा प्राप्त की, जिसकी कीमत सूचना ने चुकाई, और सामान्यीकृत Jarzynski समता की पुष्टि की [69]। यह ऐसी क्रिया का पहला प्रत्यक्ष प्रेक्षण है जिसका मूल्य उससे पहले किए गए माप द्वारा निर्धारित होता है। एक एकल-इलेक्ट्रॉन बॉक्स ने प्रति बिट के निकट कार्य निकाला [70] और पारस्परिक सूचना के साथ उतार-चढ़ाव प्रमेय को मापा [71]। एक स्वायत्त ऑन-चिप दानव ने सूचना के साथ एक प्रणाली को ठंडा किया जबकि उसके अपने तापन को मापा गया [72]। एजेंट की लागत उसके प्रभाव के साथ-साथ मापी गई।
क्वांटम एजेंट भी उन्हीं सीमाओं का पालन करते हैं। आणविक स्पिनों पर NMR ने फ़ीडबैक द्वारा, सूचना सीमा के भीतर, एंट्रॉपी उत्पादन घटाया [73], और तल पर सूचना को ऊर्जा में परिवर्तित किया [74]। अतिचालक परिपथों ने फ़ीडबैक के दौरान एक दानव की स्मृति का अनुसरण किया [75], सामान्यीकृत समाकल उतार-चढ़ाव प्रमेय का सत्यापन किया [76], और फ़ीडबैक के दौरान प्राप्त और खोई गई सूचना को मापा [77]। युग्मन क्षीण होता है, इसलिए रसीद को इसे क्रिया के समय दर्ज करना चाहिए। एक त्रि-आयामी प्रकाशीय जालक में शीत परमाणुओं को माप द्वारा छाँटा गया [78]। Linpeng और सहयोगियों ने एक परिपथ क्वांटम इलेक्ट्रोडायनेमिक्स व्यवस्था में क्वांटम, सुसंगत और तापीय प्रकाश के साथ क्वांटम मापन की ऊर्जा लागत मापी। एकल-फ़ोटॉन प्रकाश की प्राप्त सूचना की प्रति इकाई ऊर्जा लागत सबसे कम थी [79]। अभिलेख लिखने वाले माप का एक मापा गया मूल्य है।
शास्त्रीय इंजनों ने पूरे पैमाने पर मूल्य मापा। एक प्रकाशीय चिमटी इंजन ने सैद्धांतिक सीमा पर सूचना को कार्य में बदला [80]। एक कोलॉइडी इंजन ने ऐसा कार्य निकाला जो उसके इनपुट में कालिक सहसंबंधों पर निर्भर करता है [81]। सतत निगरानी के अंतर्गत एक DNA हेयरपिन ने, जब प्रति चक्र अनेक माप हुए, प्रति चक्र से अधिक दिया, जो सूचना सामग्री के अनुरूप है [82]। विलंबित फ़ीडबैक वाले एक उत्तोलित सूक्ष्मकण ने विलंब के दो दशकों में एक सामान्यीकृत द्वितीय नियम का पालन किया, और अधिक विलंब पर फ़ीडबैक विफल हुआ [83]। देर से की गई क्रिया एक कमज़ोर क्रिया है। फ़ीडबैक ट्रैप इंजनों ने शक्ति और वेग को अधिकतम किया [84], शोरयुक्त मापों का इष्टतम उपयोग किया [85], और एक असाम्य ऊष्मा भंडार से ऊर्जा संचित की [86]। एक क्वांटम डॉट ने सूचना-से-कार्य रूपांतरण के दौरान कार्य उतार-चढ़ाव को अपव्यय से जोड़ा [87]। एक पाशित आयन ने उन उतार-चढ़ाव प्रमेयों का सत्यापन किया जिनमें दानव का अपना अपव्यय शामिल है [88], Zeng और Wang के सिद्धांत का अनुसरण करते हुए [89]।
कार्यात्मक-प्रणाली एजेंट, निर्मित और संचालित। क्रिया परिणामों के स्वीकारक वाले एक अनुकारित सूत्रकृमि ने गमन और रसायनानुचलन सीखा [90]। एक भौतिक चलित रोबोट ने वही कार्यात्मक-प्रणाली नियंत्रक चलाया [91]। उपबंध 1 और 3 सॉफ़्टवेयर में और एक शरीर पर चलते हैं। दोनों में से कोई भी जूल नहीं मापता।
3.3 साहित्य में दृष्टिकोण
सप्रयोजन प्रणालियाँ और प्रत्याशा। Rosenblueth, Wiener और Bigelow ने किसी लक्ष्य की ओर ऋणात्मक फ़ीडबैक के माध्यम से सप्रयोजन व्यवहार को परिभाषित किया [92]। इसमें कोई ऊर्जा पद नहीं है। Anokhin की कार्यात्मक प्रणाली में अभिवाही संश्लेषण, निर्णय, क्रिया से पहले नियत क्रिया परिणामों का एक स्वीकारक, क्रिया, और तुलना होती है [93, 94]। यह उपबंध 1 और 3 का पहला व्यवस्थित रूप है, जो पशु प्रयोगों पर निर्मित है। Sudakov ने परिणाम को प्रणाली-निर्माणकारी कारक के रूप में प्रस्तुत किया [95]। पूर्वानुमान उपबंध संगठनकारी सिद्धांत है। Shvyrkov ने एकल-न्यूरॉन अभिलेखनों से दिखाया कि लक्ष्य तंत्रिका सक्रियता को संगठित करता है [96]। Rosen ने प्रत्याशी प्रणाली को ऐसी प्रणाली के रूप में परिभाषित किया जिसमें स्वयं का और अपने विश्व का एक पूर्वानुमानी मॉडल होता है और जो पूर्वानुमान पर कार्य करती है [97]। इनमें से कोई भी जूल तल निर्धारित नहीं करता। Sterling एलोस्टेसिस को पूर्वानुमान द्वारा नियमन के रूप में परिभाषित करते हैं [98]। शरीरक्रिया विज्ञान पूर्वानुमान को क्रिया से पहले रखता है। Virgo, Biehl और McGregor ने वे शर्तें दीं जिनके अंतर्गत किसी प्रणाली की अवस्थाओं को Bayes प्रमेय द्वारा अद्यतन विश्वासों के रूप में पढ़ा जा सकता है [99]। Biehl और Virgo किसी प्रणाली को तब एजेंट कहते हैं जब उसे एक POMDP (आंशिक रूप से प्रेक्षणीय Markov निर्णय प्रक्रिया) को हल करती हुई के रूप में पढ़ा जा सके [100]। दोनों औपचारिक परिभाषाएँ हैं। उपबंध 1 कम माँगता है और अधिक नियत करता है: एक टेम्पलेट, पर नियत, रसीद पर हैश किया हुआ।
स्वायत्तता और संगठन। Maturana और Varela ने जीवित को स्व-उत्पादन द्वारा परिभाषित किया [101]। Kauffman ने एक स्वायत्त एजेंट की परिभाषा के भीतर एक ऊष्मागतिक कार्य चक्र रखा [102]। इसमें कोई पूर्वानुमान उपबंध नहीं है। Di Paolo ने अनुकूलनशीलता, अर्थात् अपनी स्वयं की जीवनक्षमता के नियमन, को अर्थ-निर्माण की एक शर्त बनाया [103]। यही उपबंध 3 है। Barandiaran और Moreno ने संज्ञानात्मक संगठन के लिए एक न्यूनतम मानदंड प्रस्तावित किया और अनुकूली नियमन को चयापचय में आधारित किया [104, 105]। Barandiaran, Di Paolo और Rohde ने एजेंसी को वैयक्तिकता, अन्योन्यक्रियात्मक असममिति और मानकता द्वारा परिभाषित किया [106]। Ruiz-Mirazo, Moreno और Mossio ने स्वायत्तता को एक स्व-अनुरक्षी चयापचयी संगठन के रूप में प्रस्तुत किया [107, 108]। Montévil और Mossio ने जीवों को ऊष्मागतिक प्रवाहों पर बाधाओं के समापन के रूप में वर्णित किया [109]। यह इस संप्रदाय में जूलों के सबसे निकट है। Aguilera और Barandiaran ने प्रसंभाव्य ऊष्मागतिकी में स्वायत्त एजेंसी का एक न्यूनतम मॉडल बनाया [110]। स्वायत्तता परंपरा जूल की ओर बढ़ रही है। Barandiaran और Almendros ने वैयक्तिकता, मानकता और अन्योन्यक्रियात्मक असममिति को बड़े भाषा मॉडलों पर लागू किया। एक मॉडल पहली दो में विफल होता है और तीसरी में आंशिक रूप से विफल होता है [111]। परिभाषा अपना द्वार प्रति क्रिया लागू करती है: एक मॉडल कॉल तब एक क्रिया है जब उसकी रसीद , और वहन करती है। Levin का TAME (Technological Approach to Mind Everywhere) एजेंसी को श्रेणीबद्ध और हर पैमाने पर प्रयोग द्वारा परीक्षणीय मानता है [112]। परिभाषा द्वार को प्रति क्रिया द्विआधारी रखती है और श्रेणीकरण को में रखती है।
मुक्त ऊर्जा और एजेंसी की भौतिकी। Friston प्रस्तावित करते हैं कि एजेंट परिवर्तनशील मुक्त ऊर्जा को न्यूनतम करते हैं [113, 114]। वह मुक्त ऊर्जा सूचनात्मक है, जूल नहीं, और प्रत्येक सीमित प्रणाली योग्य ठहरती है, इसलिए यह कोई तल निर्धारित नहीं करती। Rovelli एंट्रॉपी प्रवणता के माध्यम से एजेंसी की व्याख्या करते हैं [115]। एजेंसी मूल रूप से ऊष्मागतिक है। Jaeger तर्क देते हैं कि एजेंसी के लिए स्व-निर्माण आवश्यक है और वर्तमान कृत्रिम बुद्धि में इसका अभाव है [116]। यह किसी भी बुद्धि दावे से पहले एक द्वार की माँग है। Azadi एजेंसी को संगणनात्मक अलघुकरणीयता से जोड़ते हैं [117]। Wissner-Gross और Freer भविष्य के पथ-विविधता की ओर एक बल प्रस्तावित करते हैं [118]। इसका कारणात्मक तापमान किसी ऊष्मा भंडार का तापमान नहीं है, इसलिए इसकी इकाइयाँ जूल नहीं हैं। Kappen की टिप्पणी इसकी आलोचना करती है [119]। Fields, Goldstein और Sandved-Smith सक्रिय इन्फ़रेंस एजेंटों में जूलों में मापी जाने वाली ऊष्मागतिक मुक्त ऊर्जा को परिवर्तनशील मुक्त ऊर्जा से अलग करते हैं, और दोनों को संबंधित करते हैं [120]। केवल जूल राशि K1 में प्रवेश करती है। Bruineberg और सहयोगी इन्फ़रेंस के एक उपकरण के रूप में Markov ब्लैंकेट को एक भौतिक परिसीमा के रूप में ब्लैंकेट से अलग करते हैं [17]। परिभाषा 2 परिसीमा को परिभाषा से लेती है। Bartlett और सहयोगी, अर्थगत सूचना द्वारा मापे गए, लक्ष्य-निर्देशित सूचना प्रसंस्करण को जीवित प्रणालियों की विशिष्ट विशेषता बनाते हैं [121]। यही जीवन के एक मानदंड के रूप में उपबंध 2 और 3 है।
4. परत 2. एजेंसी की गतिकीय सीमाएँ
एक बार कोई क्रिया पात्र हो जाए, तो भौतिकी यह सीमित करती है कि एजेंसी प्रति सेकंड और प्रति जूल कितनी तेज़ी से आगे बढ़ती है, और परिशुद्धता तथा चाल की कीमत क्या है। सीमाएँ चार परिवारों में आती हैं: चाल सीमाएँ, TUR, परिमित-समय लागतें और दर की ऊपरी सीमाएँ।
4.1 सिद्ध
चाल सीमाएँ। Shiraishi, Funo और Saito ने खंड 2.2 की शास्त्रीय चाल सीमा सिद्ध की [23]। एजेंट के अवस्था वितरण को समय में दूरी तक ले जाने में एंट्रॉपी की, और इसलिए जूल की, लागत आती है। यह सीमा खुले क्वांटम तंत्रों [122] तक और सामान्य परिवेशों के साथ प्रबल युग्मन [123] तक फैलती है। Vo, Van Vu और Hasegawa ने चाल सीमा और TUR को एक ही असमानता से व्युत्पन्न किया [124]। Falasco और Esposito ने किसी संक्रमण को पूरा करने के समय को व्यय किए गए अपव्यय से सीमित किया [125]। Ito ने किसी वितरण के सूचना-ज्यामितीय चाल को एंट्रॉपी उत्पादन से सीमित किया [126]। Ito और Dechant ने किसी भी प्रेक्षणीय राशि के परिवर्तन की दर को Fisher सूचना और अपव्यय से सीमित किया [127]। Nakazato और Ito ने एंट्रॉपी उत्पादन को तय की गई Wasserstein दूरी से सीमित किया [128]। Dechant, Sasa और Ito ने एंट्रॉपी उत्पादन को उस भाग में, जो तंत्र को आगे ले जाता है, और उस भाग में, जो उसे चलता रखता है, विभाजित किया [129]। Van Vu और Saito ने इष्टतम परिवहन के माध्यम से TUR, न्यूनतम अपव्यय और चाल सीमाओं को एकीकृत किया [130]। Nagayama, Yoshimura और Ito ने सक्रियता के सामान्यीकृत माध्यों से सूचकांकित चाल सीमाओं का एक परिवार व्युत्पन्न किया [131]। Yoshimura और Ito ने नियतात्मक रासायनिक अभिक्रिया नेटवर्कों में TUR और चाल सीमा सिद्ध की [132]। Aurell, Mejía-Monasterio और Muratore-Ginanneschi ने न्यूनतम परिमित-समय अपव्यय को एक इष्टतम परिवहन समस्या के रूप में हल किया [133]। गतिकीय सीमाएँ एक परिवार बनाती हैं। किसी एजेंट की अवस्था को आगे ले जाने का सबसे सस्ता तरीका एक परिवहन मानचित्र है। Hasegawa ने चाल सीमा, TUR और Heisenberg सिद्धांत को एक ही बल्क-सीमांत संगति से व्युत्पन्न किया [134]। Van Vu और Hasegawa ने शास्त्रीय और क्वांटम Markov तंत्रों में अनुत्क्रमणीय एंट्रॉपी उत्पादन को एक संशोधित Wasserstein दूरी से सीमित किया [135]। Delvenne और Falasco ने एंट्रॉपी उत्पादन को गतिज प्रेक्षणीय राशियों के सांख्यिकी से सीमित किया [136]।
परिशुद्धता की कीमत अपव्यय है। Barato और Seifert ने TUR प्रस्तुत किया, [25]। एक विश्वसनीय एजेंट अपनी विश्वसनीयता की कीमत चुकाता है। पर से, 1% की परिशुद्धता की कीमत कम से कम 20,000 है [137]। Gingrich, Horowitz, Perunov और England ने सभी स्थिर-अवस्था धाराओं के लिए TUR सिद्ध किया [26]। Horowitz और Gingrich ने इसे परिमित प्रेक्षण समयों के लिए सिद्ध किया [138], और एजेंटों के पास यही होता है। आगे के परिणाम उतार-चढ़ाव के पूर्ण वितरण को सीमित करते हैं [139], विविक्त समय चरणों को समेटते हैं [140], जहाँ भी कोई उतार-चढ़ाव प्रमेय लागू होता है वहाँ TUR का विस्तार करते हैं [141], और Langevin गतिकी, अल्प-अवमंदित गति तथा वेग फ़ीडबैक को समेटते हैं [142, 143, 144]। धाराओं के बीच सहसंबंध सीमाओं को और कसते हैं [145]। Potts और Samuelsson ने दिखाया कि कोई भी उतार-चढ़ाव संबंध एक TUR निहित करता है, मापन और फ़ीडबैक के साथ भी [28]। यह एजेंटों के लिए परिशुद्धता सीमा है। एक समीक्षा इस क्षेत्र को प्रस्तुत करती है [146]। Barato और Seifert ने एक घड़ी की परिशुद्धता की कीमत आँकी [147]। Salazar ने विस्तृत उतार-चढ़ाव प्रमेय से प्राप्त सूचना द्वारा एंट्रॉपी उत्पादन को सीमित किया [148]। Landi और Paternostro ने शास्त्रीय से क्वांटम तक एंट्रॉपी उत्पादन की समीक्षा की [149]। फ़ीडबैक रूप अब उन स्थितियों को समेटते हैं जिनसे एजेंटों का सामना होता है। Van Vu और Hasegawa ने मनमाने नियंत्रण प्रोटोकॉलों के तहत उतार-चढ़ाव को एंट्रॉपी उत्पादन और एक गतिज पद से सीमित किया [150]। Tanogami, Van Vu और Saito ने किसी उपतंत्र की धारा को उसके अपने एंट्रॉपी उत्पादन और उसके तथा उसके साथी के बीच सूचना प्रवाह से सीमित किया [151]। Kumasaki, Tojo, Sagawa और Funo ने फ़ीडबैक शीतलन के लिए एक TUR व्युत्पन्न किया [152]। Honma और Van Vu ने सतत निगरानी और Markov फ़ीडबैक के तहत खुले क्वांटम तंत्रों के लिए एक परिमित-समय TUR व्युत्पन्न किया, जिसमें एंट्रॉपी उत्पादन के साथ क्वांटम पारस्परिक सूचना है [153]। गणना प्रेक्षणीय राशियों के लिए, Garrahan ने उतार-चढ़ाव को गतिक सक्रियता से सीमित किया और प्रथम-आगमन समयों के लिए संगत सीमाएँ दीं [34]। Gingrich और Horowitz ने किसी शुद्ध धारा के संचय के प्रथम-आगमन समय के लिए संयुग्मी संबंध व्युत्पन्न किया [154]। प्रस्ताव 3 इन परिणामों को पुष्ट एजेंसी पर लागू करता है।
परिमित-समय लागतें। Schmiedl और Seifert ने इष्टतम परिमित-समय प्रोटोकॉल खोजे, जिनमें सिरों पर उछाल होते हैं [155]। परिमित चाल पर इष्टतम क्रिया धीमी क्रिया नहीं है। Sivak और Crooks ने अतिरिक्त कार्य को अवधि से विभाजित वर्गित ऊष्मागतिक लंबाई से सीमित किया [30]। Proesmans, Ehrich और Bechhoefer ने समय में एक बिट मिटाने की न्यूनतम लागत खोजी [29, 156]। परत 1 का तल परत 2 का वक्र बन जाता है। Zhen और सहयोगियों ने रीसेट ऊर्जा पर एक सार्वभौमिक परिमित-समय सीमा प्रस्तुत की [157]। चाल और दक्षता प्रमेय द्वारा एक-दूसरे के विरुद्ध संतुलित होती हैं: अधिकतम शक्ति पर दक्षता [158, 159], परिमित शक्ति जो Carnot दक्षता को वर्जित करती है [160], शक्ति, दक्षता और स्थिरता के बीच त्रि-पक्षीय समझौता [161], और निम्न-अपव्यय इंजनों के लिए एक सार्वभौमिक बाधा [162]। Tsirlin और सहयोगियों ने एक नियत दर पर न्यूनतम अपव्यय खोजा [163]। Lee, Lee, Kwon और Park ने अत्यधिक अनुत्क्रमणीय प्रक्रियाओं के लिए चाल सीमा को कसा और एक कसी हुई परिमित-समय Landauer सीमा प्राप्त की [164]। Van Vu और Saito ने परिमित-समय क्वांटम Landauer सिद्धांत और उसमें सुसंगतता की भूमिका व्युत्पन्न की [165]। Rolandi और Perarnau-Llobet ने दुर्बल युग्मन से आगे परिमित-समय Landauer सिद्धांत व्युत्पन्न किया [166]। Kamijima, Funo और Sagawa ने मापन और फ़ीडबैक के बीच परिमित-समय समझौते व्युत्पन्न किए [167]। Tkachenko ने भौतिक तंत्रिका नेटवर्कों के लिए दिखाया कि अर्ध-स्थैतिक इन्फ़रेंस को किसी कार्य की आवश्यकता नहीं होती, जबकि परिमित-चाल इन्फ़रेंस की लागत कम से कम एक परिवहन दूरी होती है (प्रीप्रिंट) [168]। इन्फ़रेंस का ऐसा कोई तल नहीं है जो धीमे संचालन में टिका रहे। रीसेट का है। प्रस्ताव 1 उसकी कीमत आँकता है।
लक्ष्य धारण करना। Tatikonda और Mitter [169] तथा Nair और Evans [170] ने डेटा-दर प्रमेय सिद्ध किया: किसी अस्थिर रैखिक तंत्र को धारण करने के लिए ऐसी चैनल दर चाहिए जो उसके अस्थिर आइगेनमानों के परिमाणों के आधार-2 लघुगणकों के योग से अधिक हो। Nair, Fagnani, Zampieri और Evans ने इस क्षेत्र की समीक्षा की [171]। Sandberg, Delvenne, Newton और Mitter ने वह अधिकतम कार्य खोजा जो एक सतत मापन करने वाला दानव परिमित समय में निकालता है, और दिखाया कि किसी भी कार्यान्वयन को एक बाहरी शक्ति स्रोत चाहिए [172]। Horowitz और Sandberg ने दिखाया कि द्वितीय-नियम असमानताओं में सूचना पद एक पदानुक्रम बनाते हैं, जिनमें से प्रत्येक एक विशिष्ट मापन द्वारा उस सूचना को प्राप्त करने की न्यूनतम लागत है [173]। प्रस्ताव 2 बिट गणना को प्रति चरण एक जूल तल में बदलता है। यह डेटा-दर प्रमेय का जूल में मूल्यांकित उपप्रमेय है, कोई नया नियम नहीं।
क्वांटम फ़ीडबैक और मापन। फ़ीडबैक द्वितीय नियम क्वांटम तंत्रों के लिए लागू होता है [3]। Jacobs ने इसे दुर्बल मापनों तक बढ़ाया [174]। Funo, Watanabe और Ueda ने क्वांटम मापन और फ़ीडबैक के तहत समाकल उतार-चढ़ाव प्रमेय व्युत्पन्न किए [175]। Guryanova, Friis और Huber ने सिद्ध किया कि आदर्श प्रक्षेपी मापनों को अनंत संसाधन चाहिए, और ऐसे पॉइंटर की ऊर्जा लागत दी जो तंत्र के सांख्यिकी को पुनरुत्पादित करता है [176]। Danageozian, Wilde और Buscemi ने त्रुटि पहचान की मापन ऊष्मा को Groenewold सूचना लाभ से सीमित किया [177]। ये उस मापन की कीमत आँकते हैं जो एक अभिलेख लिखता है। प्रस्ताव 4 स्वयं अभिलेख का तल बनाए रखता है।
समूह। Wolpert ने परस्पर क्रिया करने वाले उपतंत्रों की न्यूनतम एंट्रॉपी उत्पादन दर पर एक सख्ती से शून्येतर निम्न सीमा उन बाधाओं से व्युत्पन्न की जो बताती हैं कि प्रत्येक उपतंत्र किन उपतंत्रों पर निर्भर है [178]। Tasnim और Wolpert ने इस सिद्धांत को उन उपतंत्रों तक बढ़ाया जो एक साथ अवस्था बदलते हैं [179]। Wolpert ने संपूर्ण Bayes नेट के एंट्रॉपी उत्पादन को उसके भागों में धाराओं की परिशुद्धता से संबंधित किया [180]। Rolandi, Abiuso और Perarnau-Llobet ने दिखाया कि सामूहिक प्रोटोकॉल अपव्ययित कार्य को सदस्यों की संख्या के साथ उप-रैखिक रूप से बढ़ा सकते हैं [181]। Fujimoto और Ito ने एक खेल-सैद्धांतिक विधि से पाया कि परस्पर क्रिया करने वाले उपतंत्रों के आंशिक एंट्रॉपी उत्पादन एक-दूसरे के विरुद्ध संतुलित होते हैं, और कुल तब न्यूनतम होता है जब उपतंत्र दंड को बराबर बाँटते हैं [182]। प्रस्ताव 7 इन जूलों को समूह के युग्मित बिटों के साथ संयोजित करता है।
दर की ऊपरी सीमाएँ। Margolus और Levitin ने प्रति सेकंड लांबिक संक्रमणों को ऊर्जा से सीमित किया [31]। Lloyd ने इस सीमा को एक संपूर्ण कंप्यूटर पर लागू किया [183]। Deffner और Campbell ने क्वांटम चाल सीमाओं के परिवार की समीक्षा की [184]।
जीवित संवेदक। जीवाणु कीमोटैक्सिस में ऊर्जा अपव्यय, अनुकूलन चाल और सटीकता एक साथ बँधे हैं [185]। परिवेश के बारे में सीखने के लिए ऊर्जा चाहिए [186], और इन्फ़रेंस की सटीकता अपव्यय से जुड़ी है [187]। संवेदन परिशुद्धता रिसेप्टरों, समय और ऊर्जा से सीमित है, और उनके बीच एक इष्टतम आवंटन होता है [188]। किसी भी संसाधन को छोड़ा नहीं जा सकता। यह Mixture of Limits (सीमाओं का मिश्रण) से मेल खाता है। अनुकूलन के भीतर विलोपन की एक लागत है [189]। प्रति अपव्ययित ऊर्जा प्राप्त सूचना, जीवित संवेदकों में के सबसे निकट की मौजूदा राशि है [190, 191]। सूचना की प्रतिलिपि बनाने में ऊर्जा लगती है [192]। रसीद लिखने की एक कीमत है। सटीक और समकालिक जैव-रासायनिक घड़ियों की लागत मुक्त ऊर्जा है [193, 194], और उच्च संवेदनशीलता पर शोर घटाने की भी [195]। किसी तंत्र को साम्यावस्था से दूर बनाए रखने की एक न्यूनतम शक्ति होती है [196]। यही कार्य करने को तैयार एजेंट की स्थायी लागत है। Bryant और Machta ने किसी कोशिका के भौतिक चैनलों से एक बिट भेजने की ऊर्जा को, प्रति बिट में, आकार, दूरी और विलंब के फलन के रूप में सीमित किया, और पाया कि यह एक से कई कोटि अधिक है [197]। Tjalma और सहयोगियों ने दिखाया कि अतीत के वे बिट जो भविष्य का सबसे अच्छा पूर्वानुमान करते हैं, कोशिकीय नेटवर्कों के लिए निषेधात्मक रूप से महँगे हैं [198]।
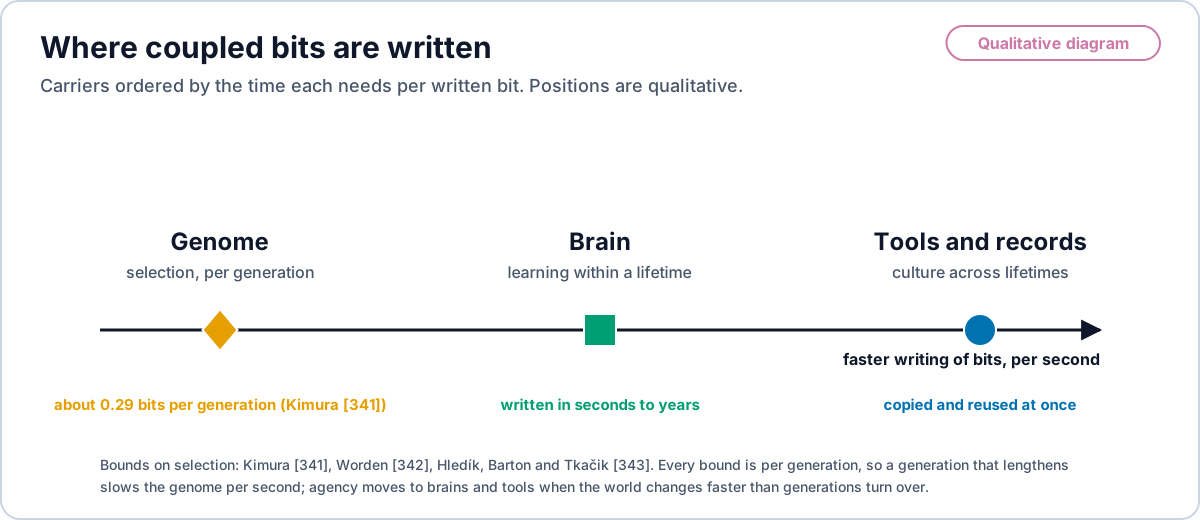
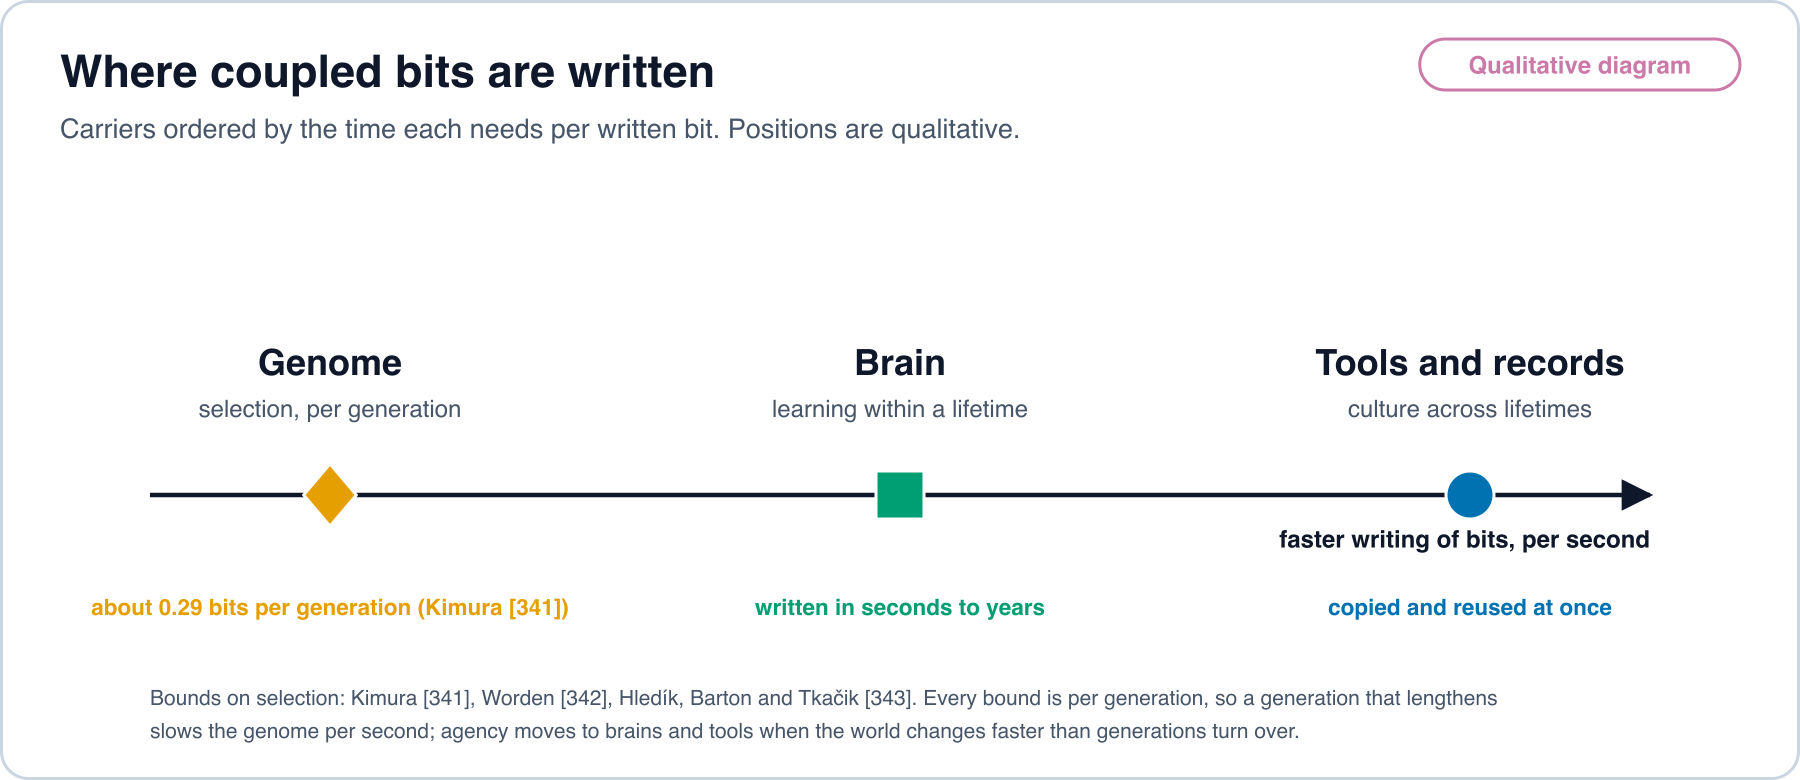
चयन द्वारा प्राप्त सूचना। चयन भी बिट लिखता है, और उसकी दर सीमित है। Kimura ने प्राकृतिक चयन द्वारा किसी जीनोम में संचित सूचना को प्रतिस्थापन भार से मापा और, उन भार मानों के साथ जिन्हें उन्होंने प्रतिनिधिक माना, लगभग 0.29 बिट प्रति पीढ़ी का अनुमान लगाया [341]। Worden ने उस दर को, जिस पर चयन किसी जीनोम में सूचना जोड़ सकता है, प्रति पीढ़ी लागू चयन के पदों में सीमित किया [342]। Hledík, Barton और Tkačik ने दिखाया कि प्रसंभाव्य आबादियों में यह दर आबादी के आकार और चयन की लागत के गुणनफल से सीमित है, Wright-Fisher, Moran और विसरण मॉडलों में [343]। ऐसी हर सीमा प्रति पीढ़ी की दर है। जैसे-जैसे कोई जीव बढ़ता है, एक पीढ़ी लंबी होती जाती है, इसलिए जो वाहक केवल चयन के माध्यम से सीखता है, वह प्रति सेकंड युग्मित बिट और भी धीमे प्राप्त करता है। तंत्रिका तंत्र एक जीवनकाल के भीतर बिट लिखते हैं, और सांस्कृतिक अभिलेख उन्हें अनेक जीवनकालों में लिखते हैं। खंड 2.2 की गतिकी प्रत्येक वाहक पर लागू होती है। एक वाहक से दूसरे तक जो बदलता है वह प्रति लिखित बिट समय है, और यही कारण है कि जब विश्व पीढ़ियों के बदलने से तेज़ी से बदलता है, तो एजेंसी जीनोम से मस्तिष्क और फिर उपकरणों की ओर बढ़ती है।
चित्र 3 तीनों वाहकों को क्रम में रखता है।
जूल के बिना सूचना दरें। Schreiber ने स्थानांतरण एंट्रॉपी परिभाषित की, जो प्रति चरण निर्देशित सूचना प्रवाह है [199]। यह प्रति समय है, प्रति जूल नहीं, और इसका कोई पात्रता द्वार नहीं है। Tishby और Polani ने एक Bellman पुनरावृत्ति में प्रति चरण सूचना का शुल्क लगाया [200]। Landauer उन बिटों को जूल में बदलता है। Stratonovich ने सूचना की एक दी गई मात्रा से अधिकतम लाभ को सीमित किया [201]। यह प्रति युग्मित बिट मूल्य की ऊपरी सीमा है।
4.2 प्रदर्शित
TUR का परीक्षण। दो-क्यूबिट NMR प्रयोग ने सामान्यीकृत TUR का पालन किया और विशेषीकृत TUR का वहीं उल्लंघन किया जहाँ सिद्धांत पूर्वानुमान करता है [202]। एक प्रकाशीय चिमटी सूचना इंजन ने अधिकतम दक्षता के निकट मूल TUR का उल्लंघन किया और पारस्परिक सूचना वाली सामान्यीकृत सीमाओं का पालन किया [27]। एजेंटों को फ़ीडबैक रूप चाहिए। एक क्वांटम डॉट Szilard इंजन ने इसकी स्वतंत्र रूप से पुष्टि की [203]। परमाणु-स्तरीय चालकों ने मापे गए धारा शोर के साथ TUR की जाँच की, जो हर चिप की भौतिकी है [204]। आणविक मोटरों को प्रति इकाई अपव्यय परिशुद्धता से अंकित किया गया [205]। प्रेक्षित धारा उतार-चढ़ाव अपव्यय को नीचे से सीमित करते हैं [206]। उतार-चढ़ाव की एक रसीद जूल के लिए एक निम्न-सीमा मीटर है।
चाल सीमाओं और परिमित-समय लागतों का परीक्षण। एक प्रकाशीय जालक में एकल परमाणुओं ने Mandelstam-Tamm और Margolus-Levitin सीमाएँ और उनके बीच का संक्रमण दिखाया [207]। दर की ऊपरी सीमा मापी जा चुकी है। एक फँसे हुए कोलॉइड ने तीव्र ऊष्मीय संक्रमणों के लिए समय और एंट्रॉपी के समझौते मापे [208]। इष्टतम परिवहन प्रोटोकॉलों से चालित Brownian कणों ने न्यूनतम परिमित-समय अपव्यय सीमा को संतृप्त किया [209]। गतिकीय इष्टतम प्राप्य है। एक फ़ीडबैक ट्रैप ने दो-बल Brownian मशीन को रैखिक अनुक्रिया सीमाओं के सापेक्ष मापा [210]। एक फ़ोटोनिक प्रयोग ने एंट्रॉपी उत्पादन पर ज्यामितीय सीमाओं का परीक्षण किया [211]। Dago और Bellon ने उच्च चाल पर एक द्वि-कूप मेमोरी में विलोपन मापा और Landauer की सीमा से ऊपर के अतिरिक्त व्यय को उसके स्रोतों तक खोजा [212]।
जीवित संवेदकों का मापन। Mattingly, Kamino, Machta और Emonet ने वह दर मापी जिस पर E. coli कीमोटैक्सिस के दौरान सूचना प्राप्त करता है, और दिखाया कि कोशिकाएँ प्रवणताओं पर उस सीमा के निकट चढ़ती हैं जो वह दर निर्धारित करती है [213]। सूचना व्यवहार को सीमित करती है, और यह मापा गया है।
परिमित चाल पर ऊष्मा इंजन। एक एकल कोलॉइड ने एक माइक्रोमीटर Stirling इंजन चलाया [214]। एक फँसे हुए मनके ने एक Brownian Carnot चक्र चलाया, जिसमें अधिकतम शक्ति पर दक्षता मापी गई [215]। दो विकल्पों में से एक को चुनने की ऊर्जा लागत मापी गई [216]। यह सबसे छोटी क्रिया है। एक कोलॉइडी इंजन एक सक्रिय जीवाणु स्नान पर चला [217], और अभियांत्रिक शोर ने विश्रांति को छोटा करके परिमित शक्ति पर Carnot के निकट दक्षता दी [218]। सक्रियता की अभियांत्रिकी सीमा को खिसकाती है। एक सूचना इंजन शोर के साथ प्रशीतक से हीटर में पलट गया [219]। रसीद को केवल माध्य नहीं, बल्कि प्रवस्था भी दर्ज करनी चाहिए।
अनुकरण में सशक्तीकरण। Klyubin, Polani और Nehaniv ने सशक्तीकरण परिभाषित किया, जो क्रियाओं से भविष्य के संवेदकों तक की चैनल क्षमता है [9]। इसकी गणना सतत नियंत्रण के लिए की गई [220] और इसकी समीक्षा की गई [221]। यह मापता है कि कोई एजेंट विश्व को कितना हिला सकता है, बिटों में। यह प्रति जूल दर नहीं है।
4.3 साहित्य में दृष्टिकोण
गतिकी अधिकांशतः प्रमेय और प्रयोग है। यहाँ के मत इस बारे में हैं कि कौन सा चर सही है। Seifert का मत है कि उतार-चढ़ाव से इन्फ़रेंस छिपी लागतों तक पहुँचने का मार्ग है [137]। Rovelli, तथा Wissner-Gross और Freer, दोनों एंट्रॉपिक गतिकी प्रस्तावित करते हैं [115, 118]। Kolchinsky दिखाते हैं कि अकेला अपव्यय यह सीमित नहीं करता कि प्रतिकृतिकारक कितनी तेज़ी से बढ़ते या क्षीण होते हैं [222]। दरें अपव्यय और सक्रियता दोनों से मिलकर सीमित होती हैं। यही चाल सीमा का रूप है, जहाँ के साथ बैठता है। Adlam, McQueen और Waegell तर्क देते हैं कि एक विशुद्ध क्वांटम तंत्र एजेंट नहीं हो सकता, क्योंकि विश्व मॉडल बनाने और विचार-विमर्श करने के लिए प्रतिलिपि चाहिए, जिसे नो-क्लोनिंग प्रमेय वर्जित करता है (प्रीप्रिंट) [223]। उपबंध 3 पहले से ही का एक शास्त्रीय अभिलेख माँगता है।
5. परत 3. एजेंसी के कलन के रूप में बुद्धि
बुद्धि जूल में द्वार-नियंत्रित एजेंसी का अवकलज है, जिसे एक पूर्ण रन से पढ़ा जाता है। इस परत को साहित्य से तीन चीज़ें चाहिए: ऐसा सिद्धांत जो सीखने और निर्णय को जूल से जोड़े, उपयोगी कार्य की प्रति इकाई जूल का मापन, और इस बारे में दृष्टिकोण कि बुद्धि क्या है।
5.1 सिद्ध
जूल में मूल्यांकित सीखना और पूर्वानुमान। Goldt और Seifert ने एक सीखने वाले नेटवर्क द्वारा प्राप्त सूचना को उसके द्वारा उत्पादित एंट्रॉपी से सीमित किया [224]। सीखने की दक्षता अधिकतम एक है। यह किसी क्रिया के सीखने वाले भाग के लिए है, एक ऊपरी सीमा के साथ। Still ने दिखाया कि इष्टतम स्मृति केवल भविष्यसूचक सूचना रखती है [225]। स्मृति पर व्यय किए गए सीमांत जूल को पूर्वानुमान खरीदना चाहिए। Boyd, Crutchfield और Gu ने सिद्ध किया कि जो एजेंट डेटा से सबसे अधिक कार्य निकालता है, उसके पास उस डेटा का अधिकतम-संभाविता मॉडल होता है [226]। बेहतर मॉडल प्रति जूल अधिक कार्य देते हैं। Boyd, Crutchfield, Gu और Binder ने ओवरफ़िटिंग और सामान्यीकरण को ऊर्जिकी के रूप में व्यक्त किया [227]। सामान्यीकरण जूल के रूप में प्रकट होता है। Ehrich, Still और Sivak ने उस सूचना से आगे, जिसका वह उपयोग करता है, स्वयं नियंत्रक की कीमत आँकी [228]। इसलिए को संपूर्ण तंत्र की दीवार पर मापा जाना चाहिए। Ehrich और Sivak ने स्वायत्त मशीनों में ऊर्जा और सूचना प्रवाहों का बहीखाता दिया [229]। Wolpert ने Landauer से आगे की संगणना लागतों की समीक्षा की [230]। Wolpert और सहयोगियों ने प्रसंभाव्य ऊष्मागतिकी में संगणना की ऊर्जा लागतों की खुली समस्याएँ प्रस्तुत कीं [320]। Levy और Baxter ने दिखाया कि जो तंत्रिका कोड प्रति इकाई ऊर्जा बिटों को अधिकतम करते हैं, वे उन कोडों से भिन्न होते हैं जो बिटों को अधिकतम करते हैं [231]। मस्तिष्क के लिए सही उद्देश्य प्रति जूल सूचना है। Balasubramanian, Kimber और Berry ने एक अन्वेषणात्मक प्रवस्था के लिए उद्देश्य को प्रति इकाई शक्ति संचरण दर के रूप में निर्धारित किया [232]। यह प्रति जूल बिट है। Goldt और Seifert ने बैच और ऑनलाइन अधिगम के लिए, किसी नियम के बारे में एक नेटवर्क द्वारा सीखी गई सूचना को सीखने की ऊष्मागतिक लागत से सीमित किया [233]। Fiderer, Barth, Smith और Briegel ने किसी परिवेश चैनल की कार्य क्षमता परिभाषित की, जो वह अधिकतम दर है जिस पर कोई भी एजेंट एक बोध-क्रिया लूप में कार्य निकालने की अपेक्षा कर सकता है। कार्य-कुशल एजेंट पूर्वानुमान को विस्मरण के विरुद्ध संतुलित करते हैं (प्रीप्रिंट) [234]। Elliott, Gu, Garner और Thompson ने दिखाया कि क्वांटम अनुकूली एजेंटों को न्यूनतम-स्मृति शास्त्रीय एजेंटों की तुलना में बहुत कम स्मृति की आवश्यकता हो सकती है [235]। रीसेट करने के लिए कम स्मृति का अर्थ है चुकाने के लिए निचला तल।
निर्णय और सीमित इष्टतमता। Russell और Subramanian ने सीमित इष्टतमता परिभाषित की: किसी दी गई मशीन और परिवेश के लिए सर्वोत्तम प्रोग्राम [236]। यहाँ संसाधन जूल है, और इष्टतम के अधीन है। Russell और Wefald ने प्रत्येक संगणना की कीमत निर्णय पर उसके अपेक्षित प्रभाव से, उसकी लागत घटाकर, आँकी, और जब किसी संगणना का धनात्मक शुद्ध मूल्य नहीं रहा तो विचार-विमर्श रोक दिया [316]। Horvitz ने संसाधन बाधाओं के तहत तर्क के लिए यही समझौता प्रस्तुत किया [317]। σ-नियम चयनकर्ता वही नियम है, जिसमें लागत मापित जूल में है। प्रस्ताव 9 एक कैस्केड के लिए इसका सटीक रूप देता है। Genewein और सहयोगियों ने उपयोगिता घटा सूचना लागत से अमूर्तन और पदानुक्रम व्युत्पन्न किए [237]। Mixture of Limits के गियर ऐसा ही एक पदानुक्रम हैं। Legg और Hutter ने बुद्धि को सभी संगणनीय परिवेशों पर जटिलता-भारित अपेक्षित पुरस्कार के रूप में परिभाषित किया [238]। यह एक समाकल है, पर पुरस्कार पर, ऊर्जा के बिना, और असंगणनीय। जूल में अवकलज पुरस्कार को पुष्ट युग्मित बिटों से और माप को मापित जूल से प्रतिस्थापित करता है। Takahashi और Hayashi जूल में निकटतम मौजूदा कलन देते हैं [239]। वे स्पष्ट लेखा परिपाटियों के तहत दो अनुपात परिभाषित करते हैं। प्रति जूल ऊष्मागतिक एपिप्लेक्सिटी है: किसी परिवेश चर के बारे में एजेंट की अवस्था में बनाए रखे गए नए बिट, एक घोषित परिसीमा के भीतर उपभुक्त प्रति जूल। प्रति जूल सशक्तीकरण, क्रियाओं से प्रेक्षणों तक के चैनल की क्षमता है, प्रति इकाई अपेक्षित ऊर्जा लागत, अर्थात् Verdú की प्रति-इकाई-लागत क्षमता। वे एक ऊष्मागतिक अधिगम असमानता को डेटा प्रसंस्करण के साथ जोड़कर एक बंद-चक्र Landauer मानदंड सिद्ध करते हैं, और एक उत्क्रमणीय प्रतिलिपि रचना द्वारा दिखाते हैं कि, खुली परिसीमा और मुफ़्त में लाई गई नई स्मृति के साथ, सूचना लाभ और परिसीमा-भीतर अपव्यय वियुग्मित हो जाते हैं। वे एक रिपोर्टिंग जाँच-सूची के साथ समाप्त करते हैं: परिसीमा, ऊर्जा संतुलन, आधार रेखा, स्थूल-कणीकरण, क्षितिज और रीसेट, थ्रूपुट, अनुमानक। यह शोध-पथ उस कार्य से चार चीज़ें लेता है। उनका बंद-चक्र मानदंड सीखने के लिए K1 है। उनकी वियुग्मन रचना परिभाषा 2 (लेम्मा 1) में क्रिया-बंद मापन का कारण है। उनकी जाँच-सूची खंड 8.12 में अपनाई गई है। प्रति सेकंड बिट के साथ प्रति जूल बिट रिपोर्ट करने की उनकी सलाह वही चर है जिसे पूर्वानुमान 1 इष्टतम करता है। परिभाषा उनके मापकों से चार सटीक तरीकों में भिन्न है। प्रति जूल सशक्तीकरण एक क्षमता है, क्रिया वितरणों पर एक सुप्रीमम; परिभाषा उस नीति के साकार प्रवाह को श्रेय देती है जो चली (परिभाषा 1), और क्षमता उसकी सीमा है। उनकी संख्याएँ, उनके अपने कथन के अनुसार, मानदंड-सापेक्ष दक्षता रिपोर्टें हैं; यह शोध-पथ तंत्रों को एक शुद्धता द्वार के पीछे से क्रमित करता है (प्रस्ताव 8)। उनके पास क्रिया से पहले नियत कोई पूर्वानुमान नहीं, कोई परिणाम उपबंध नहीं और कोई अस्वीकार नहीं है; परिभाषा किसी भी बिट के गिने जाने से पहले तीनों की माँग करती है। वे समय की कोई गतिकी नहीं देते; पूर्वानुमान 1 उसी जूल लेखे से एक इष्टतम क्रिया समय और एक ऊपरी सीमा व्युत्पन्न करता है। Ortega, Braun, Dyer, Kim और Tishby ने सूचना-सैद्धांतिक सीमित तर्कसंगतता प्रस्तुत की [240]। Zénon, Solopchuk और Pezzulo ने संज्ञान की लागत को सूचना के रूप में ढाला [241]। Sims ने बोध पर दर-विकृति सिद्धांत लागू किया [242]। उनकी मुद्रा बिट है। Landauer रीसेट पर बिटों को जूल में बदलता है।
5.2 प्रदर्शित
मस्तिष्क। Laughlin, de Ruyter van Steveninck और Anderson ने ब्लोफ़्लाई के फ़ोटोरिसेप्टरों और इंटरन्यूरॉनों में प्रति बिट ऊर्जा लागत मापी [243]। उच्च सूचना दरों की प्रति बिट लागत अधिक होती है। यह एक जीवित एजेंट में मापा गया है और मापा गया ह्रासमान प्रतिफल, संवेदन में । Attwell और Laughlin ने प्रक्रिया-वार धूसर पदार्थ का ऊर्जा बजट बनाया [244]। Lennie ने दिखाया कि ऊर्जा यह सीमित करती है कि एक साथ कितने कॉर्टिकल न्यूरॉन सक्रिय हो सकते हैं [245]। ऊर्जा ही बाधा है, और बाकी सब अनुकूलित होता है। प्रति क्रिया विभव ऊर्जा न्यूरॉन प्रकारों में व्यापक रूप से भिन्न होती है [246]। समान कार्य, भिन्न जूल। तंत्रिका डिज़ाइन ऊर्जा दक्षता का अनुसरण करता है [247]। Levy और Calvert ने मानव कॉर्टेक्स का लेखा-परीक्षण किया। संचार की लागत संगणना से 35 गुना है, और एक न्यूरॉन की संगणना सर्वोत्तम संभव प्रति जूल बिट से के गुणक की दूरी पर है [248]। यह तल तक की एक दूरी है। Harris और सहयोगियों ने पाया कि एक दृश्य पथ सिनैप्स का आकार सूचना को नहीं, बल्कि प्रति इकाई ऊर्जा सूचना को अधिकतम करने के लिए निर्धारित होता है [249]। उद्देश्य प्रति जूल बिट है, जो एक सिनैप्स पर मापा गया है। Padamsey, Katsanevaki, Dupuy और Rochefort ने पाया कि भोजन प्रतिबंध ने चूहे के दृश्य कॉर्टेक्स में सिनैप्टिक ATP (एडेनोसिन ट्राइफ़ॉस्फ़ेट) उपयोग को 29% घटाया और अभिविन्यास ट्यूनिंग को 32% चौड़ा किया [250]। कम जूल से कम परिशुद्धता मिली। Plaçais और Preat ने दिखाया कि भूखी मक्खियाँ महँगी विमुखी दीर्घकालिक स्मृति को बंद कर देती हैं, और उसे बलपूर्वक वापस लाने से उत्तरजीविता घटी [251]। Plaçais और सहयोगियों ने पाया कि मशरूम बॉडी में बढ़ा हुआ ऊर्जा प्रवाह दीर्घकालिक स्मृति को आरंभ करता है [252]। Mery और Kawecki ने पाया कि दीर्घकालिक स्मृति बनाने से मक्खियों का निर्जलीकरण के प्रति प्रतिरोध घटा [253]। सीखने की एक मापी गई चयापचयी कीमत है। Hechler, de Lange और Riedl ने आत्मविश्वासी पूर्वानुमान के दौरान कॉर्टिकल ऑक्सीजन उपयोग में 12% तक की कमी मापी (प्रीप्रिंट) [254]। पहले पूर्वानुमान जूल बचा सकता है। Malkin और सहयोगियों ने प्रशिक्षित नेटवर्कों में सिनैप्सों को विश्वसनीयता के लिए एक ऊर्जा लागत दी और इष्टतम में Bayesian इन्फ़रेंस के चिह्न पाए [255]। Li और van Rossum ने दिखाया कि सहज सिनैप्टिक प्लास्टिसिटी में अत्यधिक ऊर्जा लगती है और समेकन से पहले परिवर्तनों को कैश करने से वह बचती है [256]। Lynn और सहयोगियों ने न्यूरोइमेजिंग से मानव मस्तिष्क में भंग विस्तृत संतुलन का अनुमान लगाया, जो शारीरिक और संज्ञानात्मक परिश्रम के साथ बढ़ता है [257]। वह एंट्रॉपी उत्पादन स्थूल-कणीय और सूचनात्मक है। वह जूल मीटर नहीं है।
मशीनें। मेमोरी एक्सेस की ऊर्जा लागत अंकगणित से कहीं अधिक है [258]। पैरामीटर संख्या केवल उन जूलों के माध्यम से मायने रखती है जिन्हें वह आपसे स्थानांतरित करवाती है। प्रति वाट बुद्धि स्थानीय त्वरकों पर प्रति इकाई शक्ति कार्य सटीकता मापती है [259]। इसका अंश मानदंड सटीकता है, द्वार-नियंत्रित एजेंसी नहीं। MLPerf Power माइक्रोवाट से मेगावाट तक शक्ति मापन का मानकीकरण करता है, जिसमें प्रत्येक परिणाम एक सटीकता लक्ष्य से द्वार-नियंत्रित होता है [260]। वह द्वार का रूप है। FrugalGPT भाषा मॉडलों को कैस्केड करता है और जब कोई स्कोरर उत्तर स्वीकार कर लेता है तो रुक जाता है [321]। RouteLLM एक लागत लक्ष्य के तहत प्रत्येक प्रश्न को एक प्रबल या दुर्बल मॉडल को भेजना सीखता है [322]। उनकी लागत प्रति प्रश्न डॉलर है और उनका द्वार एक गुणवत्ता दहलीज़ है। मापित जूल और द्वार के रूप में के साथ पढ़ने पर, दोनों प्रस्ताव 9 के अर्थ में कैस्केड हैं। ML.ENERGY इन्फ़रेंस ऊर्जा को स्वचालित रूप से मापता है [261]। TokenPowerBench बड़े भाषा मॉडल (LLM) इन्फ़रेंस की शक्ति का मानदंडन करता है [262]। Jin, Wei और Brooks परीक्षण-समय संगणना की ऊर्जा का विश्लेषण करते हैं [263]। सामान्य-उद्देश्य मॉडलों की प्रति कार्य ऊर्जा लागत कार्य-विशिष्ट मॉडलों से बहुत अधिक है [264]। सबसे सस्ता पर्याप्त मॉडल जूल में जीतता है। यही Mixture of Limits है, मापा हुआ। Samsi और सहयोगियों ने GPU (ग्राफ़िक्स प्रोसेसिंग यूनिट) पर बड़े भाषा मॉडल इन्फ़रेंस की ऊर्जा मापी [265]। Dillavou और सहयोगियों ने एक भौतिक परिपथ में, बिना किसी प्रोसेसर के, विकेंद्रीकृत अधिगम प्रदर्शित किया [266]। Stern और सहयोगियों ने शक्ति-कुशल समाधानों के लिए स्व-शिक्षण परिपथों को प्रशिक्षित किया और शक्ति तथा त्रुटि के बीच समझौता मापा [267]। Saggio और सहयोगियों ने एक फ़ोटोनिक प्रयोग में सीखने वाले एजेंटों के लिए क्वांटम त्वरण प्रदर्शित किया [268]। सीखने के लिए कम परस्पर क्रियाओं का अर्थ है बंद करने के लिए कम क्रियाएँ।
एक कर्नेल-रिपोर्टित स्वीकारक। खंड 8.11 एक लैपटॉप पर एक स्वीकारक एजेंट के पूर्व-पंजीकृत रन की रिपोर्ट करता है, जिसमें पहले पूर्वानुमान, तुलना, अस्वीकार और बाध्यकारी जूल बजट हैं। मिथ्याकारक रन से पहले नियत किए गए थे, और कई सक्रिय हुए: R-F1 (साझा कार्यों पर चयनकर्ताओं के जूल अलग पहचाने नहीं जा सकते), R-F2 (5,400 में से 36 एपिसोड में अधिक व्यय हुआ: पर σ-नियम शाखा के लिए 9 और नियत कैस्केड के लिए 7, और पर लक्ष्य-अंध आधार रेखा के लिए 20), R-F3, R-F5 और R-F6 (खंड 8.11)। को 4,940 रसीदों से पढ़ा गया। माध्यिका पुष्ट क्रिया ने प्रति रिपोर्टित जूल बिट दिए, जो तल के प्रति बिट जूल का लगभग गुना है। एक बाध्यकारी बजट के तहत σ-नियम चयनकर्ता ने नियत कैस्केड से अधिक कार्य बंद किए, जो Mixture of Limits का एक उदाहरण है। वह तुलना रन के बाद चुनी गई थी, इसलिए वह अन्वेषणात्मक है, और प्रति बंद कार्य जूल बराबर थे। पूर्व-पंजीकृत दूसरे रन और एक दूसरी मशीन ने यह लाभ केवल सबसे ढीले बजट पर दोहराया (खंड 8.11.2)। समाकलित ने एक ढीले बजट पर एक लक्ष्य-अंध एजेंट को पहले स्थान पर रखा, जबकि ने उसे अंतिम स्थान पर रखा।
समूहों का अनुकरण। Crosato और सहयोगियों ने अनुकरित सामूहिक गति की ऊष्मागतिक राशियों की उसके क्रांतिक बिंदु के आर-पार गणना की [269]। Chen और Prokopenko ने क्रांतिकता के निकट सामूहिक व्यवहार की व्याख्याओं के रूप में ऊष्मागतिक दक्षता की तुलना विशुद्ध सूचनात्मक उपयोगिताओं से की [270]। प्रस्ताव 7 में ऐसे अनुपात का द्वार-नियंत्रित, मापित रूप है।
मीटर। RAPL (Running Average Power Limit) Intel और AMD प्रोसेसरों में ऑन-डाई ऊर्जा काउंटरों का समूह है। इसके पाठ्यांकों को बाहरी मापन के सापेक्ष सत्यापित किया गया [271]। DRAM (डायनेमिक रैंडम-एक्सेस मेमोरी) पाठ्यांकों को अलग से सत्यापित किया गया [272]। मीटर की गुणवत्ता प्रोसेसर पीढ़ी पर निर्भर करती है [273]। Apple का powermetrics मैनुअल बताता है कि उसके औसत शक्ति मान “अनुमानित हैं और अशुद्ध हो सकते हैं” और उनका उपयोग उपकरणों की तुलना के लिए नहीं किया जाना चाहिए [274]। Apple silicon पर, powermetrics पाठ्यांक रिपोर्टित मान हैं। उस मशीन के लिए मापित जूल एक बाहरी वॉल मीटर से आते हैं।
संपीड़न का मूल्यांकन। Hutter Prize अंग्रेज़ी Wikipedia डंप के पहले गीगाबाइट के हानिरहित संपीड़न को अंक देता है, जिसका पुरस्कार कोष 500,000 यूरो है और रनटाइम तथा मेमोरी पर सीमाएँ हैं [275]। यह समय और मेमोरी को सीमित करता है, जूल को कभी नहीं। एक जूल सीमा इसे एक कार्य वर्ग के लिए एजेंसी-के-कलन का मानदंड बना देगी।
अनुमान। ये स्रोत मूल्यवान हैं, और इनके जूल आँकड़े मॉडल किए गए, बहिर्वेशित या गणना किए गए हैं। वे मापित जूल के साथ रखे जाते हैं, उनके स्थान पर कभी नहीं। अनुमान कभी measured_j नहीं होते। Strubell, Ganesh और McCallum ने छोटे रनों के लिए शक्ति का नमूना लिया और प्राकृतिक भाषा प्रसंस्करण मॉडलों के पूर्ण प्रशिक्षण तक बहिर्वेशन किया [276]। Patterson और सहयोगियों ने रिपोर्ट किए गए हार्डवेयर, रनटाइम और डेटा-सेंटर डेटा से प्रशिक्षण ऊर्जा की गणना की [277]। Lacoste और सहयोगियों ने हार्डवेयर प्रकार, रनटाइम और क्षेत्र से एक कैलकुलेटर बनाया [278]। BLOOM फ़ुटप्रिंट मापित और मॉडल किए गए इनपुटों को मिलाता है [279]। Carbontracker उपकरण पर काउंटरों को पढ़ता है और पूर्ण-रन योगों का पूर्वानुमान करता है [280]। इसके पूर्वानुमान अनुमान हैं। Elsworth और सहयोगी प्रति Gemini Apps टेक्स्ट प्रॉम्प्ट 0.24 Wh की माध्यिका रिपोर्ट करते हैं, जिसमें त्वरक, होस्ट, निष्क्रिय क्षमता और डेटा-सेंटर अतिरिक्त व्यय गिने गए हैं [281]। यह एक संचालक-रिपोर्टित आँकड़ा है, जिसे reported_j के रूप में दर्ज किया गया है।
5.3 साहित्य में दृष्टिकोण
प्रत्येक दृष्टिकोण को परिभाषा के सामने रखा गया है: बुद्धि जूल में द्वार-नियंत्रित एजेंसी का अवकलज है, जिसे एक पूर्ण रन से पढ़ा जाता है।
- Schmidhuber आंतरिक पुरस्कार को संपीड़न प्रगति मानते हैं, जो इस बात का प्रथम अवकलज है कि कोई एजेंट अपने इतिहास को कितनी अच्छी तरह संपीड़ित करता है [282]। यह एक रन से पढ़े गए अवकलज के रूप में बुद्धि का निकटतम पूर्व उदाहरण है। इसका चर संपीड़न है, जूल नहीं।
- Krakauer, Mitchell और Krakauer बुद्धि को एक उद्भवी गुण के रूप में परिभाषित करते हैं जो समस्याएँ हल करने के लिए उद्भवी क्षमताओं के उत्तरोत्तर सस्ते और तेज़ उपयोगों में व्यक्त होता है, जिसका सार “कम ही अधिक है” है [339]। वे निष्कर्ष निकालते हैं कि बड़े भाषा मॉडल अधिक से अधिक उद्भवी क्षमता दिखाते हैं, उद्भवी बुद्धि नहीं। उनकी परिभाषा शब्दों में के सबसे निकट है। यह ऊर्जा को हर के रूप में नाम देती है और उसे मापती नहीं। कलन मीटर, वह द्वार जो क्षमता को बुद्धि से अलग करता है (खंड 1), और रन से पढ़ा गया अवकलज प्रदान करता है।
- Chollet बुद्धि को पूर्वधारणाओं और अनुभव के सापेक्ष कौशल-अर्जन दक्षता के रूप में परिभाषित करते हैं, ARC (Abstraction and Reasoning Corpus) मानदंड के साथ [283]। यह एक अनुपात है। इसका हर सूचना और डेटा है, जूल नहीं। ARC Prize लीडरबोर्ड दक्षता के माप के रूप में प्रति कार्य लागत को स्कोर के विरुद्ध आलेखित करता है [284]। लागत डॉलर में है। एक जूल मीटर इसे में बदल देता है।
- Hernández-Orallo प्रजातियों और मशीनों के पार सार्वभौमिक मनोमिति का निर्माण करते हैं [285]। यह कार्यों द्वारा मूल्यांकन करती है। यह शोध-पथ कार्यों को बंद करने के जूल द्वारा मूल्यांकन करता है। Hernández-Orallo और Dowe का एनीटाइम परीक्षण उपलब्ध समय के अनुसार अनुकूलित होता है [286]। कलन उपलब्ध जूल के अनुसार अनुकूलित होता है।
- Gershman, Horvitz और Tenenbaum बुद्धि को संगणना लागत घटाकर अपेक्षित उपयोगिता के रूप में परिभाषित करते हैं [287]। यह शोध-पथ लागत को जूल बनाता है।
- Lieder और Griffiths संज्ञान को सीमित संसाधनों के इष्टतम उपयोग के रूप में मानते हैं [288]। यह Mixture of Limits के निकट है। संसाधन को अमूर्त छोड़ दिया गया है।
- Balasubramanian मस्तिष्क के डिज़ाइन को उसकी ऊर्जा सीमाओं के माध्यम से पढ़ते हैं [289]।
- Silver, Singh, Precup और Sutton का मत है कि पुरस्कार पर्याप्त है [290]। पुरस्कार एक डिज़ाइनर द्वारा चुना जाता है। जूल एक मीटर से पढ़े जाते हैं। Vamplew और सहयोगी उत्तर देते हैं कि अदिश पुरस्कार बहु-उद्देश्यीय लक्ष्यों को व्यक्त नहीं कर सकता [291]। यह शोध-पथ एक चर, जूल, रखता है और बहुलता को द्वार में ले जाता है।
- Hafez और सहयोगी एजेंसी और बुद्धि को एक साथ परिभाषित करते हैं [292]। यह जूल-मूलक नहीं है।
- Karagoz ऊर्जा आत्म-निर्वाह को उद्देश्य बनाते हैं [293]। इसमें कोई पूर्वानुमान द्वार नहीं, कोई गतिकी नहीं और तंत्रों के पार कोई जूल क्रम-निर्धारण नहीं है।
- Chaisson ब्रह्मांडीय विकास के पार एक जटिलता मापक के रूप में ऊर्जा दर घनत्व, अर्थात् प्रति इकाई द्रव्यमान शक्ति, प्रस्तावित करते हैं [294]। यह वाट प्रति किलोग्राम में एक दर है। कलन पुष्ट बिटों को जूल से विभाजित करता है।
का दायरा उसके अंश से निकलता है। विश्व से पुष्ट युग्मन को गिनता है, इसलिए यह मापता है कि कोई एजेंट विश्व को, जैसा उसने पूर्वानुमान किया था, कितने सस्ते में बदलता है। यह समझ को नहीं मापता। Krakauer, Mitchell और Krakauer बुद्धि को संक्षिप्त, संप्रेषणीय निरूपणों से जोड़ते हैं [339]। एक संक्षिप्त निरूपण अपने प्रभाव के माध्यम से कलन में प्रवेश करता है: जो एजेंट ऐसा निरूपण धारण करता है, वह बाद के कार्यों को कम जूल में बंद करता है। जो समझ कभी किसी क्रिया को नहीं बदलती, वह उस दायरे से बाहर है जिसे पढ़ता है।
5.4 कलन कहाँ खड़ा है
- सिद्ध: सीखना, स्मृति, पूर्वानुमान और नियंत्रण, प्रत्येक की एक ऊपरी सीमा के साथ एक जूल कीमत है।
- प्रदर्शित: प्रति बिट जूल मस्तिष्कों में मापे गए हैं। प्रति कार्य जूल मशीनों में मापे गए हैं। मीटरों को सत्यापित किया जा सकता है।
- यहाँ सिद्ध: जूल-आनुपातिक श्रेय के तहत जूल अक्ष पर एक सीमित घनत्व है (प्रस्ताव 5)। नमूनित उसकी ओर अभिसरित होता है (प्रस्ताव 6)। समूह प्रस्ताव 7 द्वारा संयोजित होते हैं। लक्ष्य धारण करना एक इष्टतम क्रिया समय और पर एक ऊपरी सीमा निर्धारित करता है (पूर्वानुमान 1)।
- यहाँ प्रदर्शित: और एक कर्नेल-रिपोर्टित स्वीकारक की रसीदों से पढ़े गए, मिथ्याकारकों को पहले से नियत करके (खंड 8.11)। एजेंटों का क्रम-निर्धारण करता है। समाकलित नहीं करता।
- इस शोध-पथ द्वारा जोड़ा गया: एक द्वार-नियंत्रित, पूर्ण रन से के रूप में पढ़ी गई बुद्धि, जिसमें क्रम-निर्धारण है। Takahashi और Hayashi सबसे निकट आते हैं, स्पष्ट लेखे के तहत प्रति-जूल-बिट अनुपातों के साथ [239]। यह शोध-पथ पात्रता द्वार, क्षमता के स्थान पर साकार प्रवाह, द्वार-नियंत्रित क्रम-निर्धारण और उसका प्रमाण (प्रस्ताव 8), और इष्टतम क्रिया समय (पूर्वानुमान 1) जोड़ता है।
6. वैश्विक निष्कर्ष, विधि के अनुसार
खोज रूसी, चीनी, जापानी, जर्मन, फ़्रांसीसी, स्पेनिश, पुर्तगाली, कोरियाई, इतालवी, पोलिश, हिंदी और अरबी में चली, अंग्रेज़ी में अनुवर्ती खोजों के साथ। दूसरे चरण ने जापानी, चीनी, रूसी, जर्मन, फ़्रांसीसी, स्पेनिश और कोरियाई में फिर से खोज की और फ़ारसी, तुर्की और हिब्रू जोड़ीं। इसके परिणाम, वे क्या सिद्ध करते हैं, मापते हैं या परिभाषित करते हैं इसके अनुसार, खंड 2 से 5 और 8 में समाहित किए गए हैं। परिणाम विधि और परिणाम के वर्ग के अनुसार व्यवस्थित हैं। भाषा केवल मेटाडेटा है। किसी भी प्रविष्टि को इस आधार पर क्रमित नहीं किया गया है कि वह कहाँ से आई।
6.1 प्रमेय और समीक्षाएँ: सूचना की एक ऊष्मागतिक कीमत है
- Poplavskii ने सूचना प्राप्त करने और संसाधित करने की ऊर्जा लागत का एक प्रारंभिक व्यवस्थित विवेचन दिया [295]। रूसी में लिखित, अंग्रेज़ी अनुवाद के साथ। परत: परिभाषा।
- Stratonovich ने सूचना के मूल्य के प्रमेय सिद्ध किए [201]। एक रूसी मोनोग्राफ़ का अंग्रेज़ी संस्करण। परत: गतिकी।
- Ito और Sagawa ने नेटवर्कों पर सूचना ऊष्मागतिकी को E. coli कीमोटैक्सिस पर लागू किया। स्थानांतरण एंट्रॉपी दृढ़ता को सीमित करती है, और सूचना-ऊष्मागतिक दक्षता वहाँ उच्च है जहाँ सामान्य ऊष्मागतिक दक्षता निम्न है [296]। जापानी में लिखित। परतें: परिभाषा और गतिकी।
- Sun और Quan ने Maxwell के दानव और सूचना प्रसंस्करण में अपव्यय के भौतिक तल की समीक्षा की [297]। चीनी में लिखित। परत: परिभाषा।
- Quan, Dong और Sun ने मध्यदर्शी ऊष्मागतिकी की समीक्षा की: विलोपन गिने जाने पर दानव द्वितीय नियम के अनुरूप है, और शक्ति-दक्षता बाधाओं का परीक्षण किया गया [298]। अंग्रेज़ी सारांश के साथ चीनी में लिखित। परतें: परिभाषा और गतिकी।
- Parrondo की विश्वकोशीय समीक्षा एक ऊष्मागतिक संसाधन के रूप में सूचना का वर्तमान विवरण देती है [299]। परत: परिभाषा।
- Strasberg का डॉक्टरेट शोध-प्रबंध भौतिक मॉडलों के साथ सूचना ऊष्मागतिकी की सामान्य मान्यताओं का परीक्षण करता है [300]। जर्मन सारांश के साथ अंग्रेज़ी में लिखित। परत: परिभाषा।
- जापानी, रूसी, चीनी, कोरियाई, पुर्तगाली, इतालवी और पोलिश में खोजों के माध्यम से और प्रमेय सामने आए: रासायनिक नेटवर्कों में चाल सीमाएँ और TUR [127, 131, 132], परिमित-समय ऊष्मागतिकी [159, 162, 163], Langevin TUR [143, 144], एंट्रॉपी उत्पादन पर सूचना सीमाएँ [148, 149], और एकल-शॉट कार्य लागतें [38]।
6.2 प्रयोग: कीमत मापी गई
- Dago का डॉक्टरेट शोध-प्रबंध एक अल्प-अवमंदित माइक्रो-कैंटिलीवर पर उच्च चाल पर न्यूनतम ऊर्जा के निकट 1-बिट विलोपन और लेखन की रिपोर्ट करता है [301]। फ़्रांसीसी में लिखित। परत: परिभाषा का जूल तल, गतिकीय चाल पर प्राप्त।
- Lagoin का डॉक्टरेट शोध-प्रबंध एक दानेदार गैस में एक फलक से, एक Szilard इंजन सहित, स्थूल Maxwell दानव बनाता है [302]। फ़्रांसीसी में लिखित। परत: परिभाषा। दानव का लेखा सूक्ष्म प्रवस्था के बाहर भी लागू रहता है।
- Ciampini और सहयोगियों ने एक फ़ोटोनिक प्रयोग में क्वांटम सहसंबंधों के साक्षी के रूप में निष्कर्षणीय कार्य का उपयोग किया [303]। परत: परिभाषा।
- कोरियाई, पुर्तगाली, हिंदी, इतालवी, स्पेनिश, चीनी और जापानी में खोजों के माध्यम से प्रयोग सामने आए: सूचना इंजन [27, 80], NMR दानव [73, 74], क्यूबिट पर TUR [202], सक्रिय-स्नान इंजन [217, 218], ज्यामितीय सीमाएँ [211], सममिति भंग और Carnot चक्र [215, 216], ट्रैप्ड-आयन दानव [66, 88], और फ़ीडबैक रूपांतरण तथा इष्टतम परिवहन [69, 76, 209]।
6.3 कार्यात्मक तंत्रों का सिद्धांत: क्रिया से पहले पूर्वानुमान
Anokhin संप्रदाय उपबंध 1 और 3 को शरीरक्रियात्मक पदों में प्रस्तुत करता है। एक परिणाम टेम्पलेट, अर्थात् क्रिया परिणामों का स्वीकारक, क्रिया से पहले बनाया जाता है, उसके बाद तुलना की जाती है, और यह तुलना व्यवहार को पुनर्गठित करती है। ये कृतियाँ रूसी-भाषा खोजों के माध्यम से मिलीं।
- Anokhin का कार्यात्मक तंत्र [93, 94]।
- Sudakov, तंत्र-निर्माणकारी कारक के रूप में परिणाम पर और व्यवहार के प्रायिकतात्मक पूर्वानुमान पर [95, 304, 305, 306]।
- Shvyrkov, तंत्रिका सक्रियता को व्यवस्थित करने वाले लक्ष्यों पर और तंत्रिका तंत्रों के चयन के रूप में सीखने पर [96, 307]।
- K. V. Anokhin, कार्यात्मक-तंत्र तत्वों के एक हाइपरनेटवर्क के रूप में मस्तिष्क की संज्ञानात्मक संरचना पर [308]।
- Saltykov और Grachev, पूर्वाभास के रूप में तंत्र-निर्माणकारी कारक पर [309]।
- Vityaev, परिणामों का पूर्वानुमान करने वाले नियम अधिगम के रूप में औपचारिक की गई उद्देश्यपूर्णता पर [310]।
कार्यान्वित और चलाए गए। कार्यात्मक-तंत्र सिद्धांत पर निर्मित संज्ञानात्मक संरचनाएँ, अनुकरण में और एक भौतिक रोबोट पर, परिणाम टेम्पलेट बनाती हैं, तुलना करती हैं और उप-लक्ष्य सीखती हैं [90, 91, 311, 312, 313]। इनमें से कोई भी जूल नहीं मापती। इनमें से किसी एक एजेंट में मीटर जोड़ने से एक मौजूदा कार्यान्वयन पर परिभाषा, गतिकी और कलन के पूर्ण क्रम का परीक्षण होगा। अवकलनीय प्रायिकतात्मक तर्क नेटवर्क संबंधित कलन उपकरण हैं, जो कार्यात्मक तंत्रों पर निर्मित नहीं हैं, और जिनमें न कोई पात्रता द्वार है न जूल [314]।
6.4 स्वायत्तता, संगठन और न्यूनतम एजेंसी
स्पेनिश, फ़्रांसीसी और जर्मन खोजों के माध्यम से मिला। एजेंसी एक स्व-अनुरक्षी संगठन है जो अपनी परस्पर क्रियाओं का नियमन करता है [103, 104, 105, 106, 107, 108]। यह संगठन ऊष्मागतिक प्रवाहों पर बाधाओं का संवरण है [109]। स्वायत्तता संप्रदाय ने प्रसंभाव्य ऊष्मागतिकी में कदम रखा है [110]। परत: परिभाषा, उस संगठन के रूप में जिसका किसी भी क्रिया के गिने जाने से पहले अस्तित्व होना चाहिए।
6.5 मशीन बुद्धि के लिए मापित जूल
इन्फ़रेंस ऊर्जा पर चीनी-भाषा खोजों के माध्यम से मिला: स्वचालित इन्फ़रेंस ऊर्जा मापन [261], प्रति-टोकन शक्ति मानदंड [262], और परीक्षण-समय तर्क की ऊर्जा [263]।
6.6 एजेंसी का दर्शन
Rovelli की एजेंसी की भौतिकी जर्मन के माध्यम से सामने आई [115]। Jaeger और Azadi दृष्टिकोण पत्रों के समुच्चय को पूरा करते हैं [116, 117]।
6.7 बिना प्राथमिक शोध वाली खोजें
हिंदी और अरबी खोजों से उन भाषाओं में कोई प्राथमिक शोध नहीं मिला। अंग्रेज़ी अनुवर्ती खोजों से आगे का कार्य सामने आया, जो ऊपर विधि के अनुसार सूचीबद्ध है। फ़ारसी, तुर्की और हिब्रू खोजों से शोध-प्रबंध, समीक्षाएँ और पहले से उद्धृत कार्य मिले, कोई नया प्राथमिक शोध नहीं।
6.8 अभिसरण प्रेक्षण: सूचना, ऊर्जा और पूर्वानुमान
नौ हाल के स्रोत सूचना, ऊर्जा और पूर्वानुमान को जोड़ते हैं। चार को पूर्ण रूप से पढ़ा गया और वे जो कहते हैं उसके लिए उद्धृत हैं: Takahashi और Hayashi [239], Perrier [344], Xu और Li [345] तथा Still, Sivak, Bell और Crooks [54]। पाँच को आंशिक रूप से पढ़ा गया और केवल नामित अंशों के लिए उद्धृत हैं: Wolpert [230], Ortega और Braun [56], Zhang, Zhu, Zhang और Hu [348], Fagan [346] तथा Kumar [347]। यह खंड दर्ज करता है कि प्रत्येक क्या कहता है और क्या नहीं दिखाता। यह अतिव्यापी प्रश्नों का एक प्रेक्षण है, परिणामों की तुलना नहीं और प्राथमिकता का दावा नहीं। खंड और समीकरण संख्याएँ नामित संस्करणों की हैं। उद्धरण सहेजे गए पाठों के विरुद्ध स्क्रिप्ट से जाँचे गए। “पुनर्गणित” चिह्नित मान इस शोध-पत्र का अपना अंकगणित हैं।
सरल शब्दों में
- कई लेखक उसी प्रकार की राशि लिखते हैं: प्राप्त या उपयोग की गई सूचना, खर्च की गई ऊर्जा से विभाजित (प्रति जूल बिट), या उसका व्युत्क्रम (प्रति बुद्धि वाट)।
- ठोस परिणाम ऊष्मा की निम्न सीमाएँ हैं। वे बताते हैं कि भौतिक रूप से कितनी कम ऊर्जा आवश्यक है, न कि कोई वास्तविक मशीन कितनी ऊर्जा उपयोग करती है।
- यहाँ पढ़े गए किसी स्रोत ने वास्तविक हार्डवेयर पर ऊर्जा नहीं मापी। जहाँ ऊर्जा के आँकड़े आते हैं, वे FLOP गणनाओं या मॉडल अभिधारणाओं से अनुमानित हैं।
इकाइयाँ. J/K। K पर, J प्रति बिट (पुनर्गणित), और उसका व्युत्क्रम bit/J है (पुनर्गणित)। के साथ, नैट में सूचना को से गुणा करके जूल में बदला जाता है, और बिट में सूचना को से।
पूर्ण रूप से पढ़े गए स्रोत
Takahashi और Hayashi, arXiv:2602.05463v2 (20 जुलाई 2026) [239]. पढ़ा गया संस्करण arXiv प्रकाशन है।
- प्रति जूल एपिप्लेक्सिटी है, इकाई bit/J, जहाँ (समीकरण 3 और 10, खंड 2.2)। ऊर्जा संतुलन है (समीकरण 1)।
- प्रति जूल एम्पावरमेंट है, इकाई bit/J (समीकरण 18, खंड 3.2), एक लागत-बाधित वक्र के साथ (समीकरण 19)। एम्पावरमेंट क्रियाओं से बाद के प्रेक्षणों तक की एक चैनल क्षमता है (समीकरण 17, खंड 3.1)।
- बंद-चक्र सीमा है (समीकरण 15), इसलिए जब हो तो (समीकरण 16, उपप्रमेय 1)। समीकरण 15, समीकरण 14 से पुनर्व्यवस्था द्वारा निकलता है (जाँचा गया)। उपप्रमेय 1 को द्विभागी-Markov और स्थानीय-विस्तृत-संतुलन अभिधारणाओं की आवश्यकता है।
- लेखक अधिगम के लिए एक प्रति-जूल-बिट मापक देते हैं, नियंत्रण के लिए दूसरा, और एक रिपोर्टिंग जाँच-सूची: परिसीमा, आधार-रेखा ऊर्जा, क्षितिज, अनुमानक (खंड 5.1)। उनका प्रस्ताव 1 एक वियुग्मन रचना है जो दिखाती है कि यदि लेखांकन परिसीमा नई स्मृति तैयार करने की लागत को बाहर रखती है तो सीमा विफल हो जाती है।
- कथनानुसार दायरा: “the resulting numbers are benchmark-relative rather than universal”। छत पर: “Landauer-scale limits are conceptual yardsticks far beyond current hardware.”
- खंड 5 का हल किया उदाहरण प्रकाशित perplexities, टोकन, और अनुमानित FLOP/J पर FLOPs से अनुमानित ऊर्जा का उपयोग करता है। पुनर्गणित: bit, (410M मॉडल) J, सीमांत दक्षता bit/J। लेखक लिखते हैं: “This number is convention-dependent, but it exercises the checklist.”
- यहाँ सत्यापित नहीं: लेम्मा 1 एक न पढ़े गए कार्य से एक असमिका को दोहराता है। समीकरण 17 का उपयोग करता है जबकि खंड 3.2 का पाठ का उल्लेख करता है। समीकरण 20 को लेखकों ने चिह्नित किया है: “This is not claimed as a universal identity without assumptions”।
Perrier, arXiv:2504.05328v2 (16 जून 2025) [344]. केवल परिभाषाएँ उद्धृत हैं।
- प्रति बुद्धि वाट है (समीकरण 7, खंड 3.3), जहाँ एक कार्य-भारित निष्पादन योग है (समीकरण 2) या Legg और Hutter योग (समीकरण 1)। अभिधारणाएँ हैं जहाँ और ओवरहेड (समीकरण 5), तथा जहाँ अनिर्दिष्ट है (समीकरण 6)। प्रमेय 1 देता है (समीकरण 8)।
- लेखक आधार को खुले तौर पर कहते हैं: “Our work assumes a correlation between irreversible computation to intelligence.” शोध-पत्र में कोई मापन नहीं है; वह केवल कहता है कि “In practice, one might measure the actual hardware usage”।
- मिले त्रुटियाँ (मेरा पठन, लेखक से पुष्ट नहीं): (1) खंड 3.1 को प्रति इकाई समय परिभाषित करता है, पर समीकरण 3 और 5 पर का उपयोग करते हैं, जिसके लिए कुल होना चाहिए, और तब बढ़ने के साथ शून्य की ओर गिरता है। (2) स्वतंत्र है, इसलिए प्रमेय 1 कोई संख्यात्मक तल नहीं देता। (3) प्रमेय 2 का प्रमाण रूप की सीमा देता है, जो के लिए ऋणात्मक है, फिर भी पाठ को धनात्मक मानता है। (4) को से मिलाने पर मिलता है, जबकि समीकरण 14 में न है, न , और पर निर्भरता उलटी है। (5) ऋणात्मक हो सकता है, और समीकरण 13 में Landauer संलग्न की दिशा तर्कित नहीं है; प्रमेय 3 इसे विरासत में लेता है। (6) हार्डवेयर क्रम बिना मानों के दावा किया गया है।
Xu और Li, arXiv:2511.19156v4 (30 दिसंबर 2025) [345]. सहेजे गए पाठ के लिए पूर्ण रूप से पढ़ा गया; आकृतियाँ केवल शीर्षक और मुद्रित मानों से पढ़ी गईं। केवल परिभाषाएँ उद्धृत हैं।
- व्युत्पत्ति गहराई (समीकरण 10) और व्युत्पत्ति एन्ट्रॉपी जहाँ बताए गए शास्त्रीय शासन में नैट (समीकरण 14, अभिधारणा 3)। दावा की गई सीमाएँ: (प्रस्ताव 4, समीकरण 98 और 99) तथा (प्रस्ताव 5, समीकरण 100)। पुनर्गणना और भंडारण के बीच संतुलन-बिंदु क्वेरी आवृत्ति अमूर्त लागत इकाइयों में दी गई है (प्रमेय 5, समीकरण 32)।
- लेखक अपनी लागत को “information-theoretic proxy for energy consumption” कहते हैं। संख्यात्मक सत्यापन (खंड VI) एक संश्लिष्ट 100K-परमाणु ज्ञान आधार और शोध-पत्र की अपनी अमूर्त लागतों का उपयोग करता है, इसलिए यह मॉडल का स्वयं से परीक्षण करता है। अनुप्रयोग आँकड़े (1000 kWh, 45 प्रतिशत कमी) बिना मापन विधि के आते हैं और यहाँ उपयोग नहीं किए गए।
- सारांश कहता है “Our findings suggest that the minimization of Derivation Entropy is a governing principle”। पाठ अन्यत्र एक तीखा परिणाम दावा करने से इनकार करता है: “We deliberately refrain from formalizing” अंतिम प्रेक्षण को एक प्रावस्था-संक्रमण प्रमेय के रूप में।
- मिले त्रुटियाँ (मेरा पठन, लेखकों से पुष्ट नहीं): (1) अभिधारणा 1 में है जहाँ J s में एक क्रिया है, जबकि उपप्रमेय 1 तय करता है, जो ऊर्जा है, और हटा देता है। (2) समीकरण 98 मानता है कि हर अनुमान चरण एक बिट मिटाता है (अभिधारणा 3), और उसी शोध-पत्र की टिप्पणी 15 स्वीकार करती है कि उत्क्रमणीय संगणना इस लागत से बचती है। (3) लेम्मा 2 में विरोधाभास तर्क सीमा का निषेध करता है और दावा करता है कि यह का खंडन करता है; नहीं करता, क्योंकि । अतः निम्न सीमा अप्रमाणित है, और प्रमेय 4 से 6 तथा उपप्रमेय 7 उसी पर निर्भर हैं। (4) प्रमेय 6 का मामला (b) का उपयोग करता है जहाँ चाहिए। (5) समीकरण 135 का क्रांतिक भंडारण के साथ पुनर्गणित (आधार 2 लघुगणक), (ln) या (आधार 10 लघुगणक) है, मुद्रित नहीं। तालिका II का पाठ (कसाव 0.50 से 0.93) तालिका से असहमत है (0.50 से 0.81, और उच्च आवृत्ति पर 0.89)।
Still, Sivak, Bell और Crooks, arXiv:1203.3271v3 (5 अक्टूबर 2012) [54]. arXiv संस्करण पढ़ा गया; जर्नल संस्करण नहीं।
- तंत्र अवस्था और चालन संकेत के साथ, और , नैट में। प्रति चरण, (समीकरण 14)। कुल मिलाकर, (समीकरण 18)। परिष्कृत Landauer सीमा है (समीकरण 21)।
- संकेत की वह स्मृति जो उसके अगले मान का पूर्वानुमान करने में सहायता नहीं करती, अपव्यय कार्य की कीमत चुकाती है, प्रति नैट पर। लेखकों का कथनानुसार परिणाम: “any system constructed to keep memory about its environment and to operate with maximal energetic efficiency has to be predictive”।
- यह उस तंत्र के लिए अपव्यय की निम्न सीमा है जो चालन संकेत की स्मृति रखता है। यह नहीं दिखाता कि कोई वास्तविक तंत्र उसे प्राप्त करता है, और सामान्य एजेंटों के बारे में कथन नहीं है। कोई प्रयोग नहीं और कोई जूल डेटा नहीं।
- जाँचा गया: पादटिप्पणी 24 सही है; समीकरण 17, समीकरण 11, 14 और 15 से निकलता है; समीकरण 18, समीकरण 16 से निकलता है; समीकरण 21, समीकरण 19 और 20 से निकलता है। meV, 300 K पर (पुनर्गणित; शोध-पत्र 25 meV देता है)। सत्यापित नहीं: स्वेच्छ संकेत प्रक्रियाओं के लिए प्रति-चरण पद की अ-ऋणात्मकता कही गई है पर पाठ में सिद्ध नहीं, और यहाँ सिद्ध नहीं।
आंशिक रूप से पढ़े गए स्रोत
प्रत्येक प्रविष्टि बताए गए अंश तक सीमित है। न पढ़े गए भागों के बारे में कोई दावा नहीं किया गया।
- Wolpert, arXiv:1905.05669v3 [230]. खंड V (समीकरण 29 से 44, उदाहरण 1 से 6), खंड XVI, परिशिष्ट A और परिशिष्ट B का आरंभ पढ़े गए। खंड V कहता है (समीकरण 29) और Landauer लागत (समीकरण 35), केवल एक नियत इनपुट वितरण के लिए परिभाषित। 115 पृष्ठों का लगभग 70 प्रतिशत नहीं पढ़ा गया, और प्रस्ताव 1 एक उद्धृत परिणाम पर टिका है जो नहीं पढ़ा गया।
- Ortega और Braun, arXiv:1204.6481v2 [56]. मुख्य पाठ (खंड 1 से 8) पढ़ा गया। प्रमेय 5 से 7 के प्रमाण और Supplementary Material उपलब्ध नहीं थे। समीकरण 9, , और खंड 1.1 के एक-अणु चित्रण (लागत ) के लिए उद्धृत। समीकरण 5 और उपप्रमेय 3 में मुद्रण त्रुटियाँ मिलीं। चित्र 4 में कथित इष्टतम मेरे पठन के अनुसार व्यवस्था में पुनर्गणित 33 है।
- Zhang, Zhu, Zhang और Hu, arXiv:2607.24287v1 [348]. खंड 4.1 से 4.6 (T1 से T6 के प्रमाण) पढ़े गए। इस कथन के लिए उद्धृत कि अभिगृहीत 1 “is adopted as an empirical postulate rather than derived within the present framework” और कि उसकी ऊर्जा विमाहीन है (नैट)। T7 से T10 के प्रमाण तथा खंड 4.7 और 4.8 नहीं पढ़े गए। T5 के Euler-Lagrange समीकरण में एक विसंगति अनसुलझी है।
- Fagan, arXiv:2601.00021v2 [346]. खंड 5.3 से 14 और संदर्भ पढ़े गए; खंड 1 से 5.2 पहले पढ़े गए और फिर नहीं पढ़े। समीकरण 116, , और लेखकों के कथन के लिए उद्धृत कि उनके प्रॉक्सी “need not coincide numerically across systems”। अनुकरण (खंड 12) प्रॉक्सी का उपयोग करते हैं, जूल का नहीं, और खंड 12.1 की एक वक्र निर्माण से ही के साथ घटती है।
- Kumar, Zenodo 18993403 [347]. परिशिष्ट A.1 से A.28 और संदर्भ पढ़े गए; मुख्य पाठ पहले पढ़ा गया और फिर नहीं पढ़ा। सहेजे गए पाठ में ऊपरी सूचकांक लुप्त हैं, इसलिए A.26 और A.28 में मुद्रित घातांक उद्धृत नहीं। (समीकरण 125) के लिए उद्धृत, जिसकी आधार शोध-पत्र सशर्त कहता है (“If generating useful knowledge requires irreversible information processing”)। पुनर्गणित: 310 K पर 20 W के लिए bit/s।
नौ स्रोत मिलकर क्या दिखाते हैं
| स्रोत | यह क्या दिखाता है | यह क्या नहीं दिखाता | पठन स्थिति |
|---|---|---|---|
| Takahashi और Hayashi | दो bit/J मापक (अधिगम, नियंत्रण); बताई गई अभिधारणाओं के तहत एक बंद-चक्र Landauer-पैमाने की छत; एक रिपोर्टिंग जाँच-सूची | एक मापित जूल; किसी वास्तविक तंत्र के लिए एपिप्लेक्सिटी या एम्पावरमेंट का अनुमान; सीमा का परीक्षण | पूर्ण (16 पृष्ठ, बिना परिशिष्ट) |
| Perrier | एक परिभाषा और एक सीमा जो केवल कल्पित संबंध दिए होने पर धारण करती है | मापित ऊर्जा; एक संख्यात्मक तल; प्रमेय 2 या 3 का सही प्रमाण | पूर्ण (12 पृष्ठ); केवल परिभाषाएँ उद्धृत |
| Xu और Li | व्युत्पत्ति गहराई और एन्ट्रॉपी की परिभाषाएँ; सशर्त Landauer-प्रकार सीमाएँ; एक संश्लिष्ट अनुकरण | मापित ऊर्जा; लेम्मा 2 का सही प्रमाण; स्वतंत्र सत्यापन | सहेजे गए पाठ के लिए पूर्ण; केवल परिभाषाएँ उद्धृत |
| Still, Sivak, Bell और Crooks | अ-पूर्वानुमान स्मृति के बराबर अपव्यय निम्न सीमा, | वास्तविक तंत्रों द्वारा प्राप्ति; सामान्य एजेंट; एक मापित जूल | पूर्ण (5 पृष्ठ); जर्नल संस्करण नहीं पढ़ा |
सभी नौ स्रोतों में, पढ़े गए किसी पाठ ने वास्तविक हार्डवेयर पर मापित जूल रिपोर्ट नहीं किए। जो ऊर्जा आँकड़े आते हैं वे FLOP गणनाओं, नाममात्र शक्ति रेटिंगों या मॉडल अभिधारणाओं से अनुमानित हैं। जहाँ सीमाएँ आती हैं, वे बताई गई अभिधारणाओं के तहत अपव्यय की निम्न सीमाएँ हैं, या मापन की प्रतीक्षा कर रहे अनुपातों की परिभाषाएँ।
इस खंड की सीमाएँ. उद्धृत पाठ PDF-रूपांतरित पाठ के विरुद्ध सत्यापित किया गया, और दो-स्तंभ रूपांतरण पंक्तियों को अंतःस्थापित कर सकता है। सूचीबद्ध त्रुटियाँ मेरे पठन और पुनर्गणना से हैं और लेखकों को नहीं भेजी गईं। संस्करण अंतर (v1 से v2) Takahashi और Hayashi, Perrier तथा Xu और Li के लिए केवल संरचना और सारांश से तुलना किए गए।
7. खुली समस्याएँ
7.1 क्या सिद्ध किया जाना चाहिए
P1. रन पथ सुपरिभाषित है। सिद्ध। प्रस्ताव 5 जूल-आनुपातिक श्रेय के तहत को जूल अक्ष पर के साथ एक घनत्व के रूप में देता है। प्रस्ताव 6 मीटर के नमूनाकरण के सूक्ष्म होने पर नमूनित का अभिसरण देता है, जिसमें मीटर की सापेक्ष त्रुटि त्रुटि पद है।
P2. एजेंसी-द्वार-नियंत्रित Landauer सीमा। बंद-चक्र लेखे के तहत, प्रत्येक पुष्ट युग्मित बिट की लागत कम से कम है, इसलिए । उपलब्ध: मापन और विलोपन का कार्य कम से कम है [5], और विलोपन की लागत प्रति बिट कम से कम है [6, 7]। अनुपलब्ध: एक डेटा-प्रसंस्करण चरण जो दिखाए कि में श्रेय दिए गए युग्मित बिट तुलना के दौरान स्वीकारक की स्मृति में दर्ज बिटों से अधिक नहीं हो सकते। उपबंध 3 पहले से ही माँग करता है कि पुष्टि एक भौतिक अभिलेख से आए। प्रस्ताव 1 इस चरण को अभिधारणा (R2) मानकर प्रति-क्रिया तल सिद्ध करता है।
P3. एजेंसी चाल सीमा। उन क्रियाओं के लिए सिद्ध जिनका अभिलेख (R1) से (R4) को पूरा करता है। प्रस्ताव 1, Fano की असमानता के माध्यम से, क्रिया के माध्य जूल को नीचे से और , , रीसेट त्रुटि तथा पुष्ट बिटों में एक परिमित-समय पद के योग से सीमित करता है। पूर्वानुमान 1 लक्ष्य धारण करने के स्थायी जूल जोड़ता है और इष्टतम क्रिया समय देता है।
P4. एजेंटों के लिए परिशुद्धता सीमा। सिद्ध। प्रस्ताव 3 पुष्ट एजेंसी के सापेक्ष प्रसरण को पुष्ट क्रियाओं की गणना के लिए गतिक सक्रियता से, और फ़ीडबैक के तहत सूचना पद सहित एंट्रॉपी उत्पादन से सीमित करता है।
P5. पश्चदृष्टि प्रमेय। केवल पूर्ण रसीद का फलन है। कोई भी रन-पूर्व राशि इसे नियत नहीं करती। उपलब्ध: प्रत्येक किसी परिणाम की तुलना क्रिया से पहले नियत पूर्वानुमान से करता है, इसलिए क्रिया के बंद होने से पहले अज्ञात है। अनुपलब्ध: ऐसे दो विश्वों की रचना जो उस हर चीज़ पर सहमत हों जो एक रन-पूर्व पूर्वानुमानकर्ता देखता है और किसी में भिन्न हों। P1 के साथ, यह “बुद्धि पूर्ण रन से पढ़ी जाती है” को एक प्रमेय बनाता है।
P6. क्रम-निर्धारण मीटर त्रुटि के बावजूद टिका रहता है। सिद्ध। प्रस्ताव 8, भाग 3: यदि , जहाँ मीटर की सापेक्ष त्रुटि सीमा है, तो उस त्रुटि के भीतर किसी भी पाठ्यांक के तहत । अनुपलब्ध: प्रत्येक मीटर के लिए सत्यापित [271]।
P7. Mixture of Limits की इष्टतमता। आंशिक रूप से सिद्ध। प्रस्ताव 9 स्वतंत्र गियरों के लिए और दो नीडित गियरों के लिए सटीक शर्तें, और बजट तंत्र देता है। नियत कैस्केड उदाहरण गियरों को सबसे सस्ते से ऊपर की ओर आज़माता है, पहले उस गियर पर रुकता है जिसका आउटपुट को पार करता है, और यदि अगला गियर बजट तोड़ देगा तो एक रसीद के साथ अस्वीकार करता है। यह विफल प्रयासों की लागत तक जूल न्यूनतम प्राप्त करता है। उपलब्ध: यदि पर्याप्तता गियर क्रम में एकदिष्ट है और गियर लागतें क्रम के साथ बढ़ती हैं, तो पहला पर्याप्त गियर सबसे सस्ता पर्याप्त गियर है। अनुपलब्ध: एक खेद सीमा जब उत्तीर्ण प्रायिकताओं का अनुमान लगाया जाता है या पर्याप्तता एकदिष्ट नहीं है, दो से अधिक गियरों वाली नीडित स्थिति, और वे शर्तें जिनके तहत यह नियम और σ-नियम चयनकर्ता, के अधीन , एक ही क्रिया चुनते हैं।
P8. जब एजेंसी चक्रवृद्धि होती है। वे शर्तें जिनके तहत किसी रन पर हो, ताकि पहले की रसीदें बाद के समापनों के जूल घटाएँ। अनुपलब्ध: पुनः उपयोग का एक मॉडल जिसमें संग्रहीत रसीदें बाद के को भंडारण और खोज जूल से अधिक घटाएँ। Still स्मृति लागत पक्ष देते हैं [225]। खंड 8.10 प्रत्येक क्रिया के जूल में टेम्पलेट का हिस्सा मापता है।
7.2 क्या प्रदर्शित किया जाना चाहिए
| ID | दावा | आवश्यक साक्ष्य |
|---|---|---|
| D1 | प्रति कार्य कम से कम दो फ़ैब्रिक पर मापा जाता है, अनुमानित नहीं | x86 Linux पर RAPL से और Apple silicon पर एक बाहरी वॉल मीटर से measured_j |
| D2 | σ-नियम चयनकर्ता बाध्यकारी बजटों के तहत नियत कैस्केड की तुलना में कम मापित जूल में कार्य बंद करता है | समान कार्यों, गियरों, विधेयों, बजटों और मीटरों के साथ युग्मित रन |
| D3 | रसीद के साथ अस्वीकार काम करता है | शून्य अधिक व्यय, असाध्य कार्यों पर अस्वीकार, साध्य कार्यों पर कम अस्वीकार |
| D4 | रसीदों से पढ़ा जाता है और सीडों के पार स्थिर है | प्रति-रन श्रेणी, जिसका प्रसार एक पूर्वनिर्धारित सीमा के भीतर हो |
| D5 | अनुमान मापन का स्थान नहीं लेते | est_j और measured_j के बीच क्रम सहमति, रिपोर्ट की गई, कभी विलय नहीं की गई |
| D6 | भौतिक तल का सम्मान होता है और अंतर ज्ञात है | प्रति पुष्ट बिट मापित जूल को से विभाजित करके |
| D7 | पूर्वानुमान 1: लक्ष्य धारण करने वाले एजेंट का इष्टतम क्रिया समय और ऊपरी सीमा | दो या अधिक अस्थिरता दरों पर एक स्वीप, जिसमें क्रिया और स्थायी जूल अलग-अलग और एक साथ मापित हों |
खंड 8.11 रिपोर्टित जूल पर, D2 से D6 के विरुद्ध पहले रन की रिपोर्ट करता है। खंड 8.11.1 उसी मशीन पर, गार्ड और अस्वीकार सुधारों के साथ, दूसरे रन की रिपोर्ट करता है, और खंड 8.11.2 इसे एक दूसरी मशीन पर दोहराता है।
8. प्रयोग योजना
इस योजना की हर तालिका, रसीद और आँकड़ा एक नियम का पालन करता है। अनुमान कभी measured_j नहीं होते। मॉडल किए गए आँकड़े पर est_j का लेबल लगता है। मापित आँकड़े पर measured_j का लेबल लगता है और वह अपने मीटर का नाम बताता है।
8.1 मीटर
संक्षिप्ताक्षर: CPU (केंद्रीय प्रसंस्करण इकाई), GPU (ग्राफ़िक्स प्रसंस्करण इकाई), ANE (Apple Neural Engine), AC (प्रत्यावर्ती धारा), NVML (NVIDIA Management Library)।
| स्तर | मीटर | यह क्या पढ़ता है | लेबल |
|---|---|---|---|
| M0 | बाहरी वॉल-प्लग शक्ति मीटर, 1 Hz या उससे तेज़ लॉगिंग के साथ | पूरे सिस्टम की AC शक्ति | measured_j, वॉल |
| M1 | Linux powercap के माध्यम से RAPL, जहाँ उपलब्ध हों वहाँ पैकेज, कोर, अनकोर और DRAM डोमेन | माइक्रोजूल में संचयी ऑन-डाई ऊर्जा | measured_j, rapl |
| M1g | डिस्क्रीट GPU पर NVML कुल ऊर्जा काउंटर | संचयी GPU बोर्ड ऊर्जा | measured_j, nvml |
| M2 | Apple powermetrics, 100 ms पर CPU और GPU सैंपलर | सिस्टम द्वारा रिपोर्ट की गई CPU, GPU और ANE शक्ति | reported_j, powermetrics |
- RAPL। हर क्रिया से पहले और बाद में काउंटर पढ़ें। रैपअराउंड को सँभालें। एक अंशांकन वर्कलोड पर M0 के विरुद्ध सत्यापित करें [271, 272]।
- powermetrics। रीडिंग
reported_jके रूप में दर्ज की जाती हैं। Apple silicon पर मापित जूल M0 से आते हैं। एक ही मशीन के भीतर,reported_jजूल को CPU, GPU और ANE में आवंटित करता है। - निष्क्रिय आधार रेखा। हर ब्लॉक से पहले हर मीटर पर 120 s की निष्क्रिय शक्ति रिकॉर्ड करें। सकल जूल और निष्क्रिय-घटाए गए जूल साथ-साथ रिपोर्ट करें। कभी केवल घटाया गया आँकड़ा रिपोर्ट न करें।
- अवस्था नियंत्रण। जहाँ ऑपरेटिंग सिस्टम अनुमति दे, वहाँ CPU आवृत्ति गवर्नर को स्थिर करें। परिवेशी तापमान और ऊष्मीय दबाव लॉग करें। पृष्ठभूमि जॉब बंद करें। प्रति शाखा एक वार्म-अप रन छोड़ दें।
8.2 कार्य
हर कार्य का एक मशीन-जाँचने योग्य पूर्णता विधेय होता है: कोड के लिए यूनिट परीक्षण, अंकगणित के लिए सटीक मिलान, निष्कर्षण के लिए स्कीमा सत्यापन, टूल उपयोग के लिए एक सत्यापित अंतिम अवस्था। दो वर्ग पहले से तय किए जाते हैं। लगभग-इष्टतम कार्य वे हैं जिन्हें सबसे सस्ता गियर आम तौर पर बंद कर देता है। चक्रवृद्धि कार्य ऐसे अनुक्रम हैं जिनमें पहले की रसीदें फिर से उपयोग की जा सकती हैं। को तय करता है। उत्तीर्ण होना एक द्वार है, अंक नहीं।
8.3 शाखाएँ
सभी शाखाएँ गियर, विधेय, बजट, मीटर और एक यादृच्छिक अंतर्गुंथित रन क्रम साझा करती हैं।
- σ-नियम चयनकर्ता: , बशर्ते , एक रसीद पर अस्वीकार के साथ।
- स्थिर कैस्केड (सबसे सस्ता पहले): सबसे-सस्ता-पर्याप्त नियम, जिसमें गियर सबसे सस्ते से ऊपर की ओर एक स्थिर क्रम में आज़माए जाते हैं। यह मिलान की गई तुलना है: वही सूचना, वही गियर, वही बजट और अस्वीकार का वही अधिकार। केवल चयन नियम अलग है।
- हमेशा सबसे बड़ा गियर: संदर्भ छत।
- हमेशा सबसे छोटा गियर: संदर्भ तल, विफल होने पर अस्वीकार के साथ।
दोनों चयनकर्ता Mixture of Limits (सीमाओं का मिश्रण) के उदाहरण हैं। दर्शन यह है कि वह सबसे सस्ता गियर उपयोग किया जाए जो पर्याप्त हो, क्योंकि तल से आगे अतिरिक्त जूल सत्यापन योग्य प्रगति नहीं खरीदते। स्थिर कैस्केड इसे एक स्थिर क्रम में लागू करता है। σ-नियम चयनकर्ता तब रुक जाता है जब अगली क्रिया अपने जूल की कीमत नहीं चुकाती। यह एक दहलीज़-अभिसरण नियम है, इसलिए यह भी Mixture of Limits का एक उदाहरण है। तुलना एक ही दर्शन के दो उदाहरणों के बीच है। कोड और डेटा फ़ाइलों में स्थिर कैस्केड शाखा mol है और σ-नियम चयनकर्ता शाखा sigma है।
8.4 बजट, सीड और सांख्यिकी
- एक पायलट शाखा 2 को बिना बजट के चलाता है और प्रति कार्य मापित जूल की माध्यिका, , रिकॉर्ड करता है।
- बजट स्तर हैं, साथ में असीमित। कोई स्तर तभी बाध्यकारी होता है जब पायलट में कम से कम 20% कार्य उससे अधिक हों। जो स्तर बाध्यकारी नहीं होते, वे रिपोर्ट किए जाते हैं और D2 परीक्षण से बाहर रखे जाते हैं।
- प्रति शाखा, कार्य और बजट कम से कम 10 सीड। अधिक, यदि पायलट दिखाए कि 10 सीड 95% विश्वास पर माध्यिका में 10% अंतर को अलग नहीं कर सकते।
- प्रति कार्य का माध्य, माध्यिका, मानक विचलन और 95% बूटस्ट्रैप विश्वास अंतराल रिपोर्ट करें। शाखा 1 और 2 की तुलना प्रति-कार्य माध्यिका पर Wilcoxon चिह्नित-कोटि परीक्षण से करें, प्रभाव आकार के साथ।
- पूर्व-पंजीकरण प्राथमिक अंतिम बिंदुओं का नाम बताता है। द्वितीयक तुलनाओं को Holm स्टेप-डाउन प्रक्रिया से संशोधित किया जाता है। किसी रन के बाद चुने गए विश्लेषण पर, वह जहाँ भी दिखाई दे, सारांशों सहित, पोस्ट हॉक का लेबल लगता है, और वह कभी मुख्य परिणाम नहीं होता। वह केवल अगले रन के पूर्व-पंजीकरण में ही प्राथमिक अंतिम बिंदु बनता है।
8.5 रसीद स्कीमा
रसीद रन का अभिलेख है। प्रति क्रिया एक अभिलेख:
act_id, run_id, task_id, arm, seed, budget_j, gear
prediction_hash, prediction_ts        # R*, fixed before the act
outcome_hash, outcome_ts              # R
m                                     # 1, mu, or 0
coupled_bits_est                      # realized I(do(a); W'), bias-corrected, with interval
coupled_bits_bound                    # capacity bound, never credited as X
t_start, t_end
measured_j   {meter, domains, gross_j, idle_w, idle_subtracted_j}
reported_j   {meter, cpu_j, gpu_j, ane_j}    # powermetrics only
wall_j       {meter, gross_j, idle_w, idle_subtracted_j}
est_j        {model, inputs}                 # never merged with measured_j
cumulative_measured_j
refused, refuse_reason
passed_C
record_states, record_bits            # N and H of the act's record M_k
joule_share                           # P_k attribution when acts overlap
template_j   {meter, write_j, hold_j, reset_j}   # joules for R*
trajectory_j {tau, activity, work}    # physical runs only, Section 8.8
8.6 मेट्रिक्स
- प्रति कार्य : उत्तीर्ण करने के लिए मापित जूल, जहाँ उपलब्ध हो वहाँ M0 से, अन्यथा M1 से।
- प्रति शाखा और बजट समापन दर।
- अधिव्यय: वे क्रियाएँ जो से अधिक हो गईं। लक्ष्य शून्य है।
- अस्वीकार की गुणवत्ता: उन कार्यों के विरुद्ध अस्वीकारों की परिशुद्धता और रिकॉल, जिन्हें किसी भी शाखा ने के भीतर अव्यवहार्य दिखाया।
- बुद्धि श्रृंखला: प्रति रन , और सीडों में उसका फैलाव।
- त्वरण चिह्न: प्रति वर्ग, संचयी पर के प्रतिगमन से प्राप्त का चिह्न।
- अनुमान जाँच:
est_jऔरmeasured_jके बीच Kendall का कोटि सहसंबंध। - तल से दूरी: प्रति पुष्ट युग्मित बिट मापित जूल, लॉग किए गए तापमान पर से विभाजित।
- क्रिया बुद्धि: प्रति क्रिया , जो उस क्रिया पर प्रस्ताव 5 के घनत्व के बराबर है।
- टेम्पलेट हिस्सा: प्रति क्रिया और वक्र (खंड 8.10)।
8.7 मिथ्याकारक, किसी भी रन से पहले तय
| ID | अवलोकन | पराजित दावा |
|---|---|---|
| F1 | माध्यिका में युग्मित अंतर (σ-नियम घटा स्थिर कैस्केड) का 95% अंतराल हर बाध्यकारी बजट पर शून्य को शामिल करता है या उससे अधिक है | σ-नियम चयनकर्ता जूल में अपने निष्पक्ष प्रतिद्वंद्वी को हराता है |
| F2 | कोई भी शाखा एक अधिव्यय रिकॉर्ड करती है | उस शाखा का अस्वीकार कार्यान्वयन |
| F3 | अव्यवहार्य कार्यों पर अस्वीकार रिकॉल 0.9 से कम है, या 10% से अधिक अस्वीकार उन कार्यों पर पड़ते हैं जिन्हें किसी अन्य शाखा ने के भीतर बंद किया | अस्वीकार की शुद्धता |
| F4 | est_j और measured_j के बीच Kendall का सहसंबंध 0.8 से कम है | किसी भी कोटि-निर्धारण के लिए उस अनुमानक का उपयोग |
| F5 | किसी कार्य पर सीडों में माध्य का विचरण गुणांक 0.25 से अधिक है | उस कार्य की सूक्ष्मता पर को पढ़ना |
| F6 | फ़िट किया गया चक्रवृद्धि वर्ग पर 95% विश्वास के साथ धनात्मक नहीं है | उन कार्यों पर चक्रवृद्धि |
| F7 | किसी रन में प्रति पुष्ट बिट माध्य मापित जूल से नीचे आ जाते हैं, या किसी स्थूल मशीन की कोई भी क्रिया ऐसा करती है | स्वयं लेखांकन: एक मीटर या बहीखाता दोष, जिसे कोई भी अन्य परिणाम रिपोर्ट करने से पहले ठीक किया जाता है |
| F8 | किसी अंशांकन वर्कलोड पर M1 और M0 में P6 की त्रुटि सीमा से अधिक असहमति है | उस मशीन पर मापित स्रोत के रूप में वह RAPL डोमेन |
| F9 | कोई भौतिक क्रिया चक्र अपने लॉग किए गए और पर प्रस्ताव 1 के तल से कम कार्य दिखाता है | उस रन का लेखांकन: एक छूटा हुआ छलाँग चैनल, एक गलत अंशांकित विभव या एक अमापित कार्य स्रोत |
| F10 | कोई स्थिर रन अपने विश्वास अंतराल से आगे को से नीचे दिखाता है | उस रन की छलाँग गणना: कुछ छलाँगें गिनी नहीं गईं |
| F11 | कोई नियंत्रक से कम प्रति चरण मापित जूल के साथ संयंत्र को थामे रखता है | उस रन का मीटर या संयंत्र मॉडल |
| F12 | मापित का अधिकतमकारी बिंदु पूर्वानुमान 1 के से बाहर है, या के विरुद्ध का ढाल से दो मानक त्रुटियों से अधिक दूर है; या किसी रन का पूर्वानुमान 1 की छत से अधिक है | एक मीटर पर क्रिया जूल और स्थायी जूल की योज्यता, को उनके घनत्व के रूप में लेकर; छत के लिए, उस रन का लेखांकन |
8.8 भौतिक क्रिया चक्र
ये रन भौतिक तल पर प्रस्ताव 1 से 4 का परीक्षण करते हैं। कार्य की गणना मापित प्रक्षेप-पथों और अंशांकित विभव से की जाती है, जैसा [61, 67, 70] में है। इसे trajectory_j के रूप में दर्ज किया जाता है और कभी measured_j, reported_j या est_j के साथ मिलाया नहीं जाता।
- आवेश रजिस्टर पर क्रिया चक्र (प्रस्ताव 1 और 4)। एक एकल-इलेक्ट्रॉन बॉक्स या क्वांटम डॉट एक-बिट अभिलेख रखता है, जैसा [68, 70, 71] में है। हर चक्र तुलना लिखता है, कार्य करता है, और समय में अभिलेख को रीसेट करता है। एक आवेश डिटेक्टर हर टनलिंग छलाँग गिनता है, इसलिए मापा जाता है। को कम से कम दो दशकों में बदलें। परिणाम का रूप: के विरुद्ध प्रति चक्र कार्य, जो और के लिए प्रस्ताव 1 का तल है।
- पुष्ट क्रियाओं की गणना (प्रस्ताव 3)। उसी रजिस्टर पर, स्थिर अवस्था में चक्रण करते हुए, समान लंबाई की बार-बार की खिड़कियों में पुष्ट क्रियाएँ और सभी छलाँगें गिनें। परिणाम का रूप: के विरुद्ध , और के विरुद्ध का फैलाव। [27] जैसे फ़ीडबैक-ट्रैप सूचना इंजन पर अग्र और पश्च प्रयोग चलाएँ, मापित प्रक्षेप-पथों से की गणना करें, और भाग 3 का परीक्षण करें।
- इष्टतम क्रिया समय (पूर्वानुमान 1)। यह प्रयोगशाला परीक्षण है।
- व्यवस्था। तापमान पर पानी में एक कोलॉइडी मनका फ़ीडबैक ट्रैप में रहता है [61]। उसकी स्थिति हर पर पढ़ी जाती है, और एक फ़ीडबैक बल एक आभासी विभव आरोपित करता है। कार्य की गणना प्रक्षेप-पथ से प्रसंभाव्य ऊर्जिकी द्वारा की जाती है, [319]। एक निर्देशांक एक आभासी द्वि-कूप में एक-बिट क्रिया चक्र चलाता है, जो समय में रीसेट होता है। दूसरे को एक आभासी उल्टे कूप, , के शीर्ष पर थामे रखा जाता है, जिसकी अस्थिरता दर को और मनके की गतिशीलता तय करती है।
- ब्लॉक। के हर मान के लिए, तीन ब्लॉक यादृच्छिक क्रम में अंतर्गुंथित रूप से चलते हैं। ब्लॉक A: कोई लक्ष्य थामे बिना क्रियाएँ, कम से कम दो दशकों में के नौ या अधिक लघुगणकीय रूप से अंतरित मानों पर; यह और को फ़िट करता है। ब्लॉक B: बिना क्रियाओं के लक्ष्य थामा जाता है; यह स्थायी शक्ति देता है। ब्लॉक C: दोनों एक साथ, के उन्हीं मानों पर; यह देता है। प्रति बिंदु कम से कम 200 चक्र।
- का स्वीप। के कम से कम चार मान जो कम से कम एक दशक में फैले हों, ताकि कम से कम एक दशक में फैले।
- फ़िट। भारित न्यूनतम वर्ग द्वारा ब्लॉक C पर फ़िट करें। में एक स्थानीय द्विघात फ़िट द्वारा के अधिकतम पर मापित पढ़ें। ब्लॉक A और B से और उसका बैंड गणना करें। न्यूनतम वर्ग द्वारा पर का प्रतिगमन करें और ढाल को उसकी मानक त्रुटि के साथ रिपोर्ट करें।
- मिथ्याकरण। दावा विफल होता है यदि ढाल से दो मानक त्रुटियों से अधिक दूर हो, या कोई मापित से बाहर हो, या ब्लॉक C के प्रति क्रिया जूल ब्लॉक A और B के योग से उनके संयुक्त 95% अंतराल से आगे भिन्न हों। अंतिम परीक्षण एक मीटर पर योज्यता का है, जो पूर्वानुमान की भौतिक सामग्री है।
- सांख्यिकीय शक्ति। ढाल की मानक त्रुटि 0.1 से कम होनी चाहिए। अन्यथा रन को अनिर्णायक के रूप में रिपोर्ट किया जाता है और स्वीप बढ़ाया जाता है। अनिर्णायक रन उत्तीर्ण नहीं है।
- दूसरा सब्सट्रेट। आवेश डिटेक्टर वाला एक एकल-इलेक्ट्रॉन बॉक्स प्रोटोकॉल दोहराता है, जिसमें छलाँग-दर-छलाँग गिना जाता है [70]। दो सब्सट्रेट पर सहमति ही परीक्षण है।
- सारा कार्य प्रक्षेप-पथों से गणना किया जाता है और
trajectory_jके रूप में दर्ज किया जाता है।
- अस्थिर संयंत्र को थामे रखना (प्रस्ताव 2)। एक डिजिटल नियंत्रक प्रति चरण स्थिर वाले एक अस्थिर मोड वाले संयंत्र को चरण प्रति सेकंड पर थामे रखता है। नियंत्रक को M0 और M1 से मापें। प्रति चरण अभिलेख के बिट लॉग करें। परिणाम का रूप: प्रति चरण मापित जूल, से विभाजित, तल से दूरी के रूप में रिपोर्ट किए गए। और को बदलें।
8.9 जीवित एजेंट: मापित ι
परिणाम का रूप: किसी जीवित तैयारी में , प्रति निर्णय बिट को प्रति निर्णय जूल से विभाजित करके, दोनों एक ही तैयारी में लिए गए और तल से दूरी के साथ रिपोर्ट किए गए। जीवित तभी मापित माना जाता है जब दोनों पद मापे गए हों। चालकताओं से गणना किया गया या इमेजिंग से अनुमानित जूल आँकड़ा est_j के रूप में दर्ज किया जाता है। मस्तिष्क इमेजिंग से अनुमानित एंट्रॉपी उत्पादन स्थूल-कणित और सूचनात्मक होता है, इसलिए वह जूल मीटर नहीं है [257]।
- जीवाणु रसायनानुचलन। एक परिभाषित प्रवणता में एकल-कोशिका व्यवहार से सूचना दर, जैसा Mattingly और सहयोगियों ने इसे मापा [213]। जूल उसी कल्चर की ऑक्सीजन खपत से, कोशिका संख्या से विभाजित। तुलना का तल कोशिका के संकेतन चैनल से एक बिट भेजने की लागत है, Bryant और Machta से [197], के साथ।
- चूहे का दृश्य कॉर्टेक्स। टू-फ़ोटॉन इमेजिंग से प्रति ट्रायल अभिविन्यास सूचना, और संपूर्ण-कोशिका रिकॉर्डिंग से सिनैप्टिक ATP उपयोग, जैसा Padamsey और सहयोगियों ने दोनों प्राप्त किए [250]। भोजन प्रतिबंध जूल को बदलता है। जूल के प्रति सूचना की मापित प्रतिक्रिया किसी कॉर्टेक्स में का चिह्न और परिमाण है।
- मक्खी की स्मृति। दीर्घकालिक स्मृति निर्माण के दौरान मशरूम बॉडी में ऊर्जा प्रवाह, जैसा Plaçais और सहयोगियों ने इमेज किया [252], प्रति सीखे गए संबंध, पुष्टि के रूप में प्रतिधारण के साथ। भुखमरी और शुष्कन के अधीन जीवित रहना परिणाम लागत है [251, 253]।
8.10 पहले पूर्वानुमान की जूल कीमत
परिणाम का रूप। हर क्रिया के मापित जूल को टेम्पलेट के हिस्से और शेष में विभाजित करें, । में को लिखना, थामे रखना और रीसेट करना शामिल है। बिट एंट्रॉपी वाले टेम्पलेट को रीसेट करने की लागत कम से कम है [6, 24]। जो स्मृति पूर्वानुमान नहीं करती, उसकी लागत अपव्यय है [54]। टेम्पलेट को तब बढ़ाता है जब वह जितने क्रिया जूल बचाता है वे उसके अपने जूल से अधिक हों। मापित परिणाम टेम्पलेट चौड़ाई (यानी के बिट) पर वक्र है, उसके अधिकतमकारी बिंदु और हर चरण पर अनुपात के साथ।
प्रोटोकॉल। कार्य, गियर, विधेय और बजट स्थिर करें। को एक पूर्व-निर्धारित ग्रिड पर बदलें। जैसे ही किसी क्रिया का परिणाम टेम्पलेट के विरुद्ध हल हो जाए, वह क्रिया रुक सकती है। हर क्रिया के लिए template_j और क्रिया के शेष जूल, उन्हीं मीटरों पर, लॉग करें।
हाथ में साक्ष्य: आत्मविश्वासी पूर्वानुमान ने मानव कॉर्टिकल ऑक्सीजन उपयोग को 12% तक कम किया, जिसे चयापचयी इमेजिंग से मापा गया (प्रीप्रिंट) [254]। कोशिकीय नेटवर्कों में, अतीत के वे बिट जो भविष्य का सबसे अच्छा पूर्वानुमान करते हैं, निषेधात्मक रूप से महँगे होते हैं [198]। बोध-क्रिया लूपों में, कार्य-कुशल एजेंट पूर्वानुमान और विस्मरण के बीच संतुलन बनाते हैं [234]।
8.11 पहला रन: एक लैपटॉप पर कर्नेल-रिपोर्टेड स्वीकारक
यह रन खंड 8.1 से 8.7 को एक मशीन पर एक कार्य वर्ग पर लागू करता है। कोड, कार्य समुच्चय, रसीदें और विश्लेषण साइट रिपॉज़िटरी में experiments/agency-run के अंतर्गत हैं। पूर्व-पंजीकरण और उसके मिथ्याकारक सबसे पहले कमिट किए गए (e830bff)। पायलट और लॉक किया गया अंशांकन उसके बाद आए (5828420), और फिर मुख्य रन (35c967a)।
विधि।
- एजेंट और कार्य। एक Python प्रक्रिया Sudoku पहेलियाँ बंद करती है। पूर्णता विधेय तब उत्तीर्ण होता है जब ग्रिड भरा हो, हर पंक्ति, स्तंभ और बॉक्स में 1 से 9 हों, और हर दिया गया अंक बना रहे। एक पुष्ट कार्य बिट का श्रेय देता है, यानी उन भरावों की संख्या जिनमें से क्रिया चुनती है। यह परिभाषा 1 की क्षमता सीमा है। परीक्षण समुच्चय में 30 पहेलियाँ हैं, प्रति वर्ग 10 (आसान, मध्यम, कठिन), जो एक स्थिर सीड से उत्पन्न की गई हैं। 30 पहेलियों का एक अलग समुच्चय चयनकर्ताओं का अंशांकन करता है।
- गियर। g0 नेकेड सिंगल भरता है। g1 हिडन सिंगल जोड़ता है। g2 गहराई-प्रथम खोज जोड़ता है।
- शाखाएँ। σ-नियम चयनकर्ता लेता है, जहाँ पहले से आज़माए गए गियरों को देखते हुए अंशांकित उत्तीर्ण प्रायिकता गुणा है, और । स्थिर कैस्केड (सबसे सस्ता पहले) वह सबसे सस्ता गियर लेता है जिसकी अंशांकित उत्तीर्ण प्रायिकता कम से कम 0.5 हो। दोनों हर क्रिया से पहले तय करते हैं, उसे SHA-256 (Secure Hash Algorithm, 256-बिट) से हैश करते हैं और उस पर टाइमस्टैम्प लगाते हैं। दोनों क्रिया के बाद तुलना करते हैं और जब कोई क्रिया बजट में नहीं समाती तो रसीद के साथ अस्वीकार करते हैं। लक्ष्य-अंध आधार रेखा यादृच्छिक रूप से एक गियर चुनती है, बिना पूर्वानुमान, बिना तुलना, बिना उन्नयन और बिना अस्वीकार के। बजट उसे काट देता है।
- बजट और सीड। प्रति कार्य, , जो अकेले g2 की पायलट माध्यिका है। स्तर 0.5 और 1.0 बाध्यकारी हैं: 98% और 40% पायलट रन उनसे अधिक होते हैं। स्तर 2.0 बाध्यकारी नहीं है (0.7%)। प्रति स्थिति 20 सीड हैं, एक सीडेड अंतर्गुंथित क्रम में। कुल मिलाकर 5,400 एपिसोड चले, जिनमें 4,940 क्रियाएँ थीं।
- ऊर्जा लेबल। हर जूल
reported_jहै: एजेंट के लिए कर्नेल का प्रति-प्रक्रिया ऊर्जा अनुमान (proc_pid_rusageसेri_energy_nj), जो हर क्रिया से पहले और बाद में, बिना किसी विशेषाधिकार के, पढ़ा जाता है। प्रक्रिया ही एजेंट की दीवार है। Sudoku ग्रिड उसी प्रक्रिया के भीतर रखा जाता है, इसलिए विश्व के बाहर नहीं है, जैसा परिभाषा 2 माँगती है। यह रन गतिकी और द्वार-आधारित कोटि-निर्धारण का परीक्षण करता है, परिभाषा का नहीं। परिभाषा का परीक्षण करने वाला रन ग्रिड को एक सॉकेट के पीछे दूसरी प्रक्रिया में, या एक माइक्रोकंट्रोलर पर रखता है।measured_jखाली है, क्योंकि कोई वॉल मीटर नहीं लगाया गया था।est_jसाइकिल गुणा J है, जो पायलट का माध्यिका अनुपात है।
परिणाम। 20 सीडों पर माध्य ± मानक विचलन। एक रन का अर्थ है सभी 30 कार्यों पर एक बजट स्तर पर एक शाखा। CV विचरण गुणांक है, यानी मानक विचलन बटा माध्य।
| शाखा | 30 में से बंद कार्य | (बिट) | (रिपोर्टेड, mJ) | (प्रति रिपोर्टेड जूल बिट) | का CV | अस्वीकार | कटौतियाँ | अधिव्यय | |
|---|---|---|---|---|---|---|---|---|---|
| σ-नियम | 0.5 | 0.60 ± 0.50 | 108 ± 91 | 20.8 ± 0.3 | 5,254 ± 4,402 | 0.84 | 29.40 | 0 | 0 |
| σ-नियम | 1.0 | 9.10 ± 1.86 | 1,479 ± 316 | 43.8 ± 4.0 | 34,454 ± 10,007 | 0.29 | 20.90 | 0 | 9 |
| σ-नियम | 2.0 | 28.40 ± 0.60 | 4,823 ± 105 | 66.2 ± 5.8 | 73,345 ± 6,443 | 0.09 | 1.60 | 0 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 0.5 | 0.70 ± 0.47 | 126 ± 85 | 18.8 ± 0.3 | 6,801 ± 4,569 | 0.67 | 29.30 | 0 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 1.0 | 6.45 ± 1.50 | 1,047 ± 254 | 44.7 ± 3.6 | 23,804 ± 7,067 | 0.30 | 23.55 | 0 | 7 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 2.0 | 27.50 ± 0.51 | 4,668 ± 92 | 67.0 ± 6.7 | 70,418 ± 7,766 | 0.11 | 2.50 | 0 | 0 |
| लक्ष्य-अंध | 0.5 | 0.25 ± 0.44 | 45 ± 80 | 14.1 ± 3.1 | 2,775 ± 4,999 | 1.80 | 0 | 20.35 | 20 |
| लक्ष्य-अंध | 1.0 | 3.85 ± 1.84 | 623 ± 301 | 26.6 ± 5.7 | 24,153 ± 13,364 | 0.55 | 0 | 17.45 | 0 |
| लक्ष्य-अंध | 2.0 | 18.25 ± 2.71 | 3,034 ± 471 | 34.1 ± 9.7 | 92,724 ± 15,690 | 0.17 | 0 | 1.35 | 0 |
- प्रति क्रिया। 1,902 क्रियाएँ पुष्ट हुईं। माध्यिका क्रिया बिट प्रति रिपोर्टेड जूल थी, अंतरचतुर्थक परिसर से के साथ। प्रति पुष्ट बिट जूल 300 K पर के कम से कम गुना थे, माध्यिका गुना के साथ। तल बिट प्रति जूल की अनुमति देता है।
- प्रति बंद कार्य जूल। शाखाओं पर माध्यिका आसान कार्यों के लिए 0.34 से 0.38 mJ, मध्यम के लिए 1.58 से 1.70 mJ और कठिन के लिए 4.05 से 4.28 mJ थी।
- चयनकर्ता, सीड द्वारा युग्मित (अन्वेषणात्मक, पोस्ट हॉक)। यह विश्लेषण रन के बाद चुना गया था, इसलिए यह अन्वेषणात्मक है। पर σ-नियम चयनकर्ता ने स्थिर कैस्केड की तुलना में प्रति रन 2.65 अधिक कार्य बंद किए (95% बूटस्ट्रैप अंतराल 1.5 से 3.8)। उसका रन 10,650 बिट प्रति जूल अधिक था (4,747 से 16,592)। पर उसने 0.9 अधिक बंद किए (0.55 से 1.25)। σ-नियम सीधे उस गियर पर जाता है जो पर्याप्त हो, इसलिए विफल हल्के प्रयासों के जूल बजट में बचे रहते हैं। प्रति बंद कार्य जूल बराबर थे: पर उन 4 कार्यों पर जिन्हें दोनों शाखाओं ने बंद किया, युग्मित अंतराल से µJ तक था (R-F1)।
- पैकेज क्रॉस-चेक। powermetrics ने, 30 s खिड़कियों पर गैर-संवादात्मक रूप से चलाए जाने पर, एजेंट के निष्क्रिय रहने के दौरान मशीन पर अन्य काम से लगभग 12.1 W CPU शक्ति और 13.6 W GPU शक्ति पढ़ी। एजेंट ने अपने मीटर पर लगभग 0.6 W जोड़ा। पृष्ठभूमि CPU शक्ति खिड़कियों के बीच लगभग 0.5 W बदली, इसलिए निष्क्रिय-घटाए गए पैकेज जूल ऋणात्मक निकले। प्रति-प्रक्रिया मीटर ही रन का मीटर है। D1 और D5 को एक अन्यथा निष्क्रिय मशीन पर वॉल मीटर चाहिए।
मिथ्याकारक परिणाम। सभी रन से पहले तय किए गए थे।
| ID | अवलोकन | परिणाम |
|---|---|---|
| R-F1 | माध्यिका में युग्मित प्रति-कार्य अंतर (σ-नियम घटा स्थिर कैस्केड) का 95% अंतराल हर बाध्यकारी स्तर पर शून्य को शामिल करता है | सक्रिय हुआ। पर, दोनों द्वारा बंद 4 कार्य: अंतराल से µJ। पर, कोई कार्य दोनों द्वारा बंद नहीं। जिन कार्यों को दोनों बंद करते हैं, उन पर जूल बराबर हैं |
| R-F2 | कोई भी एपिसोड अपने बजट से ऊपर समाप्त होता है | सक्रिय हुआ। 5,400 में से 36। पर σ-नियम 9 और स्थिर कैस्केड 7, 0.07% से 3.6% अधिक, जब अंतिम तुलना गार्ड के बाहर चली। पर लक्ष्य-अंध 20, 33% तक अधिक, ऐसे बजटों पर जो कुछ ही मीटर जाँचों जितने चौड़े थे |
| R-F3 | अव्यवहार्य कार्य स्तरों पर अस्वीकार रिकॉल 0.9 से कम, या 10% से अधिक अस्वीकार उन कार्य स्तरों पर जिन्हें कोई शाखा आधे सीडों में बंद करती है | सक्रिय हुआ। 41 अव्यवहार्य कार्य स्तरों पर रिकॉल 1.00। 13.1% अस्वीकार उन कार्य स्तरों पर पड़े जिन्हें किसी शाखा ने बंद किया |
| R-F4 | प्रति क्रिया est_j और reported_j के बीच Kendall का tau-b 0.8 से कम | कायम रहा। 4,000 क्रियाओं पर 0.96 |
| R-F5 | किसी भी स्थिति में रन का CV 0.25 से अधिक | बाध्यकारी स्तरों पर सक्रिय हुआ (0.29 से 1.80)। पर कायम रहा (0.09, 0.11, 0.17) |
| R-F6 | द्वारा कोटि-निर्धारण समाकलित द्वारा कोटि-निर्धारण से भिन्न है | सक्रिय हुआ। पर, का क्रम σ-नियम, स्थिर कैस्केड, लक्ष्य-अंध है। समाकलित लक्ष्य-अंध को पहला स्थान देता है। पर अंतिम दो की अदला-बदली होती है |
| R-F7 | कोई पुष्ट क्रिया प्रति बिट से नीचे | कायम रहा। सबसे निचली क्रिया गुना ऊपर थी |
| R-F8 | किसी बाध्यकारी स्तर पर लक्ष्य-अंध रन बेहतर चयनकर्ता के बराबर या अधिक | कायम रहा। पर 6,801 के विरुद्ध 2,775। पर 34,454 के विरुद्ध 24,153 |
रन क्या तय करता है।
- रसीदों से, क्रिया-दर-क्रिया और रन-दर-रन, पढ़ा जाता है, जैसा प्रस्ताव 5 और 6 माँगते हैं। ढीले बजट पर यह सीडों में स्थिर है।
- ही कोटि-निर्धारण है, और समाकलित नहीं है। ढीले बजट पर लक्ष्य-अंध एजेंट का रन सबसे ऊँचा था, जबकि उसने 28 के विरुद्ध 30 में से 18 कार्य बंद किए। उसकी विफलताएँ सस्ती थीं। पर का द्वार लगा है, इसलिए वह उस एजेंट को अंतिम स्थान देता है। यही कारण है कि खंड 2.3 द्वारा कोटि-निर्धारण करता है, को द्वार मानकर।
- अन्वेषणात्मक, पोस्ट हॉक: बाध्यकारी बजट के अंतर्गत σ-नियम चयनकर्ता ने स्थिर कैस्केड से अधिक कार्य बंद किए, और प्रति बंद कार्य जूल बराबर थे। लाभ इसमें है कि कौन-से कार्य बजट में समाते हैं, न कि उसी कार्य के सस्ते समापन में। खंड 8.11.2 बताता है कि बाद के रन क्या दोहराते हैं।
- अगले रन से पहले कार्यान्वयन के दो सुधार आते हैं। तुलना और रसीद लेखन संरक्षित क्षेत्र के भीतर चले जाते हैं। हर क्रिया से पहले एक मापित समापन लागत वसूली जाती है।
चित्र 4 ढीले बजट पर द्वार को मापित कोटि-निर्धारण के साथ रखता है।
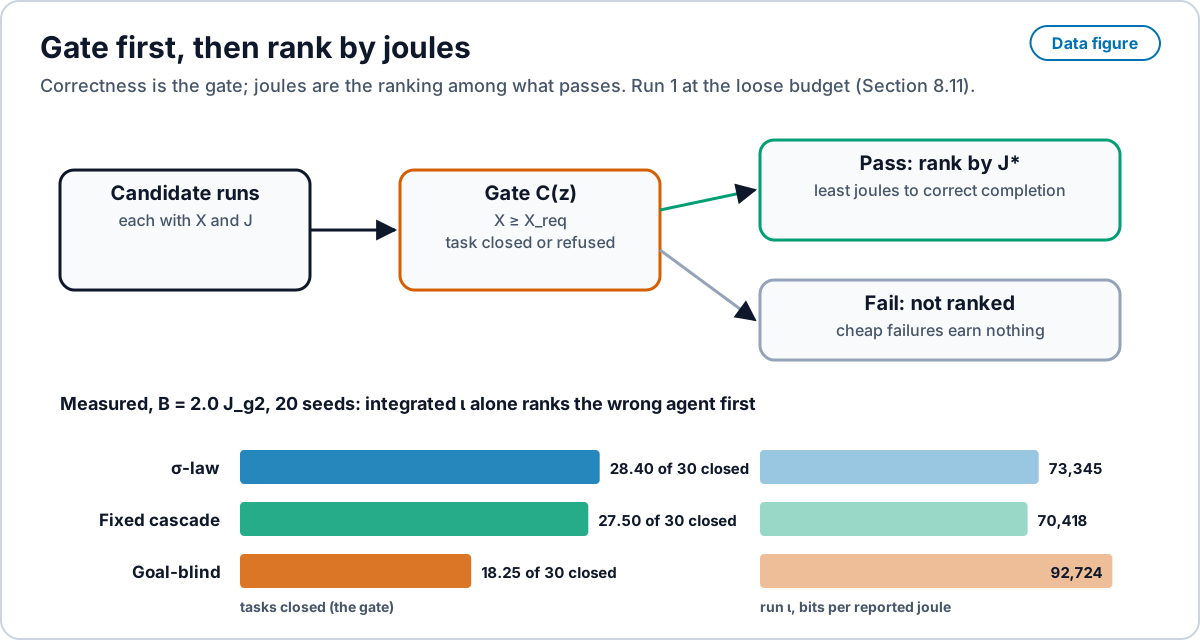
experiments/agency-run/results। एक PNG प्रति दी गई है। Open full size · PNG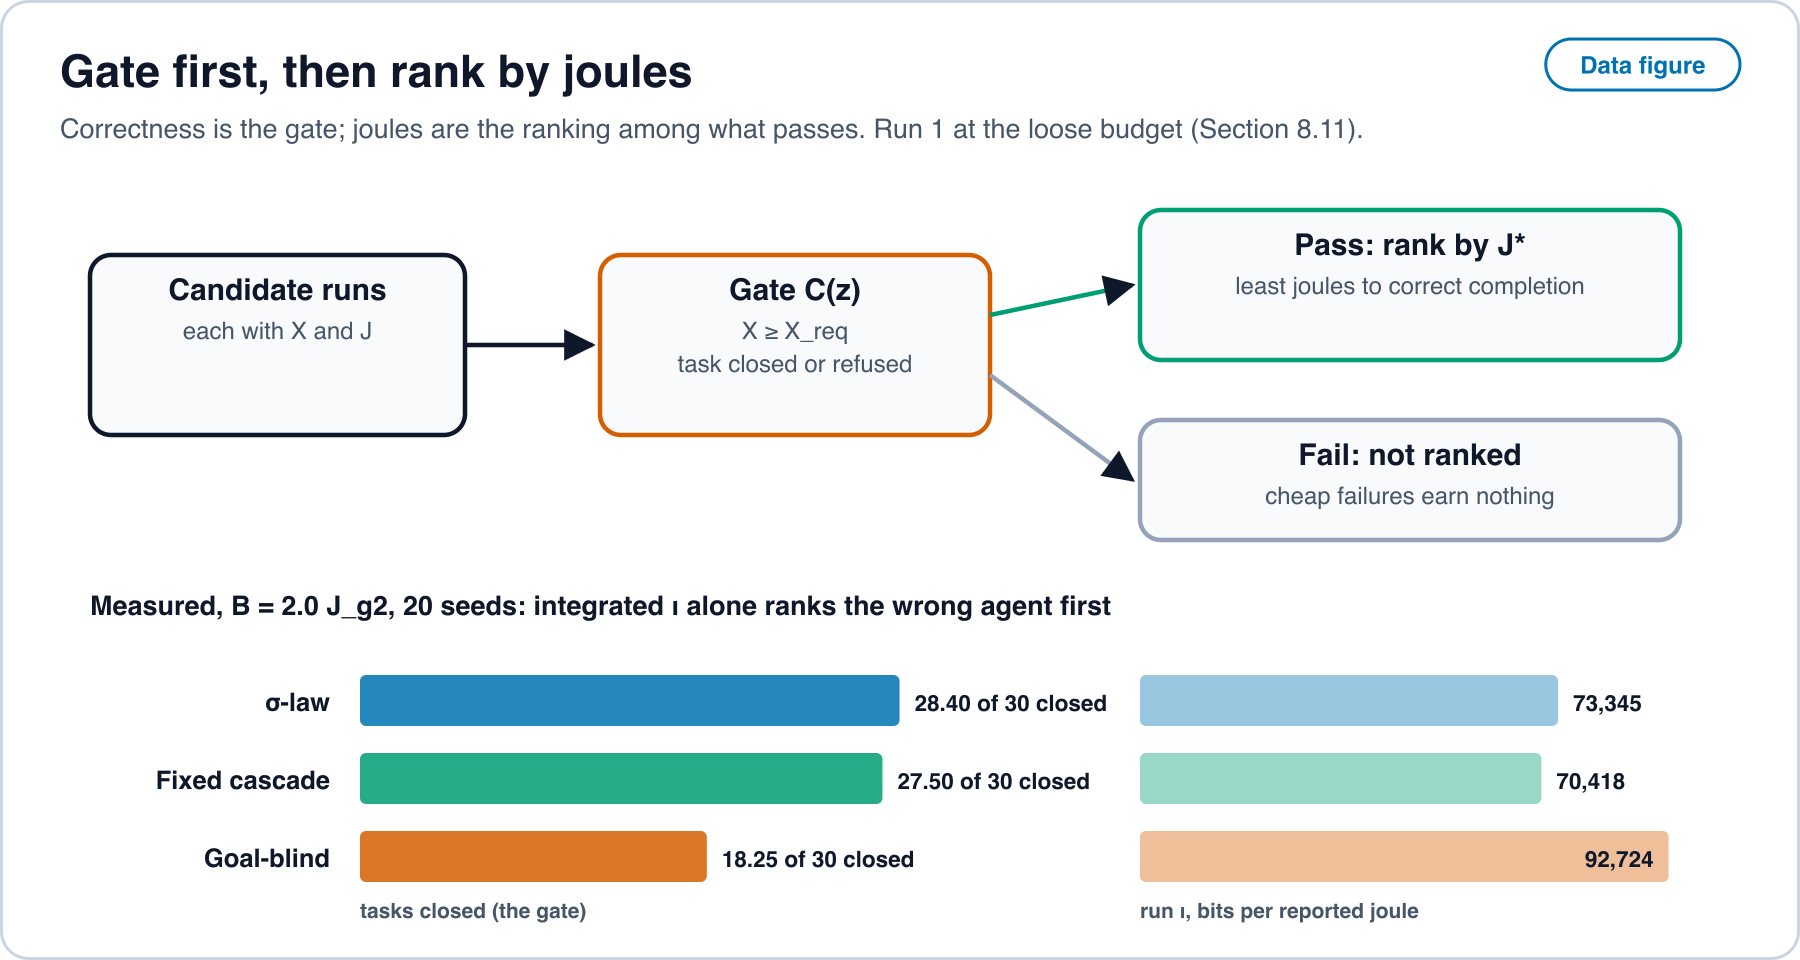
8.11.1 दूसरा रन: संरक्षित स्वीकारक, 40 सीड
यह रन वही कार्य वर्ग, वही गियर और वही तीन शाखाएँ है जो खंड 8.11 में थीं, उसी लैपटॉप पर। दूसरे रन का पूर्व-पंजीकरण सबसे पहले कमिट किया गया (610dd4c)। पायलट और लॉक किया गया अंशांकन उसके बाद आए (c88511f), और फिर मुख्य रन (920d7e2)। इस रन में पूर्वानुमान 1 का कोई सॉफ़्टवेयर समरूप नहीं है: एजेंट के पास न कोई घोषित क्रिया लागत है जो क्रिया समय के साथ घटती हो, न कोई स्थायी लागत जिसे वह नियंत्रित करता हो, इसलिए पूर्व-पंजीकरण बताता है कि खुराक-प्रतिक्रिया डिज़ाइन नहीं चलाया जाता।
विधि।
- गार्ड। किसी एपिसोड का हर जूल गार्ड के भीतर वसूला जाता है: चयन, हैश, गियर चरण, तुलना, रसीद और अंतिम रीडिंग। आरंभिक जाँच व्यय का उपयोग करती है। नियम वाली शाखाएँ गार्ड विफल होने पर अस्वीकार करती हैं। लक्ष्य-अंध शाखा काट दी जाती है।
- अस्वीकार दहलीज़। दोनों चयनकर्ता बजट-समाहन परीक्षणों के लिए अंशांकन लागतों के -क्वांटाइल का उपयोग करते हैं। को मुख्य रन से पहले अंशांकन रीप्ले से लॉक किया गया: , अंशांकन विभाजन पर रिकॉल 1.0 और परिशुद्धता लगभग 0.976 के साथ।
- बजट और सीड। प्रति कार्य, , जो अकेले g2 की पायलट माध्यिका है। स्तर 0.5 और 1.0 बाध्यकारी हैं: उनसे अधिक होने वाले पायलट अंश 0.98 और 0.4 हैं। स्तर 2.0 बाध्यकारी नहीं है (0.0067)। प्रति स्थिति 40 सीड हैं। कुल मिलाकर 10,800 एपिसोड चले।
- शांत विंडो। शांति प्राप्त नहीं हुई। प्रोब सीमा तक चले। आरंभ से पहले के अंतिम प्रोब ने, स्थानीय समय 21:46 पर, अन्य प्रक्रियाओं का CPU उपयोग एक कोर के लगभग 621% दर्ज किया, जिसमें mediaanalysisd और एडिटर सहायक प्रक्रियाएँ सबसे ऊपर थीं। आधार रेखा पैकेज शक्ति लगभग 21.4 W थी। मुख्य विंडो में पैकेज शक्ति लगभग 22.7 W थी। रन
quiet_window = noदर्ज करता है। - ऊर्जा लेबल। हर जूल
reported_jहै: एजेंट के लिए कर्नेल का प्रति-प्रक्रिया ऊर्जा अनुमान (proc_pid_rusageसेri_energy_nj), और जहाँ क्रॉस-चेक के लिए उपयोग हुआ वहाँ powermetrics से पैकेज आँकड़े।est_jसाइकिल गुणा J है, जो पायलट में लॉक किया गया।measured_jखाली है: कोई वॉल मीटर नहीं लगाया गया था। - पैकेज क्रॉस-चेक। मुख्य विंडो में प्रक्रिया मीटर ने 42.35 J पढ़ा। शुद्ध पैकेज जूल 121.81 J थे, जो प्रक्रिया के लगभग 2.88 गुना का अनुपात है। आधार रेखा पैकेज विचलन लगभग W था। क्योंकि
quiet_window = noहै, क्रॉस-चेक को अप्राप्य घोषित किया गया है। प्रति-प्रक्रिया मीटर ही रन का मीटर बना रहता है।
परिणाम। 40 सीडों पर माध्य ± मानक विचलन। एक रन का अर्थ है सभी 30 कार्यों पर एक बजट स्तर पर एक शाखा। CV विचरण गुणांक है, यानी मानक विचलन बटा माध्य। खंड 8.11 से तुलना के लिए मिलीजूल में रिपोर्ट किया गया है।
| शाखा | 30 में से बंद कार्य | (बिट) | (रिपोर्टेड, mJ) | (प्रति रिपोर्टेड जूल बिट) | का CV | अस्वीकार | कटौतियाँ | अधिव्यय | |
|---|---|---|---|---|---|---|---|---|---|
| σ-नियम | 0.5 | 0.62 ± 0.49 | 113 ± 89 | 59.5 ± 2.0 | 1,942 ± 1,525 | 0.785 | 29.38 | 0 | 0 |
| σ-नियम | 1.0 | 2.90 ± 1.74 | 523 ± 314 | 133.7 ± 13.8 | 4,150 ± 2,892 | 0.697 | 27.10 | 0 | 0 |
| σ-नियम | 2.0 | 22.73 ± 1.30 | 3,980 ± 206 | 197.3 ± 18.2 | 20,359 ± 2,388 | 0.117 | 7.28 | 0 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 0.5 | 0.57 ± 0.50 | 104 ± 90 | 60.1 ± 2.1 | 1,777 ± 1,548 | 0.871 | 29.43 | 0 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 1.0 | 2.67 ± 1.25 | 483 ± 226 | 140.3 ± 13.5 | 3,593 ± 1,948 | 0.542 | 27.32 | 0 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 2.0 | 19.93 ± 1.42 | 3,509 ± 227 | 201.2 ± 20.4 | 17,684 ± 2,909 | 0.164 | 10.07 | 0 | 0 |
| लक्ष्य-अंध | 0.5 | 0.12 ± 0.33 | 23 ± 61 | 35.4 ± 11.6 | 513 ± 1,397 | 2.723 | 0 | 22.85 | 0 |
| लक्ष्य-अंध | 1.0 | 1.00 ± 0.93 | 181 ± 169 | 72.0 ± 19.5 | 2,661 ± 2,579 | 0.969 | 0 | 20.00 | 0 |
| लक्ष्य-अंध | 2.0 | 10.65 ± 2.27 | 1,859 ± 400 | 97.3 ± 30.1 | 20,302 ± 5,766 | 0.284 | 0 | 8.70 | 0 |
- प्रति क्रिया। 7,960 क्रियाएँ चलीं। 2,448 पुष्ट हुईं।
est_jऔरreported_jके बीच Kendall का tau-b 4,000 क्रियाओं पर 0.942 था। माध्यिका क्रिया लगभग बिट प्रति रिपोर्टेड जूल थी। हर पुष्ट क्रिया प्रति बिट से बहुत ऊपर थी: सबसे निचली उस तल के लगभग गुना थी। - अस्वीकार। 49 अव्यवहार्य युग्मों पर रिकॉल 1.0 था। 5,223 अस्वीकार हुए। किसी शाखा द्वारा बंद किए गए कार्यों पर हिस्सा लगभग 0.081 था।
- अधिव्यय। शून्य एपिसोड बजट से ऊपर समाप्त हुए। अधिकतम अधिव्यय अंश था: हर एपिसोड बजट के भीतर समाप्त हुआ।
- चयनकर्ता, सीड द्वारा युग्मित। यह विश्लेषण पूर्व-पंजीकरण में घोषित था। पर σ-नियम चयनकर्ता ने स्थिर कैस्केड की तुलना में प्रति रन 2.8 अधिक कार्य बंद किए (95% बूटस्ट्रैप अंतराल 2.3 से 3.275)। उसका रन 2,674 बिट प्रति जूल अधिक था (1,831 से 3,504)। 40 में से 39 सीडों पर σ-नियम चयनकर्ता ने अधिक बंद किए। और पर बंद-कार्य अंतर के अंतराल शून्य को शामिल करते हैं। ये परिणाम कोई मिथ्याकारक सक्रिय नहीं करते।
मिथ्याकारक परिणाम। सभी रन से पहले तय किए गए थे। तालिका दूसरे रन का परिणाम पहले रन के परिणाम के साथ बताती है।
| ID | अवलोकन | रन 2 | रन 1 |
|---|---|---|---|
| R-F1 | हर बाध्यकारी स्तर पर, माध्यिका में युग्मित प्रति-कार्य अंतर (σ-नियम घटा स्थिर कैस्केड) का 95% अंतराल शून्य को शामिल करता है या उससे अधिक है | कायम रहा, क्योंकि कोई अंतराल नहीं बन सका: पर कोई कार्य दोनों द्वारा बंद नहीं हुआ, और पर एक हुआ। साझा-कार्य जूल कोई σ-नियम बचत नहीं दिखाते | सक्रिय हुआ |
| R-F2 | कोई भी एपिसोड अपने बजट से ऊपर समाप्त होता है | कायम रहा। 10,800 में से 0। गार्ड तुलना, रसीद और अंतिम रीडिंग को वसूलता है | सक्रिय हुआ |
| R-F3 | अव्यवहार्य युग्मों पर अस्वीकार रिकॉल 0.9 से कम, या 10% से अधिक अस्वीकार उन युग्मों पर जिन्हें कोई शाखा बंद करती है | कायम रहा। 49 अव्यवहार्य युग्मों पर रिकॉल 1.0। किसी शाखा द्वारा बंद कार्यों पर हिस्सा लगभग 0.081। -क्वांटाइल अस्वीकार दहलीज़ रन 1 से हुआ बदलाव है | सक्रिय हुआ |
| R-F4 | प्रति क्रिया est_j और reported_j के बीच Kendall का tau-b 0.8 से कम | कायम रहा। 4,000 क्रियाओं पर 0.942 | कायम रहा |
| R-F5 | किसी भी स्थिति में रन का CV 0.25 से अधिक | बाध्यकारी स्तरों पर (0.54 से 2.72) और पर लक्ष्य-अंध शाखा के लिए (0.284) सक्रिय हुआ। पर दोनों चयनकर्ताओं के लिए कायम रहा (0.117, 0.164) | सक्रिय हुआ |
| R-F6 | द्वारा कोटि-निर्धारण समाकलित द्वारा कोटि-निर्धारण से भिन्न है | सक्रिय हुआ। पर, का क्रम σ-नियम, स्थिर कैस्केड, लक्ष्य-अंध है। समाकलित का क्रम σ-नियम, लक्ष्य-अंध, स्थिर कैस्केड है | सक्रिय हुआ |
| R-F7 | कोई पुष्ट क्रिया प्रति बिट से नीचे | कायम रहा। सबसे निचली क्रिया लगभग गुना ऊपर थी | कायम रहा |
| R-F8 | किसी बाध्यकारी स्तर पर लक्ष्य-अंध रन बेहतर चयनकर्ता के बराबर या अधिक | कायम रहा। पर 1,942 के विरुद्ध 513। पर 4,150 के विरुद्ध 2,661 | कायम रहा |
रन क्या तय करता है।
- गार्ड R-F2 को बंद कर देता है। शून्य अधिव्यय।
- अस्वीकार क्वांटाइल R-F3 को बंद कर देता है। रिकॉल 1.0 बना रहता है और बंद किए जा सकने वाले कार्यों पर अस्वीकारों का हिस्सा 10% से नीचे आ जाता है।
- कोटि-निर्धारण बना रहता है। समाकलित ढीले बजट पर अब भी उससे असहमत है (R-F6)।
- बाध्यकारी बजटों पर रन अब भी सीडों में अस्थिर है (R-F5)।
- R-F1 केवल इसलिए कायम रहा क्योंकि दोनों चयनकर्ताओं द्वारा बंद किए गए कार्य अंतराल बनाने के लिए बहुत कम थे। कोई भी रन σ-नियम चयनकर्ता को कम जूल में किसी साझा कार्य को बंद करते हुए नहीं दिखाता। पर सीड द्वारा युग्मित लाभ अधिक बंद कार्य है, न कि उन्हीं कार्यों के सस्ते समापन।
8.11.2 दूसरी मशीन: पैकेज ऊर्जा काउंटर के साथ एक प्रतिकृति
यह रन खंड 8.11.1 के दूसरे-रन प्रोटोकॉल को एक भिन्न ऊर्जा काउंटर वाली दूसरी मशीन पर दोहराता है। यह चयनकर्ता तुलना की प्रतिकृति है, ऊर्जा का मापन नहीं। कोड, रसीदें और सारांश experiments/agency-run में हैं: PREREGISTRATION_v2_jetson.md और उसका संशोधन 1, results_jetson/summary.md (भाग A) और results_jetson_cyc/summary.md (भाग B)। पूर्व-पंजीकरण परिशिष्ट सबसे पहले कमिट किया गया (cb059f0), फिर मीटर बैकएंड और हार्नेस (1938577), फिर संशोधन 1 (7703822)। भाग A का पायलट (6ddd086) और मुख्य रन (a652503) उसके बाद आए, फिर भाग B का पायलट (3fde1fb) और मुख्य रन (1bb2444)।
विधि।
- मशीन। 14-कोर x86 प्रोसेसर वाला एक Linux लैपटॉप: 2 थ्रेड प्रति कोर वाले 6 परफ़ॉर्मेंस कोर और 8 एफ़िशिएंसी कोर। टर्बो बंद था। हर कोर को उसकी आधार आवृत्ति पर पिन किया गया: परफ़ॉर्मेंस कोर पर 2.6 GHz और एफ़िशिएंसी कोर पर 1.9 GHz। एजेंट एक परफ़ॉर्मेंस-कोर थ्रेड पर पिन होकर, एक समय में एक एपिसोड, चला। ब्लॉकों के दौरान एजेंट-कोर की माध्यिका आवृत्ति 2.6 GHz थी। रन के बाद मूल सेटिंग्स बहाल कर दी गईं।
- अपरिवर्तित। कार्य, विधेय, युग्मित बिट, गियर g0 से g2, तीनों शाखाएँ, गार्ड, अस्वीकार रीप्ले, बजट स्तर , 40 सीड और प्रति भाग 10,800 एपिसोड, मिथ्याकारक R-F1 से R-F8 और सीड द्वारा युग्मित विश्लेषण वही हैं जो खंड 8.11.1 के हैं।
- ऊर्जा काउंटर। RAPL (Running Average Power Limit) प्रोसेसर का ऑन-चिप पैकेज ऊर्जा काउंटर है। हर अंतराल पर पैकेज जूल घटा उस ब्लॉक की निष्क्रिय आधार रेखा शक्ति गुणा अंतराल के सेकंड वसूले गए। RAPL चिप के भीतर एक मॉडल और सेंसर है, वॉल मीटर नहीं। यह पैकेज पर हर प्रक्रिया को गिनता है।
- शांत विंडो। शांति प्राप्त नहीं हुई:
quiet_window = no। एक CI (सतत एकीकरण) रनर पूरे समय मशीन पर Rust कोड बिल्ड करता रहा। आरंभ से पहले के 40 प्रोबों ने अन्य प्रक्रियाओं को 1.0 से 20.0 कोर तक उपयोग करते और पैकेज शक्ति 2.3 से 28.7 W तक देखी। प्रति-ब्लॉक द्वार भाग A में 360 में से 180 ब्लॉकों से पहले और भाग B में 360 में से 244 से पहले पूरा हुआ। 98 और 208 ब्लॉक अपनी पूरी अवधि में शांत रहे। - भाग A। एजेंट का मीटर हर क्रिया से पहले और बाद में पढ़ा गया RAPL है। हर आँकड़ा
reported_jहै। - भाग B। संशोधन 1 ने यह भाग किसी भी पायलट से पहले जोड़ा, क्योंकि एक हार्नेस परीक्षण ने दिखाया कि क्रियाएँ लगभग 0.01 से 6 ms चलती हैं जबकि RAPL लगभग हर 1 ms पर लगभग 5 से 60 mJ के चरणों में अद्यतन होता है। एजेंट का मीटर
est_jहै: एजेंट थ्रेड के यूज़र साइकिल गुणा । को भाग B के पायलट में RAPL पर, निष्क्रिय को घटाकर, 3 s के 8 दौरों में, दूसरे प्रयास में अंशांकित किया गया: J प्रति साइकिल, 62,516,635,701 साइकिलों पर 41.11 J शुद्ध पैकेज ऊर्जा से। भाग B का हर जूल आँकड़ाest_jहै। उसके साथ लॉग किए गए RAPL आँकड़ेreported_jही रहते हैं। - लेबल। दोनों भागों में
measured_jखाली है। कोई वॉल मीटर या शंट मीटर नहीं लगाया गया था। - शाखाओं के नाम। शाखाओं के नाम और उनके कोड फ़ील्ड खंड 8.3 का पालन करते हैं। लक्ष्य-अंध आधार रेखा
blindहै।
भाग A के परिणाम: प्रति क्रिया पढ़ा गया RAPL। 40 सीडों पर माध्य ± मानक विचलन। जूल में reported_j है, जैसा सारांश में है। स्तर 0.5, 1.0 और 2.0 तीनों बाध्यकारी हैं: पायलट g2 रनों के 0.647, 0.40 और 0.353 उनसे अधिक होते हैं।
| शाखा | 30 में से बंद कार्य | (बिट) | (रिपोर्टेड, J) | (प्रति रिपोर्टेड जूल बिट) | का CV | अस्वीकार | कटौतियाँ | अधिव्यय | |
|---|---|---|---|---|---|---|---|---|---|
| σ-नियम | 0.5 | 0.00 | 0 | 0.0018 | 0 | लागू नहीं | 30.00 | 0.00 | 323 |
| σ-नियम | 1.0 | 0.00 | 0 | 0.0002 | 0 | लागू नहीं | 30.00 | 0.00 | 322 |
| σ-नियम | 2.0 | 1.00 ± 0.39 | 181 ± 71 | 0.0018 ± 0.0336 | 14,427 ± 18,680 | 1.295 | 29.00 | 0.00 | 322 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 0.5 | 0.00 | 0 | -0.0008 | 0 | लागू नहीं | 30.00 | 0.00 | 326 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 1.0 | 0.00 | 0 | -0.0005 | 0 | लागू नहीं | 30.00 | 0.00 | 324 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 2.0 | 1.00 ± 0.51 | 181 ± 91 | 0.0107 ± 0.0286 | 15,451 ± 23,767 | 1.538 | 29.00 | 0.00 | 320 |
| लक्ष्य-अंध | 0.5 | 0.00 | 0 | 0.0026 | 0 | लागू नहीं | 0.00 | 30.00 | 327 |
| लक्ष्य-अंध | 1.0 | 0.00 | 0 | 0.0009 | 0 | लागू नहीं | 0.00 | 30.00 | 323 |
| लक्ष्य-अंध | 2.0 | 0.28 ± 0.45 | 50 ± 82 | 0.0019 ± 0.0180 | 3,801 ± 13,749 | 3.618 | 0.00 | 28.90 | 321 |
- काउंटर विभेदन। माध्यिका एपिसोड लगभग 0.04 ms चला। 10,800 में से 10,075 एपिसोडों ने पैकेज काउंटर में कोई बदलाव नहीं देखा। 10,549 का
reported_jनिष्क्रिय घटाने के बाद शून्य या उससे कम था। - बजट। की पायलट माध्यिकाएँ से J तक थीं, माध्यिका J। गार्ड की आरंभिक दहलीज़ 0.117 J थी। तीनों स्तरों पर 30 में से क्रमशः 30, 30 और 28 कार्यों के लिए बजट उससे नीचे थे, इसलिए नियम वाली शाखाओं ने लगभग हर कार्य अस्वीकार किया।
- अधिव्यय। हर स्थिति ने 320 से 327 अधिव्यय दर्ज किए। अधिकतम अधिव्यय अंश 10.86 था। जो वसूली अधिकांश क्रियाओं के लिए शून्य और कुछ के लिए पूरा एक काउंटर चरण पढ़ती है, वह कुछ मिलीजूल का बजट नहीं थाम सकती।
- प्रति क्रिया। 137 क्रियाएँ चलीं। 91 पुष्ट हुईं। 44 क्रियाओं ने शून्य पढ़ा। 26 पुष्ट क्रियाओं ने शून्य या उससे कम पढ़ा।
est_jऔरreported_jके बीच Kendall का tau-b 93 क्रियाओं पर 0.368 था। - क्रॉस-चेक। ब्लॉक पैकेज शुद्ध 3.445 J था, एपिसोडों पर जोड़े गए 2.737 J के विरुद्ध, अनुपात 0.794। निष्क्रिय पैकेज शक्ति रन से पहले 4.01 W और बाद में 5.55 W थी। क्रॉस-चेक को अप्राप्य घोषित किया गया है।
- चयनकर्ता, सीड द्वारा युग्मित। पर बंद-कार्य अंतर 0 था (95% बूटस्ट्रैप अंतराल से )। रन अंतर 1,328 बिट प्रति रिपोर्टेड जूल था ( से )। 40 में से 30 सीड बराबर रहे। 0.5 और 1.0 पर किसी शाखा ने कोई कार्य बंद नहीं किया।
भाग B के परिणाम: साइकिल गणना गुणा एक RAPL-अंशांकित स्थिरांक। 40 सीडों पर माध्य ± मानक विचलन। जूल में est_j है, जैसा सारांश में है। स्तर 0.5 और 1.0 बाध्यकारी हैं: पायलट g2 रनों के 0.98 और 0.40 उनसे अधिक होते हैं। स्तर 2.0 बाध्यकारी नहीं है (0.0)।
| शाखा | 30 में से बंद कार्य | (बिट) | (अनुमानित, J) | (प्रति अनुमानित जूल बिट) | का CV | अस्वीकार | कटौतियाँ | अधिव्यय | |
|---|---|---|---|---|---|---|---|---|---|
| σ-नियम | 0.5 | 1.10 ± 0.98 | 200 ± 178 | 0.0345 ± 0.0017 | 6,027 ± 5,458 | 0.906 | 28.90 | 0.00 | 0 |
| σ-नियम | 1.0 | 8.75 ± 3.14 | 1,574 ± 565 | 0.0805 ± 0.0098 | 20,519 ± 8,516 | 0.415 | 21.25 | 0.00 | 0 |
| σ-नियम | 2.0 | 28.60 ± 0.98 | 4,882 ± 154 | 0.1008 ± 0.0234 | 50,667 ± 10,088 | 0.199 | 1.40 | 0.00 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 0.5 | 1.15 ± 0.92 | 208 ± 167 | 0.0366 ± 0.0013 | 5,833 ± 4,757 | 0.816 | 28.85 | 0.00 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 1.0 | 9.22 ± 3.07 | 1,660 ± 551 | 0.0813 ± 0.0106 | 21,412 ± 8,130 | 0.380 | 20.77 | 0.00 | 0 |
| स्थिर कैस्केड (सबसे सस्ता पहले) | 2.0 | 27.77 ± 2.30 | 4,745 ± 377 | 0.1099 ± 0.0339 | 47,108 ± 13,216 | 0.281 | 2.23 | 0.00 | 0 |
| लक्ष्य-अंध | 0.5 | 0.20 ± 0.46 | 36 ± 84 | 0.0210 ± 0.0055 | 1,722 ± 3,927 | 2.280 | 0.00 | 21.50 | 0 |
| लक्ष्य-अंध | 1.0 | 3.73 ± 2.12 | 667 ± 381 | 0.0436 ± 0.0140 | 16,393 ± 9,246 | 0.564 | 0.00 | 16.68 | 0 |
| लक्ष्य-अंध | 2.0 | 15.65 ± 2.50 | 2,662 ± 433 | 0.0499 ± 0.0160 | 57,266 ± 14,596 | 0.255 | 0.00 | 4.17 | 0 |
- प्रति क्रिया। 7,800 क्रियाएँ चलीं। 3,847 पुष्ट हुईं। माध्यिका क्रिया 69,892 बिट प्रति अनुमानित जूल थी, अंतरचतुर्थक परिसर 35,759 से 146,697 के साथ। हर पुष्ट क्रिया प्रति बिट से बहुत ऊपर थी: सबसे निचली उस तल के लगभग गुना थी, माध्यिका लगभग गुना।
- अस्वीकार। 45 अव्यवहार्य युग्मों पर रिकॉल 1.0 था। 4,136 अस्वीकार हुए। किसी शाखा द्वारा बंद किए गए कार्यों पर हिस्सा लगभग 0.071 था।
- अधिव्यय। शून्य एपिसोड बजट से ऊपर समाप्त हुए। अधिकतम अधिव्यय अंश था।
- साझा कार्य। पर, 9 कार्य दोनों चयनकर्ताओं द्वारा बंद हुए। माध्यिका में युग्मित प्रति-कार्य अंतर (σ-नियम घटा स्थिर कैस्केड) का माध्य J था (95% अंतराल से , Wilcoxon )। पर एक कार्य दोनों द्वारा बंद हुआ, अंतर J के साथ। पर, 29 कार्य दोनों द्वारा बंद हुए, माध्य अंतर J के साथ ( से , )।
- चयनकर्ता, सीड द्वारा युग्मित। पर σ-नियम चयनकर्ता ने स्थिर कैस्केड की तुलना में प्रति रन 0.825 अधिक कार्य बंद किए (95% बूटस्ट्रैप अंतराल 0.125 से 1.575)। उसका रन 3,559 बिट प्रति अनुमानित जूल अधिक था ( से )। 40 में से 9 सीड σ-नियम चयनकर्ता के पक्ष में रहे और 27 बराबर रहे। पर बंद-कार्य अंतर था ( से )। पर यह था ( से )।
- काउंटर के विरुद्ध अनुमान। हर एपिसोड के
est_jऔर उसी एपिसोड के RAPL पैकेज शुद्ध के बीच Kendall का tau-b 4,000 एपिसोडों पर था। 10,800 में से 5,258 एपिसोडों ने पैकेज काउंटर में कोई बदलाव नहीं देखा। ब्लॉकों पर जोड़ने पर,est_j17.14 J RAPL पैकेज शुद्ध के विरुद्ध 23.23 J था, अनुपात 1.355। निष्क्रिय पैकेज शक्ति रन से पहले 9.37 W और बाद में 3.17 W थी। क्रॉस-चेक को अप्राप्य घोषित किया गया है।
मिथ्याकारक परिणाम। सभी रन से पहले तय किए गए थे। भाग B, संशोधन 1 के अनुसार, R-F4 को RAPL के विरुद्ध एपिसोड परीक्षण से बदलता है। रन 2 में और यहाँ के दोनों भागों में, “कायम रहा” का अर्थ है कि अवलोकन घटित नहीं हुआ।
| ID | अवलोकन | भाग A (प्रति क्रिया RAPL) | भाग B (साइकिल मॉडल) | रन 2 |
|---|---|---|---|---|
| R-F1 | हर बाध्यकारी स्तर पर, माध्यिका में युग्मित प्रति-कार्य अंतर (σ-नियम घटा स्थिर कैस्केड) का 95% अंतराल शून्य को शामिल करता है या उससे अधिक है | कायम रहा, क्योंकि कोई अंतराल नहीं बन सका: एक कार्य दोनों द्वारा बंद हुआ, पर, अंतर J के साथ, और अन्य स्तरों पर कोई नहीं | कायम रहा, क्योंकि अवलोकन को हर बाध्यकारी स्तर चाहिए और पर केवल एक साझा कार्य है ( J) और कोई अंतराल नहीं। पर अंतराल शून्य को शामिल करता है | कायम रहा |
| R-F2 | कोई भी एपिसोड अपने बजट से ऊपर समाप्त होता है | सक्रिय हुआ। प्रति स्थिति 320 से 327 | कायम रहा। 10,800 में से 0 | कायम रहा |
| R-F3 | अव्यवहार्य युग्मों पर अस्वीकार रिकॉल 0.9 से कम, या 10% से अधिक अस्वीकार उन युग्मों पर जिन्हें कोई शाखा बंद करती है | कायम रहा। 88 युग्मों पर रिकॉल 1.0। हिस्सा 0.0011 | कायम रहा। 45 युग्मों पर रिकॉल 1.0। हिस्सा 0.071 | कायम रहा |
| R-F4 | भाग A: प्रति क्रिया est_j और reported_j के बीच Kendall का tau-b 0.8 से कम। भाग B: एपिसोड est_j और एपिसोड RAPL शुद्ध के बीच tau-b 0.8 से कम | सक्रिय हुआ। 93 क्रियाओं पर 0.368 | सक्रिय हुआ। 4,000 एपिसोडों पर | कायम रहा |
| R-F5 | किसी भी स्थिति में रन का CV 0.25 से अधिक | सक्रिय हुआ (1.295 से 3.618) | सक्रिय हुआ। बाध्यकारी स्तरों पर 0.380 से 2.280। पर: σ-नियम 0.199, स्थिर कैस्केड 0.281, लक्ष्य-अंध 0.255 | सक्रिय हुआ |
| R-F6 | द्वारा कोटि-निर्धारण समाकलित द्वारा कोटि-निर्धारण से भिन्न है | सक्रिय हुआ। पर, का क्रम σ-नियम, स्थिर कैस्केड, लक्ष्य-अंध है। समाकलित स्थिर कैस्केड को पहला स्थान देता है | सक्रिय हुआ। पर, का क्रम σ-नियम, स्थिर कैस्केड, लक्ष्य-अंध है। समाकलित का क्रम लक्ष्य-अंध, σ-नियम, स्थिर कैस्केड है | सक्रिय हुआ |
| R-F7 | कोई पुष्ट क्रिया प्रति बिट से नीचे | सक्रिय हुआ। 26 पुष्ट क्रियाओं ने शून्य या उससे कम पढ़ा, जो उन्हें तल से नीचे रखता है। यह काउंटर क्वांटीकरण है | कायम रहा। सबसे निचली क्रिया लगभग गुना ऊपर थी | कायम रहा |
| R-F8 | किसी बाध्यकारी स्तर पर लक्ष्य-अंध रन बेहतर चयनकर्ता के बराबर या अधिक | सक्रिय हुआ। और पर हर शाखा 0 पढ़ती है | कायम रहा। पर 6,027 के विरुद्ध 1,722। पर 21,412 के विरुद्ध 16,393 | कायम रहा |
प्रतिकृति क्या तय करती है।
- प्रति-क्रिया RAPL एक मिलीसेकंड से छोटी क्रियाओं को माप नहीं सकता। अधिकांश एपिसोडों ने कोई काउंटर अद्यतन नहीं देखा, इसलिए गार्ड ने केवल क्वांटीकरण के कारण अस्वीकार किया या अधिव्यय किया। भाग A एक मीटर-विभेदन परिणाम है। यह चयनकर्ताओं के बारे में कुछ नहीं कहता।
- साइकिल मीटर के साथ, चयन परिणाम का चिह्न पर रन 2 जैसा ही है: σ-नियम चयनकर्ता ने प्रति रन अधिक कार्य बंद किए। लाभ छोटा है (2.8 के विरुद्ध 0.825), और इस मशीन पर स्तर 2.0 बाध्यकारी नहीं था। बाध्यकारी स्तरों पर अंतराल शून्य को शामिल करते हैं।
- साइकिल मॉडल ने एपिसोड-दर-एपिसोड पैकेज काउंटर का अनुसरण नहीं किया (tau-b ), और उसका ब्लॉक योग काउंटर के शुद्ध का 1.355 गुना था। भाग B के जूल क्रियाओं का कोटि-निर्धारण साइकिलों से करते हैं। वे ऊर्जा रीडिंग नहीं हैं।
- साझा-कार्य जूल यहाँ भी कोई σ-नियम बचत नहीं दिखाते। जहाँ σ-नियम चयनकर्ता लाभ पाता है, वहाँ वह बंद कार्यों में लाभ पाता है, उसी कार्य के सस्ते समापन में नहीं।
- इस खंड का कोई भी आँकड़ा
measured_jनहीं है।
चित्र 5 तीनों रनों के बंद-कार्य परिणामों को साथ-साथ रखता है।
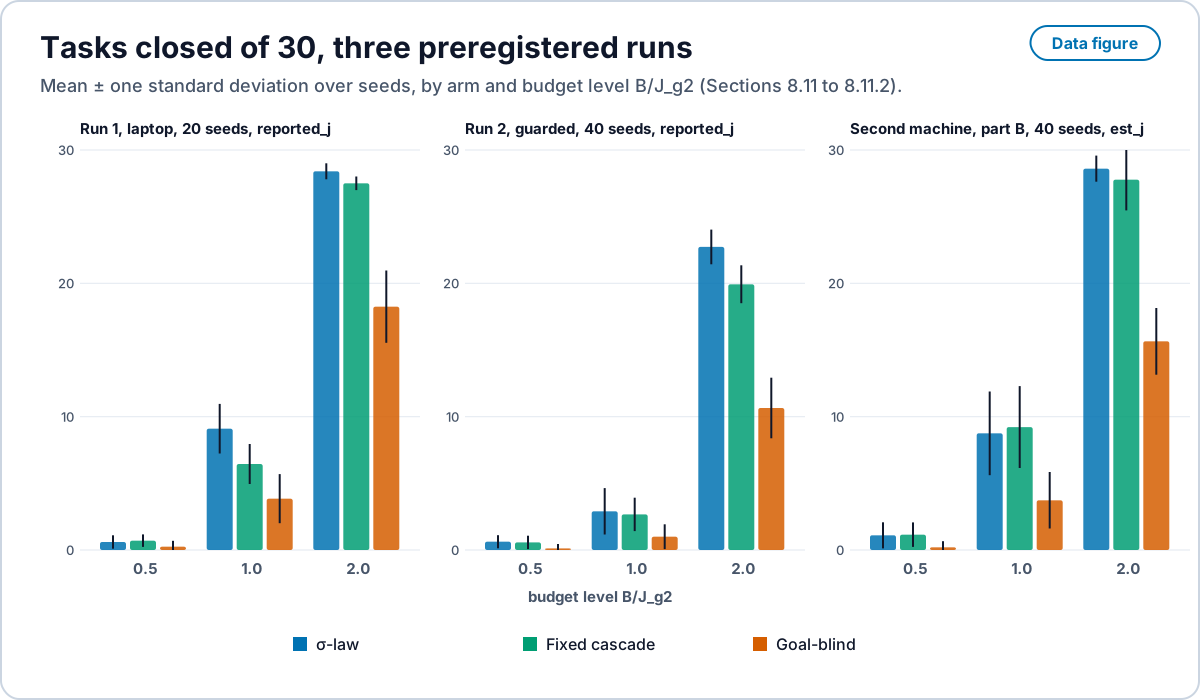
experiments/agency-run/results, results2 और results_jetson_cyc। एक PNG प्रति दी गई है। Open full size · PNG
क्या दोहराया जाता है, और क्या नहीं। रन 1 का चयनकर्ता परिणाम अन्वेषणात्मक था। बाद के दो रनों ने पूर्व-पंजीकरण के अंतर्गत इसका परीक्षण किया।
| रन 1 का दावा (अन्वेषणात्मक) | रन 2 (पूर्व-पंजीकृत) | दूसरी मशीन, भाग B (पूर्व-पंजीकृत) |
|---|---|---|
| पर अधिक कार्य बंद: +2.65 (1.5 से 3.8) | दोहराया नहीं गया। अंतराल शून्य को शामिल करता है | दोहराया नहीं गया। ( से ) |
| पर अधिक कार्य बंद: +0.9 (0.55 से 1.25) | दोहराया गया। +2.8 (2.3 से 3.275) | दोहराया गया। +0.825 (0.125 से 1.575) |
| प्रति बंद कार्य जूल | बराबर। कोई साझा-कार्य बचत नहीं | बराबर। साझा-कार्य अंतराल शून्य को शामिल करते हैं |
दोहराया गया परिणाम सीमित है। सबसे ढीले बजट स्तर पर σ-नियम चयनकर्ता दो मशीनों पर स्थिर कैस्केड से अधिक कार्य बंद करता है। कोई भी रन उसी बंद कार्य के लिए कम जूल नहीं दिखाता, और रन 1 का बाध्यकारी-बजट लाभ दोहराया नहीं गया। भाग A एक मीटर-विभेदन परिणाम है और किसी भी दावे का परीक्षण नहीं करता।
अगले रन के लिए मापन प्रोटोकॉल। दोनों भाग मीटर पर विफल होते हैं, इसलिए चयनकर्ताओं का फिर से परीक्षण होने से पहले प्रोटोकॉल बदलता है।
- निष्क्रिय मशीन। किसी और की कोई चीज़ बंद न करें। शांत विंडो की प्रतीक्षा करें, या उसे निर्धारित करें: पूरे रन के लिए अन्य प्रक्रियाएँ 0.5 कोर या उससे कम पर,
quiet_window = yesदर्ज करते हुए। यदि शांति नहीं मिलती, तो रन शुरू नहीं होता। - वॉल या शंट मीटर। एक वॉल शक्ति मीटर लगाएँ, या आपूर्ति रेल पर एक शंट मीटर, जिसका सैंपलिंग एक क्रिया से तेज़ हो। केवल उसकी रीडिंग ही
measured_jभरती हैं। - पहले विभेदन जाँच। पायलट से पहले, माध्यिका क्रिया अवधि के विरुद्ध मीटर का अद्यतन अंतराल और चरण आकार दर्ज करें। यदि मीटर एक क्रिया को अलग नहीं कर सकता, तो क्रियाओं के ब्लॉकों को मापें और गणना के अनुसार आवंटित करें, और यह पूर्व-पंजीकरण में बताएँ।
- अनुमान को मीटर पर अंशांकित करें। ब्लॉक स्तर पर वॉल या शंट मीटर पर
est_jफ़िट करें, औरest_jके गार्ड को चलाने से पहले R-F4 का कायम रहना अनिवार्य करें। - पिन करें और दर्ज करें। आवृत्ति पिन करें, पहले और बाद में निष्क्रिय आधार रेखाएँ दर्ज करें, विचलन रिपोर्ट करें, और पैकेज काउंटर को एक लेबल किए गए क्रॉस-चेक के रूप में रखें।
- कार्य समापन प्राथमिक है। अगले रन का पूर्व-पंजीकरण कार्य समापन को प्राथमिक अंतिम बिंदु बनाता है: हर बजट स्तर पर बंद कार्यों में सीड द्वारा युग्मित अंतर (σ-नियम घटा स्थिर कैस्केड), स्तरों पर Holm स्टेप-डाउन संशोधन के साथ। साझा-कार्य जूल (R-F1) द्वितीयक हैं।
8.12 रिपोर्टिंग
परिणाम के साथ सभी रसीदें, कच्चे मीटर ट्रेस, निष्क्रिय आधार रेखाएँ और विश्लेषण कोड प्रकाशित करें। मापित, रिपोर्टेड और अनुमानित जूल अलग-अलग स्तंभों में रिपोर्ट करें। कभी स्तरों के पार योग न करें। बताएँ कि कौन-से मिथ्याकारक सक्रिय हुए, उतनी ही प्रमुखता से जितनी उत्तीर्ण होने वालों को। हर रन Takahashi और Hayashi की जाँच-सूची का भी उत्तर देता है [239]: लेखांकन सीमा; ऊर्जा संतुलन के पद (संग्रहीत ऊर्जा और निर्यातित कार्य, या यह कथन कि वे नगण्य हैं); आधार रेखा और यह कि जूल कुल हैं या वृद्धिशील; परिणामों का स्थूल-कणन; क्षितिज और रीसेट प्रोटोकॉल; प्रति जूल बिट के साथ वॉल-क्लॉक समय और माध्य शक्ति; और युग्मित बिट का अनुमानक, उसके अभिनति संशोधन के साथ।
संदर्भ
Entries marked “preprint” are cited by their arXiv posting. Entries published in a language other than English say so.
- Pearl, J. (1995). Causal diagrams for empirical research. Biometrika 82:669-688. https://doi.org/10.1093/biomet/82.4.669
- Everitt, T., Hutter, M., Kumar, R. and Krakovna, V. (2019). Reward tampering problems and solutions in reinforcement learning: a causal influence diagram perspective. arXiv:1908.04734 (preprint).
- Sagawa, T. and Ueda, M. (2008). Second law of thermodynamics with discrete quantum feedback control. Physical Review Letters 100:080403. https://doi.org/10.1103/PhysRevLett.100.080403
- Sagawa, T. and Ueda, M. (2010). Generalized Jarzynski equality under nonequilibrium feedback control. Physical Review Letters 104:090602. https://doi.org/10.1103/PhysRevLett.104.090602
- Sagawa, T. and Ueda, M. (2009). Minimal energy cost for thermodynamic information processing: measurement and information erasure. Physical Review Letters 102:250602. https://doi.org/10.1103/PhysRevLett.102.250602
- Landauer, R. (1961). Irreversibility and heat generation in the computing process. IBM Journal of Research and Development 5:183-191. https://doi.org/10.1147/rd.53.0183
- Bennett, C. H. (1982). The thermodynamics of computation: a review. International Journal of Theoretical Physics 21:905-940. https://doi.org/10.1007/BF02084158
- Ay, N. and Polani, D. (2008). Information flows in causal networks. Advances in Complex Systems 11:17-41. https://doi.org/10.1142/S0219525908001465
- Klyubin, A. S., Polani, D. and Nehaniv, C. L. (2005). Empowerment: a universal agent-centric measure of control. 2005 IEEE Congress on Evolutionary Computation 1:128-135. https://doi.org/10.1109/CEC.2005.1554676
- Kenton, Z., Kumar, R., Farquhar, S., Richens, J. et al. (2023). Discovering agents. Artificial Intelligence 322:103963. https://doi.org/10.1016/j.artint.2023.103963
- James, R. G., Barnett, N. and Crutchfield, J. P. (2016). Information flows? A critique of transfer entropies. Physical Review Letters 116:238701. https://doi.org/10.1103/PhysRevLett.116.238701
- Lizier, J. T. and Prokopenko, M. (2010). Differentiating information transfer and causal effect. The European Physical Journal B 73:605-615. https://doi.org/10.1140/epjb/e2010-00034-5
- Janzing, D., Balduzzi, D., Grosse-Wentrup, M. and Schölkopf, B. (2013). Quantifying causal influences. The Annals of Statistics 41. https://doi.org/10.1214/13-AOS1145
- Albantakis, L., Marshall, W., Hoel, E. and Tononi, G. (2019). What caused what? A quantitative account of actual causation using dynamical causal networks. Entropy 21:459. https://doi.org/10.3390/e21050459
- Aguilera, M., Millidge, B., Tschantz, A. and Buckley, C. L. (2022). How particular is the physics of the free energy principle? Physics of Life Reviews 40:24-50. https://doi.org/10.1016/j.plrev.2021.11.001
- Biehl, M., Pollock, F. A. and Kanai, R. (2021). A technical critique of some parts of the free energy principle. Entropy 23:293. https://doi.org/10.3390/e23030293
- Bruineberg, J., Dołęga, K., Dewhurst, J. and Baltieri, M. (2022). The emperor’s new Markov blankets. Behavioral and Brain Sciences 45:e183. https://doi.org/10.1017/S0140525X21002351
- Orseau, L., McGregor McGill, S. and Legg, S. (2018). Agents and devices: a relative definition of agency. arXiv:1805.12387 (preprint).
- Albantakis, L., Barbosa, L., Findlay, G., Grasso, M. et al. (2023). Integrated information theory (IIT) 4.0: formulating the properties of phenomenal existence in physical terms. PLOS Computational Biology 19:e1011465. https://doi.org/10.1371/journal.pcbi.1011465
- Krakauer, D., Bertschinger, N., Olbrich, E., Flack, J. C. and Ay, N. (2020). The information theory of individuality. Theory in Biosciences 139:209-223. https://doi.org/10.1007/s12064-020-00313-7
- Hoel, E. P., Albantakis, L. and Tononi, G. (2013). Quantifying causal emergence shows that macro can beat micro. Proceedings of the National Academy of Sciences 110:19790-19795. https://doi.org/10.1073/pnas.1314922110
- Rosas, F. E., Mediano, P. A. M., Biehl, M., Chandaria, S. and Polani, D. (2020). Causal blankets: theory and algorithmic framework. In Active Inference: IWAI 2020, Communications in Computer and Information Science, Springer, pp. 187-198. https://doi.org/10.1007/978-3-030-64919-7_19
- Shiraishi, N., Funo, K. and Saito, K. (2018). Speed limit for classical stochastic processes. Physical Review Letters 121:070601. https://doi.org/10.1103/PhysRevLett.121.070601
- Esposito, M. and Van den Broeck, C. (2011). Second law and Landauer principle far from equilibrium. EPL 95:40004. https://doi.org/10.1209/0295-5075/95/40004
- Barato, A. C. and Seifert, U. (2015). Thermodynamic uncertainty relation for biomolecular processes. Physical Review Letters 114:158101. https://doi.org/10.1103/PhysRevLett.114.158101
- Gingrich, T. R., Horowitz, J. M., Perunov, N. and England, J. L. (2016). Dissipation bounds all steady-state current fluctuations. Physical Review Letters 116:120601. https://doi.org/10.1103/PhysRevLett.116.120601
- Paneru, G., Dutta, S., Tlusty, T. and Pak, H. K. (2020). Reaching and violating thermodynamic uncertainty bounds in information engines. Physical Review E 102:032126. https://doi.org/10.1103/PhysRevE.102.032126
- Potts, P. P. and Samuelsson, P. (2019). Thermodynamic uncertainty relations including measurement and feedback. Physical Review E 100:052137. https://doi.org/10.1103/PhysRevE.100.052137
- Proesmans, K., Ehrich, J. and Bechhoefer, J. (2020). Finite-time Landauer principle. Physical Review Letters 125:100602. https://doi.org/10.1103/PhysRevLett.125.100602
- Sivak, D. A. and Crooks, G. E. (2012). Thermodynamic metrics and optimal paths. Physical Review Letters 108:190602. https://doi.org/10.1103/PhysRevLett.108.190602
- Margolus, N. and Levitin, L. B. (1998). The maximum speed of dynamical evolution. Physica D 120:188-195. https://doi.org/10.1016/S0167-2789(98)00054-2
- Touchette, H. and Lloyd, S. (2000). Information-theoretic limits of control. Physical Review Letters 84:1156-1159. https://doi.org/10.1103/PhysRevLett.84.1156
- Touchette, H. and Lloyd, S. (2004). Information-theoretic approach to the study of control systems. Physica A 331:140-172. https://doi.org/10.1016/j.physa.2003.09.007
- Garrahan, J. P. (2017). Simple bounds on fluctuations and uncertainty relations for first-passage times of counting observables. Physical Review E 95:032134. https://doi.org/10.1103/PhysRevE.95.032134
- Bennett, C. H. (1973). Logical reversibility of computation. IBM Journal of Research and Development 17:525-532. https://doi.org/10.1147/rd.176.0525
- Sagawa, T. and Ueda, M. (2012). Fluctuation theorem with information exchange: role of correlations in stochastic thermodynamics. Physical Review Letters 109:180602. https://doi.org/10.1103/PhysRevLett.109.180602
- Hartle, H., Wolpert, D., Stier, A., Kempes, C. P. and Manzano, G. (2024). Work extraction with feedback control using limited resources. arXiv:2407.05507 (preprint).
- Horodecki, M. and Oppenheim, J. (2013). Fundamental limitations for quantum and nanoscale thermodynamics. Nature Communications 4:2059. https://doi.org/10.1038/ncomms3059
- Parrondo, J. M. R., Horowitz, J. M. and Sagawa, T. (2015). Thermodynamics of information. Nature Physics 11:131-139. https://doi.org/10.1038/nphys3230
- Seifert, U. (2012). Stochastic thermodynamics, fluctuation theorems and molecular machines. Reports on Progress in Physics 75:126001. https://doi.org/10.1088/0034-4885/75/12/126001
- Conant, R. C. and Ashby, W. R. (1970). Every good regulator of a system must be a model of that system. International Journal of Systems Science 1:89-97. https://doi.org/10.1080/00207727008920220
- Richens, J. and Everitt, T. (2024). Robust agents learn causal world models. International Conference on Learning Representations (ICLR 2024), oral, honorable mention. arXiv:2402.10877.
- Richens, J., Abel, D., Bellot, A. and Everitt, T. (2025). General agents contain world models. arXiv:2506.01622 (preprint).
- Horowitz, J. M. and Esposito, M. (2014). Thermodynamics with continuous information flow. Physical Review X 4:031015. https://doi.org/10.1103/PhysRevX.4.031015
- Ito, S. and Sagawa, T. (2013). Information thermodynamics on causal networks. Physical Review Letters 111:180603. https://doi.org/10.1103/PhysRevLett.111.180603
- Hartich, D., Barato, A. C. and Seifert, U. (2014). Stochastic thermodynamics of bipartite systems: transfer entropy inequalities and a Maxwell’s demon interpretation. Journal of Statistical Mechanics P02016. https://doi.org/10.1088/1742-5468/2014/02/P02016
- Allahverdyan, A. E., Janzing, D. and Mahler, G. (2009). Thermodynamic efficiency of information and heat flow. Journal of Statistical Mechanics P09011. https://doi.org/10.1088/1742-5468/2009/09/P09011
- Esposito, M. and Schaller, G. (2012). Stochastic thermodynamics for “Maxwell demon” feedbacks. EPL 99:30003. https://doi.org/10.1209/0295-5075/99/30003
- Mandal, D. and Jarzynski, C. (2012). Work and information processing in a solvable model of Maxwell’s demon. PNAS 109:11641-11645. https://doi.org/10.1073/pnas.1204263109
- Boyd, A. B., Mandal, D. and Crutchfield, J. P. (2016). Identifying functional thermodynamics in autonomous Maxwellian ratchets. New Journal of Physics 18:023049. https://doi.org/10.1088/1367-2630/18/2/023049
- Boyd, A. B., Mandal, D. and Crutchfield, J. P. (2018). Thermodynamics of modularity: structural costs beyond the Landauer bound. Physical Review X 8:031036. https://doi.org/10.1103/PhysRevX.8.031036
- Wolpert, D. H. and Kolchinsky, A. (2020). Thermodynamics of computing with circuits. New Journal of Physics 22:063047. https://doi.org/10.1088/1367-2630/ab82b8
- Kolchinsky, A. and Wolpert, D. H. (2017). Dependence of dissipation on the initial distribution over states. Journal of Statistical Mechanics 083202. https://doi.org/10.1088/1742-5468/aa7ee1
- Still, S., Sivak, D. A., Bell, A. J. and Crooks, G. E. (2012). Thermodynamics of prediction. Physical Review Letters 109:120604. https://doi.org/10.1103/PhysRevLett.109.120604
- Kolchinsky, A. and Wolpert, D. H. (2018). Semantic information, autonomous agency and non-equilibrium statistical physics. Interface Focus 8:20180041. https://doi.org/10.1098/rsfs.2018.0041
- Ortega, P. A. and Braun, D. A. (2013). Thermodynamics as a theory of decision-making with information-processing costs. Proceedings of the Royal Society A 469:20120683. https://doi.org/10.1098/rspa.2012.0683
- Kolchinsky, A. and Wolpert, D. H. (2020). Thermodynamic costs of Turing machines. Physical Review Research 2:033312. https://doi.org/10.1103/PhysRevResearch.2.033312
- Kolchinsky, A. and Wolpert, D. H. (2021). Work, entropy production, and thermodynamics of information under protocol constraints. Physical Review X 11:041024. https://doi.org/10.1103/PhysRevX.11.041024
- Manzano, G., Kardeş, G., Roldán, É. and Wolpert, D. H. (2024). Thermodynamics of computations with absolute irreversibility, unidirectional transitions, and stochastic computation times. Physical Review X 14:021026. https://doi.org/10.1103/PhysRevX.14.021026
- Bérut, A., Arakelyan, A., Petrosyan, A., Ciliberto, S., Dillenschneider, R. and Lutz, E. (2012). Experimental verification of Landauer’s principle linking information and thermodynamics. Nature 483:187-189. https://doi.org/10.1038/nature10872
- Jun, Y., Gavrilov, M. and Bechhoefer, J. (2014). High-precision test of Landauer’s principle in a feedback trap. Physical Review Letters 113:190601. https://doi.org/10.1103/PhysRevLett.113.190601
- Orlov, A. O., Lent, C. S., Thorpe, C. C., Boechler, G. P. and Snider, G. L. (2012). Experimental test of Landauer’s principle at the sub-k_BT level. Japanese Journal of Applied Physics 51:06FE10. https://doi.org/10.1143/JJAP.51.06FE10
- Hong, J., Lambson, B., Dhuey, S. and Bokor, J. (2016). Experimental test of Landauer’s principle in single-bit operations on nanomagnetic memory bits. Science Advances 2:e1501492. https://doi.org/10.1126/sciadv.1501492
- Gavrilov, M. and Bechhoefer, J. (2016). Erasure without work in an asymmetric double-well potential. Physical Review Letters 117:200601. https://doi.org/10.1103/PhysRevLett.117.200601
- Gavrilov, M., Chétrite, R. and Bechhoefer, J. (2017). Direct measurement of weakly nonequilibrium system entropy is consistent with Gibbs-Shannon form. PNAS 114:11097-11102. https://doi.org/10.1073/pnas.1708689114
- Yan, L. L., Xiong, T. P., Rehan, K., Zhou, F., Liang, D. F. et al. (2018). Single-atom demonstration of the quantum Landauer principle. Physical Review Letters 120:210601. https://doi.org/10.1103/PhysRevLett.120.210601
- Dago, S., Pereda, J., Barros, N., Ciliberto, S. and Bellon, L. (2021). Information and thermodynamics: fast and precise approach to Landauer’s bound in an underdamped micromechanical oscillator. Physical Review Letters 126:170601. https://doi.org/10.1103/PhysRevLett.126.170601
- Scandi, M., Barker, D., Lehmann, S., Dick, K. A., Maisi, V. F. and Perarnau-Llobet, M. (2022). Minimally dissipative information erasure in a quantum dot via thermodynamic length. Physical Review Letters 129:270601. https://doi.org/10.1103/PhysRevLett.129.270601
- Toyabe, S., Sagawa, T., Ueda, M., Muneyuki, E. and Sano, M. (2010). Experimental demonstration of information-to-energy conversion and validation of the generalized Jarzynski equality. Nature Physics 6:988-992. https://doi.org/10.1038/nphys1821
- Koski, J. V., Maisi, V. F., Pekola, J. P. and Averin, D. V. (2014). Experimental realization of a Szilard engine with a single electron. PNAS 111:13786-13789. https://doi.org/10.1073/pnas.1406966111
- Koski, J. V., Maisi, V. F., Sagawa, T. and Pekola, J. P. (2014). Experimental observation of the role of mutual information in the nonequilibrium dynamics of a Maxwell demon. Physical Review Letters 113:030601. https://doi.org/10.1103/PhysRevLett.113.030601
- Koski, J. V., Kutvonen, A., Khaymovich, I. M., Ala-Nissila, T. and Pekola, J. P. (2015). On-chip Maxwell’s demon as an information-powered refrigerator. Physical Review Letters 115:260602. https://doi.org/10.1103/PhysRevLett.115.260602
- Camati, P. A., Peterson, J. P. S., Batalhão, T. B., Micadei, K., Souza, A. M. et al. (2016). Experimental rectification of entropy production by Maxwell’s demon in a quantum system. Physical Review Letters 117:240502. https://doi.org/10.1103/PhysRevLett.117.240502
- Peterson, J. P. S., Sarthour, R. S., Souza, A. M., Oliveira, I. S., Goold, J. et al. (2016). Experimental demonstration of information to energy conversion in a quantum system at the Landauer limit. Proceedings of the Royal Society A 472:20150813. https://doi.org/10.1098/rspa.2015.0813
- Cottet, N., Jezouin, S., Bretheau, L., Campagne-Ibarcq, P., Ficheux, Q. et al. (2017). Observing a quantum Maxwell demon at work. PNAS 114:7561-7564. https://doi.org/10.1073/pnas.1704827114
- Masuyama, Y., Funo, K., Murashita, Y., Noguchi, A., Kono, S. et al. (2018). Information-to-work conversion by Maxwell’s demon in a superconducting circuit quantum electrodynamical system. Nature Communications 9:1291. https://doi.org/10.1038/s41467-018-03686-y
- Naghiloo, M., Alonso, J. J., Romito, A., Lutz, E. and Murch, K. W. (2018). Information gain and loss for a quantum Maxwell’s demon. Physical Review Letters 121:030604. https://doi.org/10.1103/PhysRevLett.121.030604
- Kumar, A., Wu, T.-Y., Giraldo, F. and Weiss, D. S. (2018). Sorting ultracold atoms in a three-dimensional optical lattice in a realization of Maxwell’s demon. Nature 561:83-87. https://doi.org/10.1038/s41586-018-0458-7
- Linpeng, X., Bresque, L., Maffei, M., Jordan, A. N. et al. (2022). Energetic cost of measurements using quantum, coherent, and thermal light. Physical Review Letters 128:220506. https://doi.org/10.1103/PhysRevLett.128.220506
- Paneru, G., Lee, D. Y., Tlusty, T. and Pak, H. K. (2018). Lossless Brownian information engine. Physical Review Letters 120:020601. https://doi.org/10.1103/PhysRevLett.120.020601
- Admon, T., Rahav, S. and Roichman, Y. (2018). Experimental realization of an information machine with tunable temporal correlations. Physical Review Letters 121:180601. https://doi.org/10.1103/PhysRevLett.121.180601
- Ribezzi-Crivellari, M. and Ritort, F. (2019). Large work extraction and the Landauer limit in a continuous Maxwell demon. Nature Physics 15:660-664. https://doi.org/10.1038/s41567-019-0481-0
- Debiossac, M., Grass, D., Alonso, J. J., Lutz, E. and Kiesel, N. (2020). Thermodynamics of continuous non-Markovian feedback control. Nature Communications 11:1360. https://doi.org/10.1038/s41467-020-15148-5
- Saha, T. K., Lucero, J. N. E., Ehrich, J., Sivak, D. A. and Bechhoefer, J. (2021). Maximizing power and velocity of an information engine. PNAS 118:e2023356118. https://doi.org/10.1073/pnas.2023356118
- Saha, T. K., Lucero, J. N. E., Ehrich, J., Sivak, D. A. and Bechhoefer, J. (2022). Bayesian information engine that optimally exploits noisy measurements. Physical Review Letters 129:130601. https://doi.org/10.1103/PhysRevLett.129.130601
- Saha, T. K., Ehrich, J., Gavrilov, M., Still, S., Sivak, D. A. and Bechhoefer, J. (2023). Information engine in a nonequilibrium bath. Physical Review Letters 131:057101. https://doi.org/10.1103/PhysRevLett.131.057101
- Barker, D., Scandi, M., Lehmann, S., Thelander, C., Dick, K. A., Perarnau-Llobet, M. and Maisi, V. F. (2022). Experimental verification of the work fluctuation-dissipation relation for information-to-work conversion. Physical Review Letters 128:040602. https://doi.org/10.1103/PhysRevLett.128.040602
- Yan, L.-L., Bu, J.-T., Zeng, Q., Zhang, K., Cui, K.-F. et al. (2024). Experimental verification of demon-involved fluctuation theorems. Physical Review Letters 133:090402. https://doi.org/10.1103/PhysRevLett.133.090402
- Zeng, Q. and Wang, J. (2021). New fluctuation theorems on Maxwell’s demon. Science Advances 7:eabf1807. https://doi.org/10.1126/sciadv.abf1807
- Demin, A. V. and Vityaev, E. E. (2014). Learning in a virtual model of the C. elegans nematode for locomotion and chemotaxis. Biologically Inspired Cognitive Architectures 7:9-14. https://doi.org/10.1016/j.bica.2013.11.005
- Putintsev, N. I., Isupov, O. V. and Vityaev, E. E. (2015). Adaptive control system for a mobile agent in a physical environment based on functional systems theory. Russian Journal of Genetics: Applied Research 5:601-608. https://doi.org/10.1134/S2079059715060131
- Rosenblueth, A., Wiener, N. and Bigelow, J. (1943). Behavior, purpose and teleology. Philosophy of Science 10:18-24. https://doi.org/10.1086/286788
- Anokhin, P. K. (1968). The functional system as a unit of organism integrative activity. In Systems Theory and Biology, Springer, pp. 376-403. https://doi.org/10.1007/978-3-642-88343-9_15
- Anokhin, P. K. (1974). The biological roots of the conditioned reflex. In Biology and Neurophysiology of the Conditioned Reflex and Its Role in Adaptive Behavior, Pergamon, pp. 1-24. https://doi.org/10.1016/B978-0-08-021516-7.50008-2
- Sudakov, K. V. (1997). The theory of functional systems: general postulates and principles of dynamic organization. Integrative Physiological and Behavioral Science 32:392-414. https://doi.org/10.1007/BF02688634
- Shvyrkov, V. B. (1980). Goal as a system-forming factor in behavior and learning. In Neural Mechanisms of Goal-directed Behavior and Learning, Academic Press, pp. 199-219. https://doi.org/10.1016/B978-0-12-688980-2.50018-7
- Rosen, R. (2012). Anticipatory Systems: Philosophical, Mathematical, and Methodological Foundations, 2nd ed. Springer. https://doi.org/10.1007/978-1-4614-1269-4
- Sterling, P. (2012). Allostasis: a model of predictive regulation. Physiology & Behavior 106:5-15. https://doi.org/10.1016/j.physbeh.2011.06.004
- Virgo, N., Biehl, M. and McGregor, S. (2021). Interpreting dynamical systems as Bayesian reasoners. In Machine Learning and Principles and Practice of Knowledge Discovery in Databases (ECML PKDD 2021 workshops), Communications in Computer and Information Science, Springer, pp. 726-762. https://doi.org/10.1007/978-3-030-93736-2_52
- Biehl, M. and Virgo, N. (2023). Interpreting systems as solving POMDPs: a step towards a formal understanding of agency. In Active Inference: IWAI 2022, Communications in Computer and Information Science 1721, Springer, pp. 16-31. https://doi.org/10.1007/978-3-031-28719-0_2
- Maturana, H. R. and Varela, F. J. (1980). Autopoiesis and Cognition: The Realization of the Living. Reidel. https://doi.org/10.1007/978-94-009-8947-4
- Kauffman, S. (2003). Molecular autonomous agents. Philosophical Transactions of the Royal Society A 361:1089-1099. https://doi.org/10.1098/rsta.2003.1186
- Di Paolo, E. A. (2005). Autopoiesis, adaptivity, teleology, agency. Phenomenology and the Cognitive Sciences 4:429-452. https://doi.org/10.1007/s11097-005-9002-y
- Barandiaran, X. and Moreno, A. (2006). On what makes certain dynamical systems cognitive: a minimally cognitive organization program. Adaptive Behavior 14:171-185. https://doi.org/10.1177/105971230601400208
- Barandiaran, X. and Moreno, A. (2008). Adaptivity: from metabolism to behavior. Adaptive Behavior 16:325-344. https://doi.org/10.1177/1059712308093868
- Barandiaran, X. E., Di Paolo, E. and Rohde, M. (2009). Defining agency: individuality, normativity, asymmetry, and spatio-temporality in action. Adaptive Behavior 17:367-386. https://doi.org/10.1177/1059712309343819
- Ruiz-Mirazo, K. and Moreno, A. (2011). Autonomy in evolution: from minimal to complex life. Synthese 185:21-52. https://doi.org/10.1007/s11229-011-9874-z
- Moreno, A. and Mossio, M. (2015). Biological Autonomy: A Philosophical and Theoretical Enquiry. Springer. https://doi.org/10.1007/978-94-017-9837-2
- Montévil, M. and Mossio, M. (2015). Biological organisation as closure of constraints. Journal of Theoretical Biology 372:179-191. https://doi.org/10.1016/j.jtbi.2015.02.029
- Aguilera, M. and Barandiaran, X. E. (2024). Thermina: a minimal model of autonomous agency from the lens of stochastic thermodynamics. ALIFE 2024: Proceedings of the 2024 Artificial Life Conference. https://doi.org/10.1162/isal_a_00826
- Barandiaran, X. E. and Almendros, L. S. (2024). Transforming agency: on the mode of existence of large language models. arXiv:2407.10735 (preprint).
- Levin, M. (2022). Technological approach to mind everywhere: an experimentally-grounded framework for understanding diverse bodies and minds. Frontiers in Systems Neuroscience 16:768201. https://doi.org/10.3389/fnsys.2022.768201
- Friston, K. (2010). The free-energy principle: a unified brain theory? Nature Reviews Neuroscience 11:127-138. https://doi.org/10.1038/nrn2787
- Friston, K. (2013). Life as we know it. Journal of the Royal Society Interface 10:20130475. https://doi.org/10.1098/rsif.2013.0475
- Rovelli, C. (2020). Agency in physics. arXiv:2007.05300 (preprint).
- Jaeger, J. (2023). Artificial intelligence is algorithmic mimicry: why artificial “agents” are not (and won’t be) proper agents. arXiv:2307.07515 (preprint).
- Azadi, P. (2025). Computational irreducibility as the foundation of agency. arXiv:2505.04646 (preprint).
- Wissner-Gross, A. D. and Freer, C. E. (2013). Causal entropic forces. Physical Review Letters 110:168702. https://doi.org/10.1103/PhysRevLett.110.168702
- Kappen, H. J. (2013). Comment: causal entropic forces. arXiv:1312.4185 (preprint).
- Fields, C., Goldstein, A. and Sandved-Smith, L. (2024). Making the thermodynamic cost of active inference explicit. Entropy 26:622. https://doi.org/10.3390/e26080622
- Bartlett, S., Eckford, A. W., Egbert, M., Lingam, M. et al. (2025). Physics of life: exploring information as a distinctive feature of living systems. PRX Life 3:037003. https://doi.org/10.1103/rsx4-8x5f
- Funo, K., Shiraishi, N. and Saito, K. (2019). Speed limit for open quantum systems. New Journal of Physics 21:013006. https://doi.org/10.1088/1367-2630/aaf9f5
- Shiraishi, N. and Saito, K. (2021). Speed limit for open systems coupled to general environments. Physical Review Research 3:023074. https://doi.org/10.1103/PhysRevResearch.3.023074
- Vo, V. T., Van Vu, T. and Hasegawa, Y. (2020). Unified approach to classical speed limit and thermodynamic uncertainty relation. Physical Review E 102:062132. https://doi.org/10.1103/PhysRevE.102.062132
- Falasco, G. and Esposito, M. (2020). Dissipation-time uncertainty relation. Physical Review Letters 125:120604. https://doi.org/10.1103/PhysRevLett.125.120604
- Ito, S. (2018). Stochastic thermodynamic interpretation of information geometry. Physical Review Letters 121:030605. https://doi.org/10.1103/PhysRevLett.121.030605
- Ito, S. and Dechant, A. (2020). Stochastic time evolution, information geometry, and the Cramér-Rao bound. Physical Review X 10:021056. https://doi.org/10.1103/PhysRevX.10.021056
- Nakazato, M. and Ito, S. (2021). Geometrical aspects of entropy production in stochastic thermodynamics based on Wasserstein distance. Physical Review Research 3:043093. https://doi.org/10.1103/PhysRevResearch.3.043093
- Dechant, A., Sasa, S.-i. and Ito, S. (2022). Geometric decomposition of entropy production in out-of-equilibrium systems. Physical Review Research 4:L012034. https://doi.org/10.1103/PhysRevResearch.4.L012034
- Van Vu, T. and Saito, K. (2023). Thermodynamic unification of optimal transport: thermodynamic uncertainty relation, minimum dissipation, and thermodynamic speed limits. Physical Review X 13:011013. https://doi.org/10.1103/PhysRevX.13.011013
- Nagayama, R., Yoshimura, K. and Ito, S. (2025). Infinite variety of thermodynamic speed limits with general activities. Physical Review Research 7:013307. https://doi.org/10.1103/PhysRevResearch.7.013307
- Yoshimura, K. and Ito, S. (2021). Thermodynamic uncertainty relation and thermodynamic speed limit in deterministic chemical reaction networks. Physical Review Letters 127:160601. https://doi.org/10.1103/PhysRevLett.127.160601
- Aurell, E., Mejía-Monasterio, C. and Muratore-Ginanneschi, P. (2011). Optimal protocols and optimal transport in stochastic thermodynamics. Physical Review Letters 106:250601. https://doi.org/10.1103/PhysRevLett.106.250601
- Hasegawa, Y. (2023). Unifying speed limit, thermodynamic uncertainty relation and Heisenberg principle via bulk-boundary correspondence. Nature Communications 14:2828. https://doi.org/10.1038/s41467-023-38074-8
- Van Vu, T. and Hasegawa, Y. (2021). Geometrical bounds of the irreversibility in Markovian systems. Physical Review Letters 126:010601. https://doi.org/10.1103/PhysRevLett.126.010601
- Delvenne, J.-C. and Falasco, G. (2024). Thermokinetic relations. Physical Review E 109:014109. https://doi.org/10.1103/PhysRevE.109.014109
- Seifert, U. (2017). Stochastic thermodynamics: from principles to the cost of precision. arXiv:1707.03759 (lecture notes).
- Horowitz, J. M. and Gingrich, T. R. (2017). Proof of the finite-time thermodynamic uncertainty relation for steady-state currents. Physical Review E 96:020103. https://doi.org/10.1103/PhysRevE.96.020103
- Pietzonka, P., Barato, A. C. and Seifert, U. (2016). Universal bounds on current fluctuations. Physical Review E 93:052145. https://doi.org/10.1103/PhysRevE.93.052145
- Proesmans, K. and Van den Broeck, C. (2017). Discrete-time thermodynamic uncertainty relation. EPL 119:20001. https://doi.org/10.1209/0295-5075/119/20001
- Hasegawa, Y. and Van Vu, T. (2019). Fluctuation theorem uncertainty relation. Physical Review Letters 123:110602. https://doi.org/10.1103/PhysRevLett.123.110602
- Dechant, A. and Sasa, S.-i. (2018). Entropic bounds on currents in Langevin systems. Physical Review E 97:062101. https://doi.org/10.1103/PhysRevE.97.062101
- Lee, J. S., Park, J.-M. and Park, H. (2019). Thermodynamic uncertainty relation for underdamped Langevin systems driven by a velocity-dependent force. Physical Review E 100:062132. https://doi.org/10.1103/PhysRevE.100.062132
- Lee, J. S., Park, J.-M. and Park, H. (2021). Universal form of thermodynamic uncertainty relation for Langevin dynamics. Physical Review E 104:L052102. https://doi.org/10.1103/PhysRevE.104.L052102
- Dechant, A. and Sasa, S.-i. (2021). Improving thermodynamic bounds using correlations. Physical Review X 11:041061. https://doi.org/10.1103/PhysRevX.11.041061
- Horowitz, J. M. and Gingrich, T. R. (2020). Thermodynamic uncertainty relations constrain non-equilibrium fluctuations. Nature Physics 16:15-20. https://doi.org/10.1038/s41567-019-0702-6
- Barato, A. C. and Seifert, U. (2016). Cost and precision of Brownian clocks. Physical Review X 6:041053. https://doi.org/10.1103/PhysRevX.6.041053
- Salazar, D. S. P. (2021). Information bound for entropy production from the detailed fluctuation theorem. Physical Review E 103:022122. https://doi.org/10.1103/PhysRevE.103.022122
- Landi, G. T. and Paternostro, M. (2021). Irreversible entropy production: from classical to quantum. Reviews of Modern Physics 93:035008. https://doi.org/10.1103/RevModPhys.93.035008
- Van Vu, T. and Hasegawa, Y. (2020). Thermodynamic uncertainty relations under arbitrary control protocols. Physical Review Research 2:013060. https://doi.org/10.1103/PhysRevResearch.2.013060
- Tanogami, T., Van Vu, T. and Saito, K. (2023). Universal bounds on the performance of information-thermodynamic engine. Physical Review Research 5:043280. https://doi.org/10.1103/PhysRevResearch.5.043280
- Kumasaki, K., Tojo, K., Sagawa, T. and Funo, K. (2026). Thermodynamic uncertainty relation for feedback cooling. Physical Review E 113:024134. https://doi.org/10.1103/4pq6-7djm
- Honma, R. and Van Vu, T. (2026). Thermodynamic uncertainty relation with quantum feedback. Physical Review Letters. https://doi.org/10.1103/6d8l-94pv. Preprint: arXiv:2602.22651.
- Gingrich, T. R. and Horowitz, J. M. (2017). Fundamental bounds on first passage time fluctuations for currents. Physical Review Letters 119:170601. https://doi.org/10.1103/PhysRevLett.119.170601
- Schmiedl, T. and Seifert, U. (2007). Optimal finite-time processes in stochastic thermodynamics. Physical Review Letters 98:108301. https://doi.org/10.1103/PhysRevLett.98.108301
- Proesmans, K., Ehrich, J. and Bechhoefer, J. (2020). Optimal finite-time bit erasure under full control. Physical Review E 102:032105. https://doi.org/10.1103/PhysRevE.102.032105
- Zhen, Y.-Z., Egloff, D., Modi, K. and Dahlsten, O. (2021). Universal bound on energy cost of bit reset in finite time. Physical Review Letters 127:190602. https://doi.org/10.1103/PhysRevLett.127.190602
- Esposito, M., Kawai, R., Lindenberg, K. and Van den Broeck, C. (2010). Efficiency at maximum power of low-dissipation Carnot engines. Physical Review Letters 105:150603. https://doi.org/10.1103/PhysRevLett.105.150603
- Tu, Z. C. (2008). Efficiency at maximum power of Feynman’s ratchet as a heat engine. Journal of Physics A 41:312003. https://doi.org/10.1088/1751-8113/41/31/312003
- Shiraishi, N., Saito, K. and Tasaki, H. (2016). Universal trade-off relation between power and efficiency for heat engines. Physical Review Letters 117:190601. https://doi.org/10.1103/PhysRevLett.117.190601
- Pietzonka, P. and Seifert, U. (2018). Universal trade-off between power, efficiency, and constancy in steady-state heat engines. Physical Review Letters 120:190602. https://doi.org/10.1103/PhysRevLett.120.190602
- Ma, Y.-H., Xu, D., Dong, H. and Sun, C.-P. (2018). Universal constraint for efficiency and power of a low-dissipation heat engine. Physical Review E 98:042112. https://doi.org/10.1103/PhysRevE.98.042112
- Tsirlin, A. M., Mironova, V. A., Amelkin, S. A. and Kazakov, V. (1998). Finite-time thermodynamics: conditions of minimal dissipation for thermodynamic processes with given rate. Physical Review E 58:215-223. https://doi.org/10.1103/PhysRevE.58.215
- Lee, J. S., Lee, S., Kwon, H. and Park, H. (2022). Speed limit for a highly irreversible process and tight finite-time Landauer’s bound. Physical Review Letters 129:120603. https://doi.org/10.1103/PhysRevLett.129.120603
- Van Vu, T. and Saito, K. (2022). Finite-time quantum Landauer principle and quantum coherence. Physical Review Letters 128:010602. https://doi.org/10.1103/PhysRevLett.128.010602
- Rolandi, A. and Perarnau-Llobet, M. (2023). Finite-time Landauer principle beyond weak coupling. Quantum 7:1161. https://doi.org/10.22331/q-2023-11-03-1161
- Kamijima, T., Funo, K. and Sagawa, T. (2024). Finite-time thermodynamic bounds and tradeoff relations for information processing. arXiv:2409.08606 (preprint).
- Tkachenko, A. V. (2025). Thermodynamic cost of inference and learning in physical neural networks. arXiv:2503.09980 (preprint). Title of the current arXiv version.
- Tatikonda, S. and Mitter, S. (2004). Control under communication constraints. IEEE Transactions on Automatic Control 49:1056-1068. https://doi.org/10.1109/TAC.2004.831187
- Nair, G. N. and Evans, R. J. (2004). Stabilizability of stochastic linear systems with finite feedback data rates. SIAM Journal on Control and Optimization 43:413-436. https://doi.org/10.1137/S0363012902402116
- Nair, G. N., Fagnani, F., Zampieri, S. and Evans, R. J. (2007). Feedback control under data rate constraints: an overview. Proceedings of the IEEE 95:108-137. https://doi.org/10.1109/JPROC.2006.887294
- Sandberg, H., Delvenne, J.-C., Newton, N. J. and Mitter, S. K. (2014). Maximum work extraction and implementation costs for nonequilibrium Maxwell’s demons. Physical Review E 90:042119. https://doi.org/10.1103/PhysRevE.90.042119
- Horowitz, J. M. and Sandberg, H. (2014). Second-law-like inequalities with information and their interpretations. New Journal of Physics 16:125007. https://doi.org/10.1088/1367-2630/16/12/125007
- Jacobs, K. (2009). Second law of thermodynamics and quantum feedback control: Maxwell’s demon with weak measurements. Physical Review A 80:012322. https://doi.org/10.1103/PhysRevA.80.012322
- Funo, K., Watanabe, Y. and Ueda, M. (2013). Integral quantum fluctuation theorems under measurement and feedback control. Physical Review E 88:052121. https://doi.org/10.1103/PhysRevE.88.052121
- Guryanova, Y., Friis, N. and Huber, M. (2020). Ideal projective measurements have infinite resource costs. Quantum 4:222. https://doi.org/10.22331/q-2020-01-13-222
- Danageozian, A., Wilde, M. M. and Buscemi, F. (2022). Thermodynamic constraints on quantum information gain and error correction: a triple trade-off. PRX Quantum 3:020318. https://doi.org/10.1103/PRXQuantum.3.020318
- Wolpert, D. H. (2020). Minimal entropy production rate of interacting systems. New Journal of Physics 22:113013. https://doi.org/10.1088/1367-2630/abc5c6
- Tasnim, F. and Wolpert, D. H. (2023). Stochastic thermodynamics of multiple co-evolving systems: beyond multipartite processes. Entropy 25:1078. https://doi.org/10.3390/e25071078
- Wolpert, D. H. (2020). Uncertainty relations and fluctuation theorems for Bayes nets. Physical Review Letters 125:200602. https://doi.org/10.1103/PhysRevLett.125.200602
- Rolandi, A., Abiuso, P. and Perarnau-Llobet, M. (2023). Collective advantages in finite-time thermodynamics. Physical Review Letters 131:210401. https://doi.org/10.1103/PhysRevLett.131.210401
- Fujimoto, Y. and Ito, S. (2024). Game-theoretical approach to minimum entropy productions in information thermodynamics. Physical Review Research 6:013023. https://doi.org/10.1103/PhysRevResearch.6.013023
- Lloyd, S. (2000). Ultimate physical limits to computation. Nature 406:1047-1054. https://doi.org/10.1038/35023282
- Deffner, S. and Campbell, S. (2017). Quantum speed limits: from Heisenberg’s uncertainty principle to optimal quantum control. Journal of Physics A 50:453001. https://doi.org/10.1088/1751-8121/aa86c6
- Lan, G., Sartori, P., Neumann, S., Sourjik, V. and Tu, Y. (2012). The energy-speed-accuracy trade-off in sensory adaptation. Nature Physics 8:422-428. https://doi.org/10.1038/nphys2276
- Mehta, P. and Schwab, D. J. (2012). Energetic costs of cellular computation. PNAS 109:17978-17982. https://doi.org/10.1073/pnas.1207814109
- Lang, A. H., Fisher, C. K., Mora, T. and Mehta, P. (2014). Thermodynamics of statistical inference by cells. Physical Review Letters 113:148103. https://doi.org/10.1103/PhysRevLett.113.148103
- Govern, C. C. and ten Wolde, P. R. (2014). Optimal resource allocation in cellular sensing systems. PNAS 111:17486-17491. https://doi.org/10.1073/pnas.1411524111
- Sartori, P., Granger, L., Lee, C. F. and Horowitz, J. M. (2014). Thermodynamic costs of information processing in sensory adaptation. PLoS Computational Biology 10:e1003974. https://doi.org/10.1371/journal.pcbi.1003974
- Barato, A. C., Hartich, D. and Seifert, U. (2013). Information-theoretic versus thermodynamic entropy production in autonomous sensory networks. Physical Review E 87:042104. https://doi.org/10.1103/PhysRevE.87.042104
- Barato, A. C., Hartich, D. and Seifert, U. (2014). Efficiency of cellular information processing. New Journal of Physics 16:103024. https://doi.org/10.1088/1367-2630/16/10/103024
- Ouldridge, T. E., Govern, C. C. and ten Wolde, P. R. (2017). Thermodynamics of computational copying in biochemical systems. Physical Review X 7:021004. https://doi.org/10.1103/PhysRevX.7.021004
- Cao, Y., Wang, H., Ouyang, Q. and Tu, Y. (2015). The free-energy cost of accurate biochemical oscillations. Nature Physics 11:772-778. https://doi.org/10.1038/nphys3412
- Zhang, D., Cao, Y., Ouyang, Q. and Tu, Y. (2019). The energy cost and optimal design for synchronization of coupled molecular oscillators. Nature Physics 16:95-100. https://doi.org/10.1038/s41567-019-0701-7
- Sartori, P. and Tu, Y. (2015). Free energy cost of reducing noise while maintaining a high sensitivity. Physical Review Letters 115:118102. https://doi.org/10.1103/PhysRevLett.115.118102
- Horowitz, J. M., Zhou, K. and England, J. L. (2017). Minimum energetic cost to maintain a target nonequilibrium state. Physical Review E 95:042102. https://doi.org/10.1103/PhysRevE.95.042102
- Bryant, S. J. and Machta, B. B. (2023). Physical constraints in intracellular signaling: the cost of sending a bit. Physical Review Letters 131:068401. https://doi.org/10.1103/PhysRevLett.131.068401
- Tjalma, A. J., Galstyan, V., Goedhart, J., Slim, L. et al. (2023). Trade-offs between cost and information in cellular prediction. Proceedings of the National Academy of Sciences 120:e2303078120. https://doi.org/10.1073/pnas.2303078120
- Schreiber, T. (2000). Measuring information transfer. Physical Review Letters 85:461-464. https://doi.org/10.1103/PhysRevLett.85.461
- Tishby, N. and Polani, D. (2011). Information theory of decisions and actions. In Perception-Action Cycle, Springer, pp. 601-636. https://doi.org/10.1007/978-1-4419-1452-1_19
- Stratonovich, R. L. (2020). Theory of Information and its Value (English edition of the 1975 Russian monograph). Springer. https://doi.org/10.1007/978-3-030-22833-0
- Pal, S., Saryal, S., Segal, D., Mahesh, T. S. and Agarwalla, B. K. (2020). Experimental study of the thermodynamic uncertainty relation. Physical Review Research 2:022044. https://doi.org/10.1103/PhysRevResearch.2.022044
- Barker, D., Lehmann, S., Dick, K. A., Samuelsson, P. et al. (2025). Information thermodynamics in a quantum dot Szilard engine: experimentally investigating fluctuation theorems and thermodynamic uncertainty relations. arXiv:2511.08541 (preprint).
- Friedman, H. M., Agarwalla, B. K., Shein-Lumbroso, O., Tal, O. and Segal, D. (2020). Thermodynamic uncertainty relation in atomic-scale quantum conductors. Physical Review B 101:195423. https://doi.org/10.1103/PhysRevB.101.195423
- Hwang, W. and Hyeon, C. (2018). Energetic costs, precision, and transport efficiency of molecular motors. Journal of Physical Chemistry Letters 9:513-520. https://doi.org/10.1021/acs.jpclett.7b03197
- Li, J., Horowitz, J. M., Gingrich, T. R. and Fakhri, N. (2019). Quantifying dissipation using fluctuating currents. Nature Communications 10:1666. https://doi.org/10.1038/s41467-019-09631-x
- Ness, G., Lam, M. R., Alt, W., Meschede, D., Sagi, Y. and Alberti, A. (2021). Observing crossover between quantum speed limits. Science Advances 7:eabj9119. https://doi.org/10.1126/sciadv.abj9119
- Pires, L. B., Goerlich, R., Luna da Fonseca, A., Debiossac, M., Hervieux, P.-A. et al. (2023). Optimal time-entropy bounds and speed limits for Brownian thermal shortcuts. Physical Review Letters 131:097101. https://doi.org/10.1103/PhysRevLett.131.097101
- Oikawa, S., Nakayama, Y., Ito, S., Sagawa, T. and Toyabe, S. (2025). Experimentally achieving minimal dissipation via thermodynamically optimal transport. Nature Communications 16:10424. https://doi.org/10.1038/s41467-025-66519-9
- Proesmans, K., Dreher, Y., Gavrilov, M., Bechhoefer, J. and Van den Broeck, C. (2016). Brownian duet: a novel tale of thermodynamic efficiency. Physical Review X 6:041010. https://doi.org/10.1103/PhysRevX.6.041010
- Mancino, L., Cavina, V., De Pasquale, A., Sbroscia, M., Booth, R. I. et al. (2018). Geometrical bounds on irreversibility in open quantum systems. Physical Review Letters 121:160602. https://doi.org/10.1103/PhysRevLett.121.160602
- Dago, S. and Bellon, L. (2022). Dynamics of information erasure and extension of Landauer’s bound to fast processes. Physical Review Letters 128:070604. https://doi.org/10.1103/PhysRevLett.128.070604
- Mattingly, H. H., Kamino, K., Machta, B. B. and Emonet, T. (2021). Escherichia coli chemotaxis is information limited. Nature Physics 17:1426-1431. https://doi.org/10.1038/s41567-021-01380-3
- Blickle, V. and Bechinger, C. (2012). Realization of a micrometre-sized stochastic heat engine. Nature Physics 8:143-146. https://doi.org/10.1038/nphys2163
- Martínez, I. A., Roldán, É., Dinis, L., Petrov, D., Parrondo, J. M. R. and Rica, R. A. (2016). Brownian Carnot engine. Nature Physics 12:67-70. https://doi.org/10.1038/nphys3518
- Roldán, É., Martínez, I. A., Parrondo, J. M. R. and Petrov, D. (2014). Universal features in the energetics of symmetry breaking. Nature Physics 10:457-461. https://doi.org/10.1038/nphys2940
- Krishnamurthy, S., Ghosh, S., Chatterji, D., Ganapathy, R. and Sood, A. K. (2016). A micrometre-sized heat engine operating between bacterial reservoirs. Nature Physics 12:1134-1138. https://doi.org/10.1038/nphys3870
- Krishnamurthy, S., Ganapathy, R. and Sood, A. K. (2023). Overcoming power-efficiency tradeoff in a micro heat engine by engineered system-bath interactions. Nature Communications 14:6842. https://doi.org/10.1038/s41467-023-42350-y
- Paneru, G., Dutta, S., Sagawa, T., Tlusty, T. and Pak, H. K. (2020). Efficiency fluctuations and noise induced refrigerator-to-heater transition in information engines. Nature Communications 11:1012. https://doi.org/10.1038/s41467-020-14823-x
- Jung, T., Polani, D. and Stone, P. (2011). Empowerment for continuous agent-environment systems. Adaptive Behavior 19:16-39. https://doi.org/10.1177/1059712310392389
- Salge, C., Glackin, C. and Polani, D. (2013). Empowerment: an introduction. arXiv:1310.1863 (preprint).
- Kolchinsky, A. (2024). Thermodynamic dissipation does not bound replicator growth and decay rates. arXiv:2404.01130 (preprint).
- Adlam, E. C., McQueen, K. J. and Waegell, M. (2025). Agency cannot be a purely quantum phenomenon. arXiv:2510.13247 (preprint).
- Goldt, S. and Seifert, U. (2017). Stochastic thermodynamics of learning. Physical Review Letters 118:010601. https://doi.org/10.1103/PhysRevLett.118.010601
- Still, S. (2020). Thermodynamic cost and benefit of memory. Physical Review Letters 124:050601. https://doi.org/10.1103/PhysRevLett.124.050601
- Boyd, A. B., Crutchfield, J. P. and Gu, M. (2022). Thermodynamic machine learning through maximum work production. New Journal of Physics 24:083040. https://doi.org/10.1088/1367-2630/ac4309
- Boyd, A. B., Crutchfield, J. P., Gu, M. and Binder, F. C. (2025). Thermodynamic overfitting and generalization: energetics of predictive intelligence. New Journal of Physics 27:063901. https://doi.org/10.1088/1367-2630/addf71
- Ehrich, J., Still, S. and Sivak, D. A. (2023). Energetic cost of feedback control. Physical Review Research 5:023080. https://doi.org/10.1103/PhysRevResearch.5.023080
- Ehrich, J. and Sivak, D. A. (2023). Energy and information flows in autonomous systems. Frontiers in Physics 11:1108357. https://doi.org/10.3389/fphy.2023.1108357
- Wolpert, D. H. (2019). The stochastic thermodynamics of computation. Journal of Physics A 52:193001. https://doi.org/10.1088/1751-8121/ab0850
- Levy, W. B. and Baxter, R. A. (1996). Energy efficient neural codes. Neural Computation 8:531-543. https://doi.org/10.1162/neco.1996.8.3.531
- Balasubramanian, V., Kimber, D. and Berry, M. J., II (2001). Metabolically efficient information processing. Neural Computation 13:799-815. https://doi.org/10.1162/089976601300014358
- Goldt, S. and Seifert, U. (2017). Thermodynamic efficiency of learning a rule in neural networks. New Journal of Physics 19:113001. https://doi.org/10.1088/1367-2630/aa89ff
- Fiderer, L. J., Barth, P. C., Smith, I. D. and Briegel, H. J. (2025). Information thermodynamics of agents: the work capacity of channels with memory. arXiv:2504.06209 (preprint).
- Elliott, T. J., Gu, M., Garner, A. J. P. and Thompson, J. (2022). Quantum adaptive agents with efficient long-term memories. Physical Review X 12:011007. https://doi.org/10.1103/PhysRevX.12.011007
- Russell, S. J. and Subramanian, D. (1995). Provably bounded-optimal agents. Journal of Artificial Intelligence Research 2:575-609. https://doi.org/10.1613/jair.133
- Genewein, T., Leibfried, F., Grau-Moya, J. and Braun, D. A. (2015). Bounded rationality, abstraction, and hierarchical decision-making: an information-theoretic optimality principle. Frontiers in Robotics and AI 2:27. https://doi.org/10.3389/frobt.2015.00027
- Legg, S. and Hutter, M. (2007). Universal intelligence: a definition of machine intelligence. Minds and Machines 17:391-444. https://doi.org/10.1007/s11023-007-9079-x
- Takahashi, K. and Hayashi, Y. (2026). Thermodynamic limits of physical intelligence. In Artificial General Intelligence: 19th International Conference, AGI 2026, Proceedings, Part II, Lecture Notes in Computer Science. Springer. https://doi.org/10.1007/978-3-032-33195-3_24. arXiv:2602.05463.
- Ortega, P. A., Braun, D. A., Dyer, J., Kim, K.-E. and Tishby, N. (2015). Information-theoretic bounded rationality. arXiv:1512.06789 (preprint).
- Zénon, A., Solopchuk, O. and Pezzulo, G. (2019). An information-theoretic perspective on the costs of cognition. Neuropsychologia 123:5-18. https://doi.org/10.1016/j.neuropsychologia.2018.09.013
- Sims, C. R. (2016). Rate-distortion theory and human perception. Cognition 152:181-198. https://doi.org/10.1016/j.cognition.2016.03.020
- Laughlin, S. B., de Ruyter van Steveninck, R. R. and Anderson, J. C. (1998). The metabolic cost of neural information. Nature Neuroscience 1:36-41. https://doi.org/10.1038/236
- Attwell, D. and Laughlin, S. B. (2001). An energy budget for signaling in the grey matter of the brain. Journal of Cerebral Blood Flow and Metabolism 21:1133-1145. https://doi.org/10.1097/00004647-200110000-00001
- Lennie, P. (2003). The cost of cortical computation. Current Biology 13:493-497. https://doi.org/10.1016/S0960-9822(03)00135-0
- Sengupta, B., Stemmler, M., Laughlin, S. B. and Niven, J. E. (2010). Action potential energy efficiency varies among neuron types in vertebrates and invertebrates. PLoS Computational Biology 6:e1000840. https://doi.org/10.1371/journal.pcbi.1000840
- Sengupta, B., Stemmler, M. B. and Friston, K. J. (2013). Information and efficiency in the nervous system: a synthesis. PLoS Computational Biology 9:e1003157. https://doi.org/10.1371/journal.pcbi.1003157
- Levy, W. B. and Calvert, V. G. (2021). Communication consumes 35 times more energy than computation in the human cortex, but both costs are needed to predict synapse number. Proceedings of the National Academy of Sciences 118:e2008173118. https://doi.org/10.1073/pnas.2008173118
- Harris, J. J., Jolivet, R., Engl, E. and Attwell, D. (2015). Energy-efficient information transfer by visual pathway synapses. Current Biology 25:3151-3160. https://doi.org/10.1016/j.cub.2015.10.063
- Padamsey, Z., Katsanevaki, D., Dupuy, N. and Rochefort, N. L. (2022). Neocortex saves energy by reducing coding precision during food scarcity. Neuron 110:280-296.e10. https://doi.org/10.1016/j.neuron.2021.10.024
- Plaçais, P.-Y. and Preat, T. (2013). To favor survival under food shortage, the brain disables costly memory. Science 339:440-442. https://doi.org/10.1126/science.1226018
- Plaçais, P.-Y., de Tredern, É., Scheunemann, L., Trannoy, S. et al. (2017). Upregulated energy metabolism in the Drosophila mushroom body is the trigger for long-term memory. Nature Communications 8:15510. https://doi.org/10.1038/ncomms15510
- Mery, F. and Kawecki, T. J. (2005). A cost of long-term memory in Drosophila. Science 308:1148. https://doi.org/10.1126/science.1111331
- Hechler, A., de Lange, F. P. and Riedl, V. (2023). The energy metabolic footprint of predictive processing in the human brain. bioRxiv preprint, version 2 posted 2024. https://doi.org/10.1101/2023.12.08.570804
- Malkin, J., O’Donnell, C., Houghton, C. J. and Aitchison, L. (2024). Signatures of Bayesian inference emerge from energy-efficient synapses. eLife 12:RP92595. https://doi.org/10.7554/eLife.92595
- Li, H. L. and van Rossum, M. C. W. (2020). Energy efficient synaptic plasticity. eLife 9:e50804. https://doi.org/10.7554/eLife.50804
- Lynn, C. W., Cornblath, E. J., Papadopoulos, L., Bertolero, M. A. and Bassett, D. S. (2021). Broken detailed balance and entropy production in the human brain. Proceedings of the National Academy of Sciences 118:e2109889118. https://doi.org/10.1073/pnas.2109889118
- Horowitz, M. (2014). Computing’s energy problem (and what we can do about it). 2014 IEEE International Solid-State Circuits Conference, pp. 10-14. https://doi.org/10.1109/ISSCC.2014.6757323
- Saad-Falcon, J., Narayan, A., Akengin, H. O., Griffin, J. W. et al. (2025). Intelligence per watt: measuring intelligence efficiency of local AI. arXiv:2511.07885 (preprint).
- Tschand, A., Rajan, A. T. R., Idgunji, S., Ghosh, A. et al. (2025). MLPerf Power: benchmarking the energy efficiency of machine learning systems from μWatts to MWatts for sustainable AI. 2025 IEEE International Symposium on High Performance Computer Architecture (HPCA), 1201-1216. https://doi.org/10.1109/HPCA61900.2025.00092. arXiv:2410.12032.
- Chung, J.-W., Ma, J. J., Wu, R., Liu, J. et al. (2025). The ML.ENERGY benchmark: toward automated inference energy measurement and optimization. arXiv:2505.06371 (preprint).
- Niu, C., Zhang, W., Li, J., Zhao, Y. et al. (2025). TokenPowerBench: benchmarking the power consumption of LLM inference. arXiv:2512.03024 (preprint).
- Jin, Y., Wei, G.-Y. and Brooks, D. (2025). The energy cost of reasoning: analyzing energy usage in LLMs with test-time compute. arXiv:2505.14733 (preprint).
- Luccioni, S., Jernite, Y. and Strubell, E. (2024). Power hungry processing: watts driving the cost of AI deployment? ACM FAccT 2024, pp. 85-99. https://doi.org/10.1145/3630106.3658542
- Samsi, S., Zhao, D., McDonald, J., Li, B. et al. (2023). From words to watts: benchmarking the energy costs of large language model inference. 2023 IEEE High Performance Extreme Computing Conference (HPEC), pp. 1-9. https://doi.org/10.1109/HPEC58863.2023.10363447
- Dillavou, S., Stern, M., Liu, A. J. and Durian, D. J. (2022). Demonstration of decentralized physics-driven learning. Physical Review Applied 18:014040. https://doi.org/10.1103/PhysRevApplied.18.014040
- Stern, M., Dillavou, S., Jayaraman, D., Durian, D. J. and Liu, A. J. (2024). Training self-learning circuits for power-efficient solutions. APL Machine Learning 2:016114. https://doi.org/10.1063/5.0181382
- Saggio, V., Asenbeck, B. E., Hamann, A., Strömberg, T. et al. (2021). Experimental quantum speed-up in reinforcement learning agents. Nature 591:229-233. https://doi.org/10.1038/s41586-021-03242-7
- Crosato, E., Spinney, R. E., Nigmatullin, R., Lizier, J. T. and Prokopenko, M. (2018). Thermodynamics and computation during collective motion near criticality. Physical Review E 97:012120. https://doi.org/10.1103/PhysRevE.97.012120
- Chen, Q. and Prokopenko, M. (2025). Why collective behaviours self-organize to criticality: a primer on information-theoretic and thermodynamic utility measures. Royal Society Open Science 12:241655. https://doi.org/10.1098/rsos.241655
- Khan, K. N., Hirki, M., Niemi, T., Nurminen, J. K. and Ou, Z. (2018). RAPL in action: experiences in using RAPL for power measurements. ACM Transactions on Modeling and Performance Evaluation of Computing Systems 3:1-26. https://doi.org/10.1145/3177754
- Desrochers, S., Paradis, C. and Weaver, V. M. (2016). A validation of DRAM RAPL power measurements. Proceedings of the Second International Symposium on Memory Systems, pp. 455-470. https://doi.org/10.1145/2989081.2989088
- Hackenberg, D., Schöne, R., Ilsche, T., Molka, D., Schuchart, J. and Geyer, R. (2015). An energy efficiency feature survey of the Intel Haswell processor. 2015 IEEE IPDPS Workshops, pp. 896-904. https://doi.org/10.1109/IPDPSW.2015.70
- Apple. powermetrics(1) manual page. macOS developer tools documentation.
- Hutter Prize for Lossless Compression of Human Knowledge. http://prize.hutter1.net/
- Strubell, E., Ganesh, A. and McCallum, A. (2019). Energy and policy considerations for deep learning in NLP. arXiv:1906.02243 (preprint).
- Patterson, D., Gonzalez, J., Le, Q., Liang, C. et al. (2021). Carbon emissions and large neural network training. arXiv:2104.10350 (preprint).
- Lacoste, A., Luccioni, A., Schmidt, V. and Dandres, T. (2019). Quantifying the carbon emissions of machine learning. arXiv:1910.09700 (preprint).
- Luccioni, A. S., Viguier, S. and Ligozat, A.-L. (2022). Estimating the carbon footprint of BLOOM, a 176B parameter language model. arXiv:2211.02001 (preprint).
- Anthony, L. F. W., Kanding, B. and Selvan, R. (2020). Carbontracker: tracking and predicting the carbon footprint of training deep learning models. arXiv:2007.03051 (preprint).
- Elsworth, C., Huang, K., Patterson, D., Schneider, I. et al. (2025). Measuring the environmental impact of delivering AI at Google scale. arXiv:2508.15734 (preprint).
- Schmidhuber, J. (2010). Formal theory of creativity, fun, and intrinsic motivation (1990-2010). IEEE Transactions on Autonomous Mental Development 2:230-247. https://doi.org/10.1109/TAMD.2010.2056368
- Chollet, F. (2019). On the measure of intelligence. arXiv:1911.01547 (preprint).
- ARC Prize Foundation. ARC-AGI leaderboard. https://arcprize.org/leaderboard (accessed 8 October 2026).
- Hernández-Orallo, J. (2017). The Measure of All Minds: Evaluating Natural and Artificial Intelligence. Cambridge University Press. https://doi.org/10.1017/9781316594179
- Hernández-Orallo, J. and Dowe, D. L. (2010). Measuring universal intelligence: towards an anytime intelligence test. Artificial Intelligence 174:1508-1539. https://doi.org/10.1016/j.artint.2010.09.006
- Gershman, S. J., Horvitz, E. J. and Tenenbaum, J. B. (2015). Computational rationality: a converging paradigm for intelligence in brains, minds, and machines. Science 349:273-278. https://doi.org/10.1126/science.aac6076
- Lieder, F. and Griffiths, T. L. (2020). Resource-rational analysis: understanding human cognition as the optimal use of limited computational resources. Behavioral and Brain Sciences 43:e1. https://doi.org/10.1017/S0140525X1900061X
- Balasubramanian, V. (2021). Brain power. PNAS 118:e2107022118. https://doi.org/10.1073/pnas.2107022118
- Silver, D., Singh, S., Precup, D. and Sutton, R. S. (2021). Reward is enough. Artificial Intelligence 299:103535. https://doi.org/10.1016/j.artint.2021.103535
- Vamplew, P., Smith, B. J., Källström, J., Ramos, G., Rădulescu, R. et al. (2022). Scalar reward is not enough: a response to Silver, Singh, Precup and Sutton (2021). Autonomous Agents and Multi-Agent Systems 36:41. https://doi.org/10.1007/s10458-022-09575-5
- Hafez, W., Wei, C., Pena, R., Nazeri, A. et al. (2026). A mathematical theory of agency and intelligence. arXiv:2602.22519 (preprint).
- Karagoz, A. (2025). Energentic intelligence: from self-sustaining systems to enduring artificial life. arXiv:2506.04916 (preprint).
- Chaisson, E. J. (2011). Energy rate density as a complexity metric and evolutionary driver. Complexity 16:27-40. https://doi.org/10.1002/cplx.20323
- Poplavskii, R. P. (1975). Thermodynamic models of information processes. Uspekhi Fizicheskikh Nauk 115:465 (in Russian), https://doi.org/10.3367/UFNr.0115.197503d.0465. English translation: Soviet Physics Uspekhi 18:222-241, https://doi.org/10.1070/PU1975v018n03ABEH001955
- Ito, S. and Sagawa, T. (2017). Information thermodynamics on networks and its application to biological information processing. Butsuri (日本物理学会誌) 72(9):658 (in Japanese). https://doi.org/10.11316/butsuri.72.9_658
- Sun, C.-P. and Quan, H.-T. (2013). Maxwell’s demon and the physical limits on information processing. Wuli (物理, Physics) 42(11) (in Chinese). doi:10.7693/wl20131101
- Quan, H.-T., Dong, H. and Sun, C.-P. (2023). Theory and experiments of mesoscopic statistical thermodynamics. Acta Physica Sinica 72:230501 (in Chinese, with English abstract). https://doi.org/10.7498/aps.72.20231608
- Parrondo, J. M. R. (2023). Thermodynamics of information. arXiv:2306.12447 (encyclopedia chapter preprint).
- Strasberg, P. Thermodynamics and information processing at the nanoscale. Doctoral thesis, Technische Universität Berlin.
- Dago, S. (2022). Thermodynamique stochastique: pilotage de micro-oscillateurs et applications à l’étude et l’optimisation du traitement de l’information. Doctoral thesis, École normale supérieure de Lyon (in French). https://theses.fr/2022LYSEN019
- Lagoin, M. (2023). Thermodynamique dans les systèmes stationnaires hors équilibre macroscopiques: démons de Maxwell et machines thermiques aléatoires. Doctoral thesis, École normale supérieure de Lyon (in French).
- Ciampini, M. A., Mancino, L., Orieux, A., Vigliar, C. et al. (2017). Experimental extractable work-based multipartite separability criteria. npj Quantum Information 3:10. https://doi.org/10.1038/s41534-017-0011-9
- Sudakov, K. V. (2004). Functional systems theory and the probabilistic prediction of behavior. Neuroscience and Behavioral Physiology 34:505-507. https://doi.org/10.1023/B:NEAB.0000022638.96382.dd
- Sudakov, K. V. (2015). Theory of functional systems: a keystone of integrative biology. In M. Nadin (ed.), Anticipation: Learning from the Past, Springer, pp. 153-173. https://doi.org/10.1007/978-3-319-19446-2_9
- Sudakov, K. V. (2022). Cognitive activity from the perspective of functional systems theory. In Russian Cognitive Neuroscience, Brill, pp. 87-117. https://doi.org/10.1163/9789004505667_005
- Shvyrkov, V. B. (1985). Toward a psychophysiological theory of behavior. Advances in Psychology, pp. 47-71. https://doi.org/10.1016/S0166-4115(08)61596-4
- Anokhin, K. V. (2021). The cognitome: seeking the fundamental neuroscience of a theory of consciousness. Neuroscience and Behavioral Physiology 51:915-937. https://doi.org/10.1007/s11055-021-01149-4
- Saltykov, A. and Grachev, S. (2015). Anticipation and the concept of system-forming factor in the theory of functional systems. In M. Nadin (ed.), Anticipation: Learning from the Past, Springer, pp. 507-520. https://doi.org/10.1007/978-3-319-19446-2_30
- Vityaev, E. E. (2015). Purposefulness as a principle of brain activity. In M. Nadin (ed.), Anticipation: Learning from the Past, Springer, pp. 231-254. https://doi.org/10.1007/978-3-319-19446-2_13
- Vityaev, E. E. and Demin, A. V. (2011). Recursive subgoals discovery based on the functional systems theory. Frontiers in Artificial Intelligence and Applications (BICA 2011), IOS Press. https://doi.org/10.3233/978-1-60750-959-2-425
- Vityaev, E. E. and Demin, A. V. (2018). Cognitive architecture based on the functional systems theory. Procedia Computer Science 145:623-628. https://doi.org/10.1016/j.procs.2018.11.072
- Vityaev, E., Kolonin, A., Kurpatov, A., Molchanov, A. et al. (2022). Brain principles programming. arXiv:2202.12710 (preprint).
- Potapov, A., Belikov, A., Bogdanov, V., Scherbatiy, A. et al. (2019). Differentiable probabilistic logic networks. arXiv:1907.04592 (preprint).
- Paninski, L. (2003). Estimation of entropy and mutual information. Neural Computation 15:1191-1253. https://doi.org/10.1162/089976603321780272
- Russell, S. and Wefald, E. (1991). Principles of metareasoning. Artificial Intelligence 49:361-395. https://doi.org/10.1016/0004-3702(91)90015-C
- Horvitz, E. J. (1987). Reasoning about beliefs and actions under computational resource constraints. Proceedings of the Third Conference on Uncertainty in Artificial Intelligence (UAI 1987), 429-447. arXiv:1304.2759.
- Simon, H. A. and Kadane, J. B. (1975). Optimal problem-solving search: all-or-none solutions. Artificial Intelligence 6:235-247. https://doi.org/10.1016/0004-3702(75)90002-8
- Sekimoto, K. (1998). Langevin equation and thermodynamics. Progress of Theoretical Physics Supplement 130:17-27. https://doi.org/10.1143/PTPS.130.17
- Wolpert, D. H., Korbel, J., Lynn, C. W., Tasnim, F., Grochow, J. A., Kardeş, G. et al. (2024). Is stochastic thermodynamics the key to understanding the energy costs of computation? PNAS 121:e2321112121. arXiv:2311.17166. https://doi.org/10.1073/pnas.2321112121
- Chen, L., Zaharia, M. and Zou, J. (2023). FrugalGPT: how to use large language models while reducing cost and improving performance. arXiv:2305.05176 (preprint).
- Ong, I., Almahairi, A., Wu, V., Chiang, W.-L. et al. (2024). RouteLLM: learning to route LLMs with preference data. arXiv:2406.18665 (preprint).
- Koyuk, T. and Seifert, U. (2020). Thermodynamic uncertainty relation for time-dependent driving. Physical Review Letters 125:260604. arXiv:2005.02312. https://arxiv.org/abs/2005.02312
- Jordan, S. P. (2017). Fast quantum computation at arbitrarily low energy. Physical Review A 95:032305. arXiv:1701.01175. https://arxiv.org/abs/1701.01175
- Nemenman, I., Shafee, F. and Bialek, W. (2002). Entropy and inference, revisited. Advances in Neural Information Processing Systems 14. arXiv:physics/0108025. https://arxiv.org/abs/physics/0108025
- Norton, J. D. (2005). Eaters of the lotus: Landauer’s principle and the return of Maxwell’s demon. Studies in History and Philosophy of Modern Physics 36:375-411. https://doi.org/10.1016/j.shpsb.2004.12.002
- Maroney, O. J. E. (2005). The (absence of a) relationship between thermodynamic and logical reversibility. Studies in History and Philosophy of Modern Physics 36:355-374. arXiv:physics/0406137. https://arxiv.org/abs/physics/0406137
- Sagawa, T. (2014). Thermodynamic and logical reversibilities revisited. Journal of Statistical Mechanics P03025. arXiv:1311.1886. https://arxiv.org/abs/1311.1886
- López-Suárez, M., Neri, I. and Gammaitoni, L. (2016). Sub-kBT micro-electromechanical irreversible logic gate. Nature Communications 7:12068. https://doi.org/10.1038/ncomms12068
- Paneru, G., Lee, D. Y., Park, J.-M., Park, J. T., Noh, J. D. and Pak, H. K. (2018). Optimal tuning of a Brownian information engine operating in a nonequilibrium steady state. Physical Review E 98:052119. https://doi.org/10.1103/PhysRevE.98.052119
- Panizon, E. (2026). Optimal control of a mesoscopic information engine. arXiv:2603.29804 (preprint). https://arxiv.org/abs/2603.29804
- Rolandi, A., Abiuso, P., Lipka-Bartosik, P. et al. (2026). Energy-time-accuracy tradeoffs in thermodynamic computing. arXiv:2601.04358 (preprint). https://arxiv.org/abs/2601.04358
- Burnell, R., Schellaert, W., Burden, J. et al. (2023). Rethink reporting of evaluation results in AI. Science 380:136-138. https://doi.org/10.1126/science.adf6369
- Zhou, L., Pacchiardi, L., Martínez-Plumed, F. et al. (2025). General scales unlock AI evaluation with explanatory and predictive power. arXiv:2503.06378 (preprint). https://arxiv.org/abs/2503.06378
- Laber, M., Shafi, Z., Savcisens, G. et al. (2026). Scaling of capability and efficiency at inference time in large reasoning models. arXiv:2609.27166 (preprint). https://arxiv.org/abs/2609.27166
- Erol, M. H., El, B., Suzgun, M., Yuksekgonul, M. and Zou, J. (2025). Cost-of-Pass: an economic framework for evaluating language models. arXiv:2504.13359 (preprint). https://arxiv.org/abs/2504.13359
- Saad-Falcon, J., Narayan, A., Akengin, H. O. et al. (2025). Intelligence per Watt: measuring intelligence efficiency of local AI. arXiv:2511.07885 (preprint). https://arxiv.org/abs/2511.07885
- Standard Performance Evaluation Corporation. SPECpower_ssj2008. https://www.spec.org/power_ssj2008/
- Krakauer, D. C., Mitchell, M. and Krakauer, J. W. (2026). Large language models and emergence: a complex systems perspective. Philosophical Transactions of the Royal Society A 384:20250014. https://doi.org/10.1098/rsta.2025.0014. arXiv:2506.11135.
- Krakauer, D. C. (2026). Competitive and complementary tools. arXiv:2607.18460 (preprint). https://arxiv.org/abs/2607.18460
- Kimura, M. (1961). Natural selection as the process of accumulating genetic information in adaptive evolution. Genetical Research 2:127-140. https://doi.org/10.1017/S0016672300000616
- Worden, R. P. (1995). A speed limit for evolution. Journal of Theoretical Biology 176:137-152. https://doi.org/10.1006/jtbi.1995.0183
- Hledík, M., Barton, N. and Tkačik, G. (2022). Accumulation and maintenance of information in evolution. PNAS 119:e2123152119. https://doi.org/10.1073/pnas.2123152119
- Perrier, E. (2025). Watts-per-intelligence: Part I (energy efficiency). arXiv:2504.05328 (preprint). https://arxiv.org/abs/2504.05328
- Xu, J. and Li, Z. (2025). Information physics of intelligence: unifying derivation depth and entropy under thermodynamic constraints. arXiv:2511.19156v4 (preprint; the arXiv listing title reads “unifying logical depth and entropy”). https://arxiv.org/abs/2511.19156
- Fagan, P. D. (2025). Toward a physical theory of intelligence. arXiv:2601.00021v2 (preprint; first submitted 22 December 2025, revised 7 March 2026). https://arxiv.org/abs/2601.00021
- Kumar, S. (2026). The Laws of Intelligence: Computation Efficiency and the Physical Scaling Limits of AI Systems. Zenodo (preprint), concept DOI 10.5281/zenodo.18993403, version DOI 10.5281/zenodo.18993404. https://doi.org/10.5281/zenodo.18993404
- Zhang, J., Zhu, H., Zhang, J. J. and Hu, H. (2026). The semantic least-energy principle: a hypothesis for intelligence. arXiv:2607.24287 (preprint). https://arxiv.org/abs/2607.24287